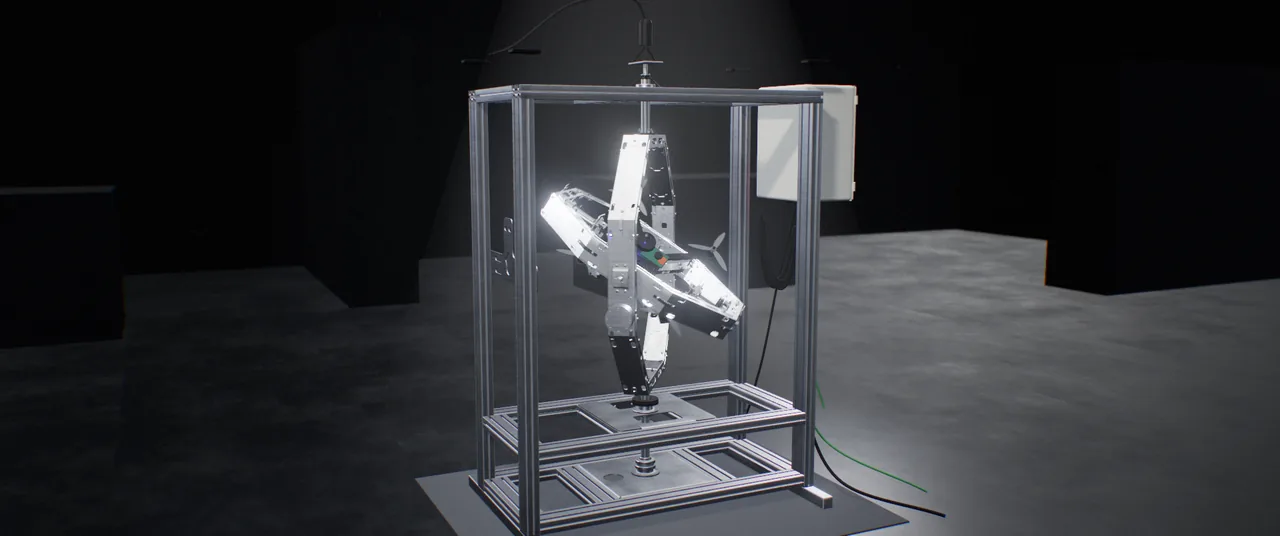
Movimiento continuo de 360° en tres ejes. Una plataforma de prueba y simulación para UAV.
X1 es una plataforma HIL modular para evaluar hardware UAV real con movimiento controlado de alabeo, cabeceo y guiñada. La servoactuación, la realimentación por encoder absoluto y la instrumentación multisensor se combinan en una arquitectura para respaldar el desarrollo del control, la identificación de sistemas y el control de calidad en producción.
La geometría del vehículo, la masa y la inercia, el perfil de movimiento, los requisitos de instrumentación y el presupuesto se evalúan en conjunto para definir la configuración, desde la fijación hasta el software de control.
Movimiento, medición y control en una sola arquitectura.
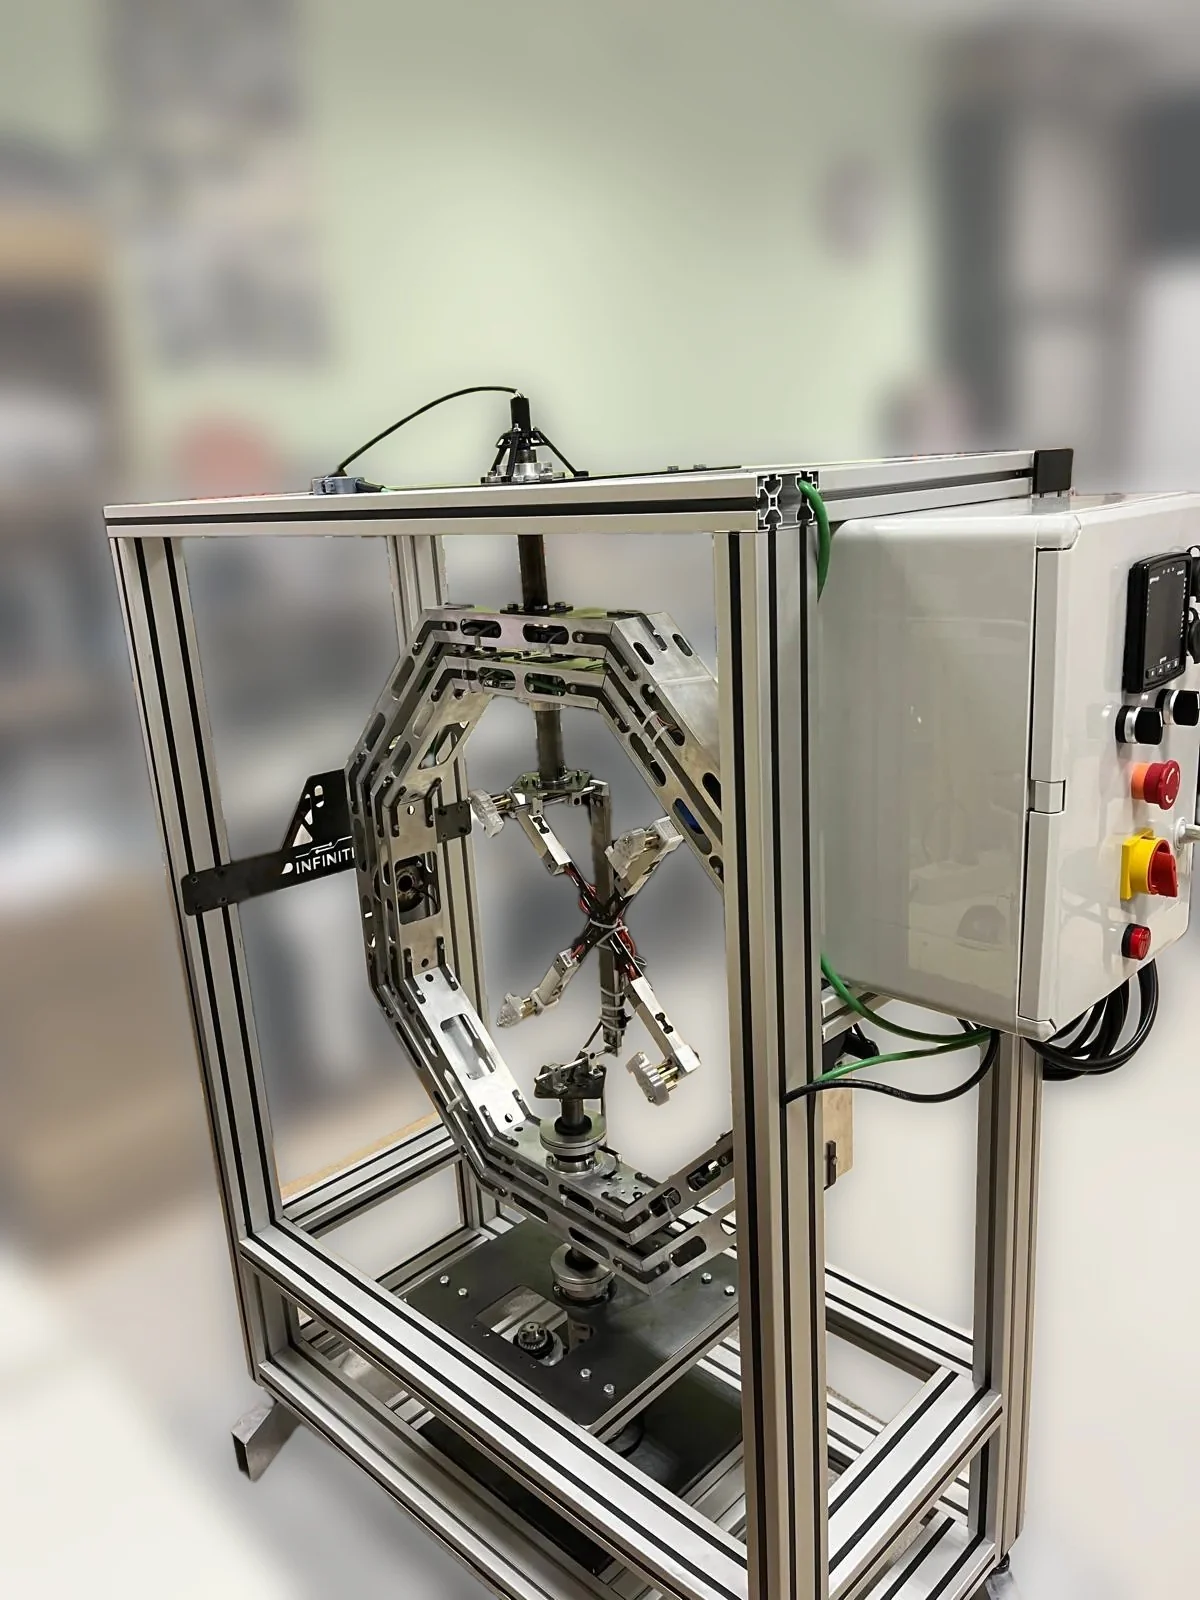
La estructura rotativa concéntrica de X1 combina el movimiento físico de actitud con la referencia angular, la respuesta de los sensores y los datos de control. La arquitectura se adapta al producto en prueba y a sus objetivos de medición.
Movimiento continuo en tres ejes
La transmisión por anillos rozantes en alabeo, cabeceo y guiñada lleva potencia y señales a través de la estructura rotativa sin límites de recorrido por enrollamiento de cables. Los perfiles de movimiento se definen según la geometría del vehículo, la inercia y la configuración de actuación elegida.
Realimentación angular absoluta
Un encoder absoluto multivuelta de 21 bits en cada eje proporciona la referencia angular para la monitorización del movimiento y el control en lazo cerrado. La IMU y las mediciones de fuerza/par específicas de la aplicación permiten analizar varias fuentes de datos.
Integración mecánica específica del producto
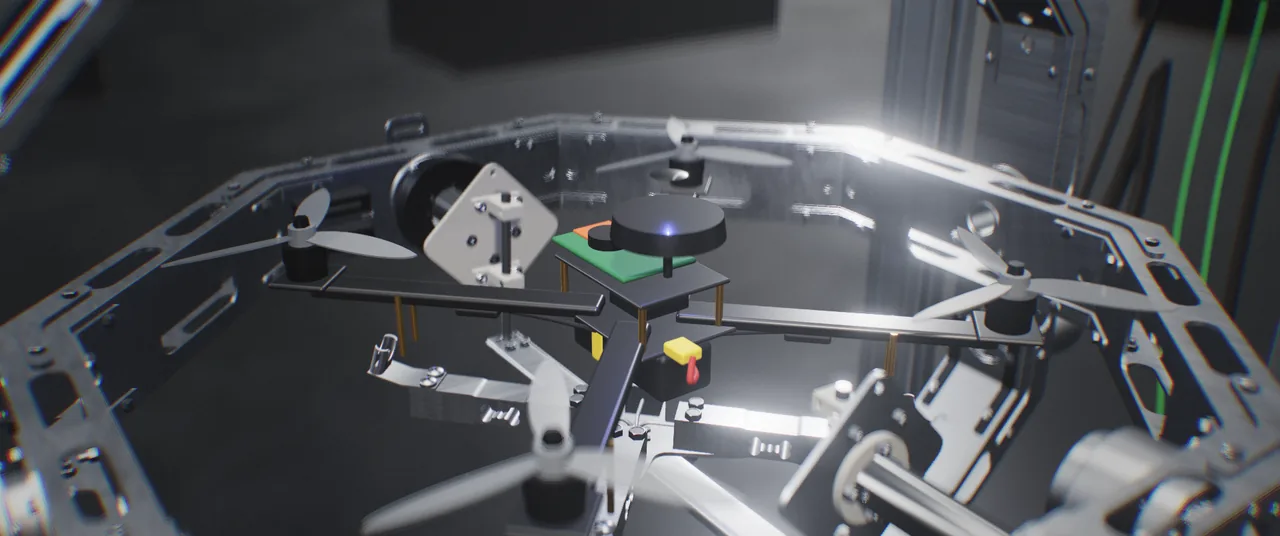
El vehículo se fija mediante una fijación adaptada a la interfaz de montaje del eje de alabeo. El centro de masa, los espacios libres y las cargas de prueba se consideran en conjunto; las fijaciones pueden ser del cliente o diseñadas por INFINITE-HIL.
Mecánica
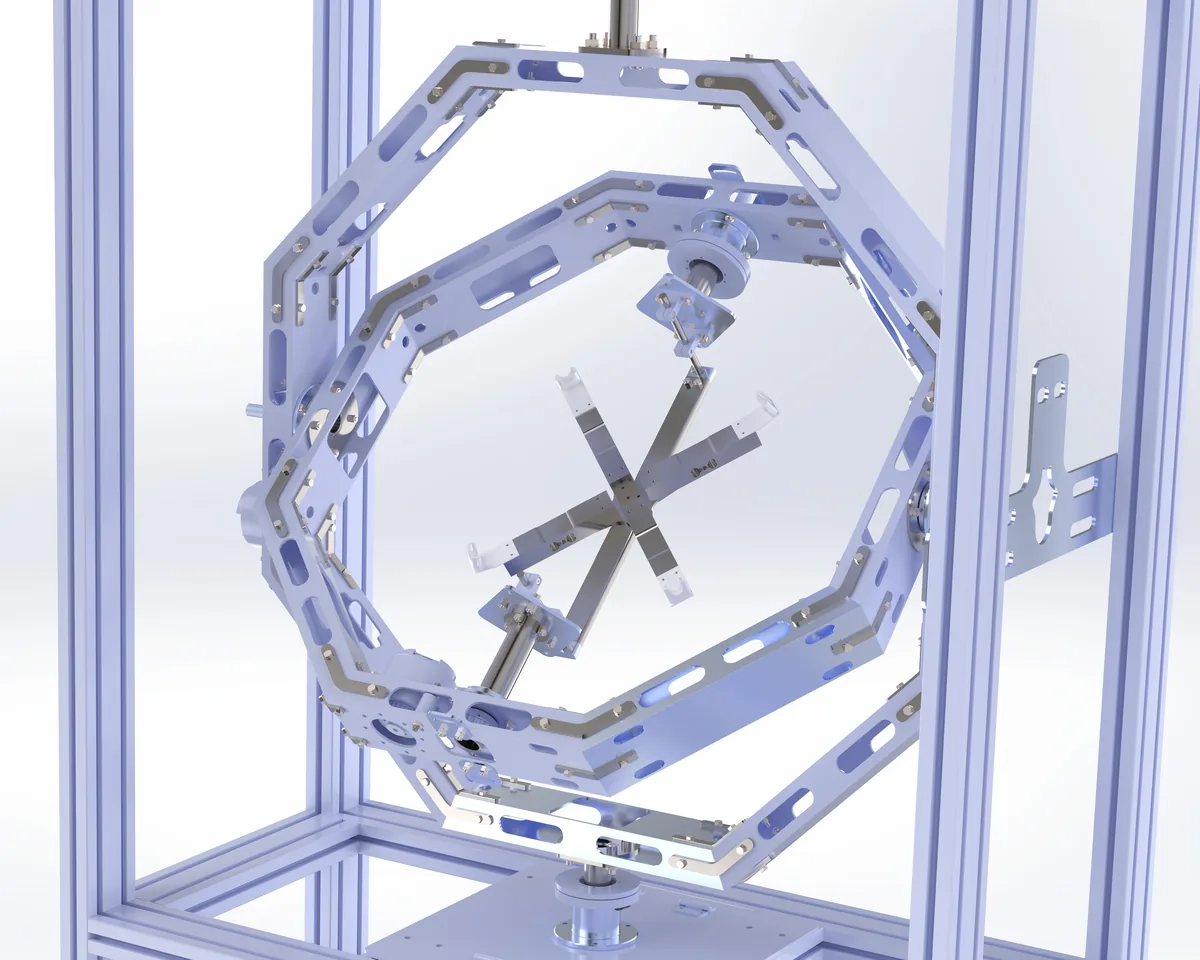
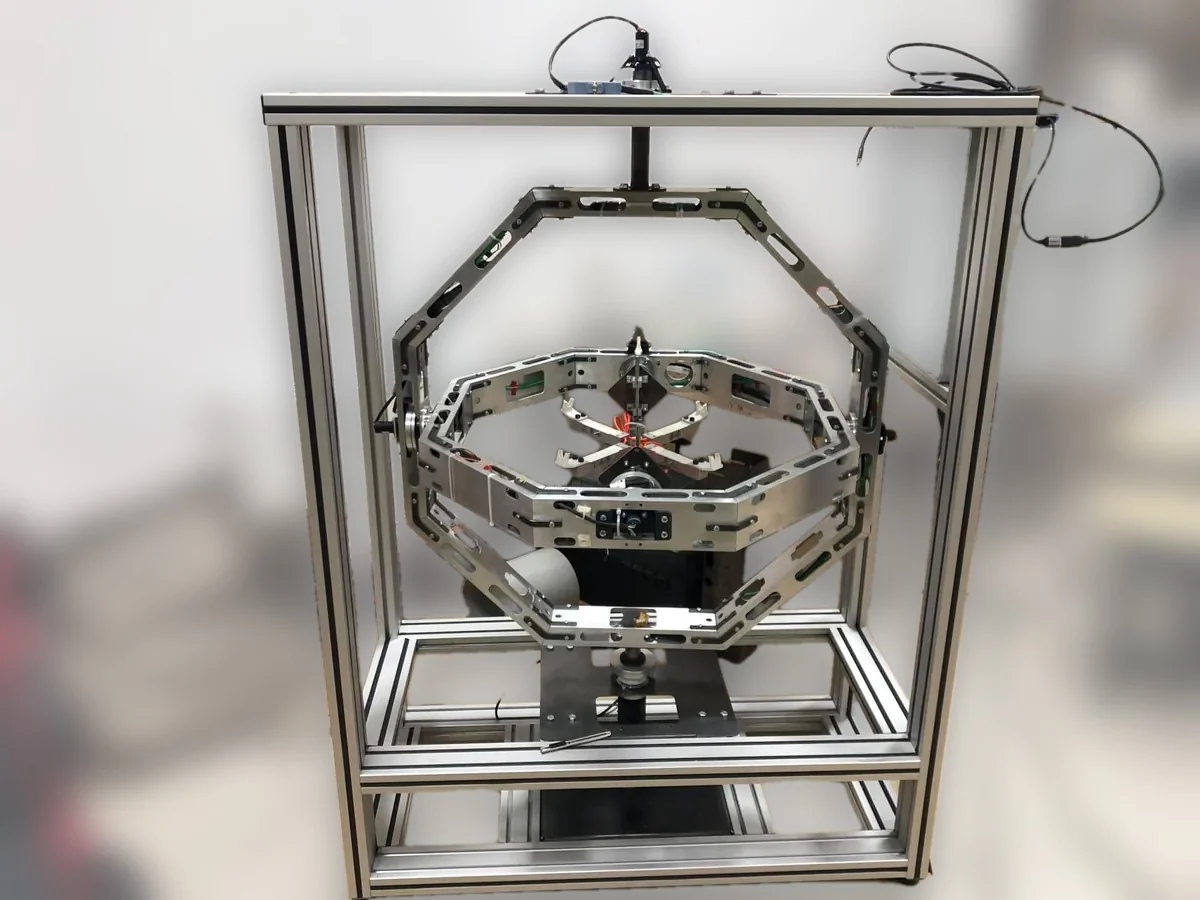
Tres ejes, un punto de intersección
Guiñada
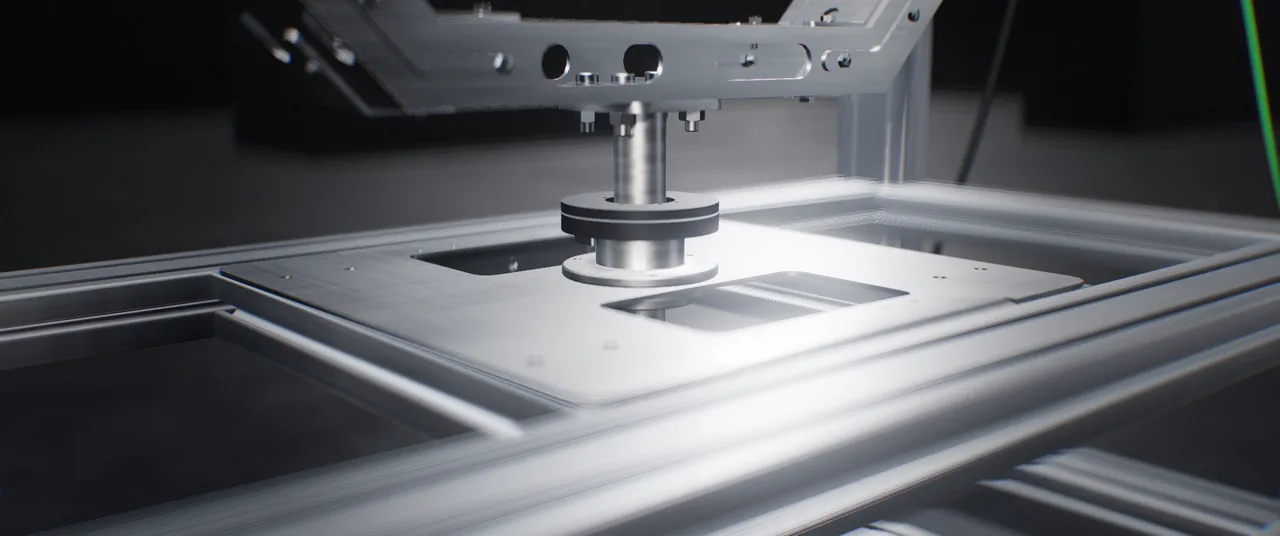
Guiñada · anillo octogonal exterior
Accionado desde la placa base de acero y guiado por un rodamiento superior en un mástil negro. Un anillo rozante en la parte superior transmite potencia y señales a través de la articulación giratoria.
Cabeceo
Cabeceo · anillo interior
Pivota en dos esquinas opuestas del anillo exterior, con el accionamiento y la polea en un lado y rodamientos en ambos. Sus segmentos de perfil de aluminio cortados por láser y plegados lo mantienen ligero y rígido.
Alabeo
Alabeo · fijación del vehículo
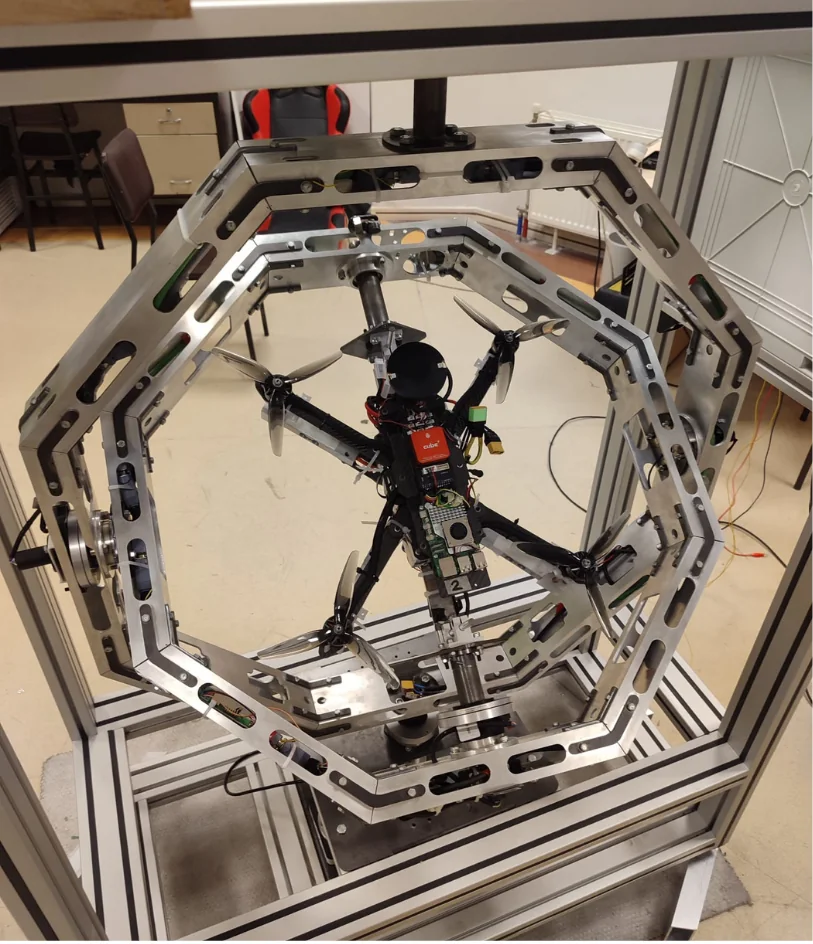
Atraviesa el anillo interior sobre ejes de 30 mm. El vehículo se fija mediante una fijación adaptada a la interfaz de montaje del eje de alabeo, con su centro de masa alineado con el centro de rotación.
3D interactivo
Explore el X1 en tiempo real
Simulación de X1. Arrastre para girar y use los controles deslizantes para mover cada eje.
Cargando el modelo CAD del X1
Arrastre para girar · desplace o pellizque para hacer zoom
Modos de funcionamiento
Un modo de funcionamiento adaptado a sus objetivos de prueba.
Las secuencias de orientación programadas, los escenarios de lazo cerrado y la simulación libre se abordan dentro de la misma arquitectura de producto. El modo elegido se define junto con la configuración de movimiento y medición.
Pruebas de movimiento y orientación programadas
Use posiciones angulares y secuencias de movimiento definidas para estudios de sensores, calibración y comparación de unidades. Los perfiles, registros y pasos de evaluación se configuran según su plan de pruebas.
Escenarios HIL y de par perturbador
Evalúe el sistema de control con realimentación de hardware real y entradas de prueba basadas en modelos. La inyección de par perturbador en lazo cerrado permite analizar la respuesta del control ante efectos dinámicos definidos por la aplicación.
Simulación libre
Use el modo de funcionamiento libre para examinar la respuesta rotacional del sistema en prueba. El comportamiento mecánico y los ajustes de control de este modo se definen según el vehículo, el rango de movimiento y los objetivos de medición.
Laboratorio y software
Diseñada para pruebas de laboratorio fiables.
Infraestructura de control
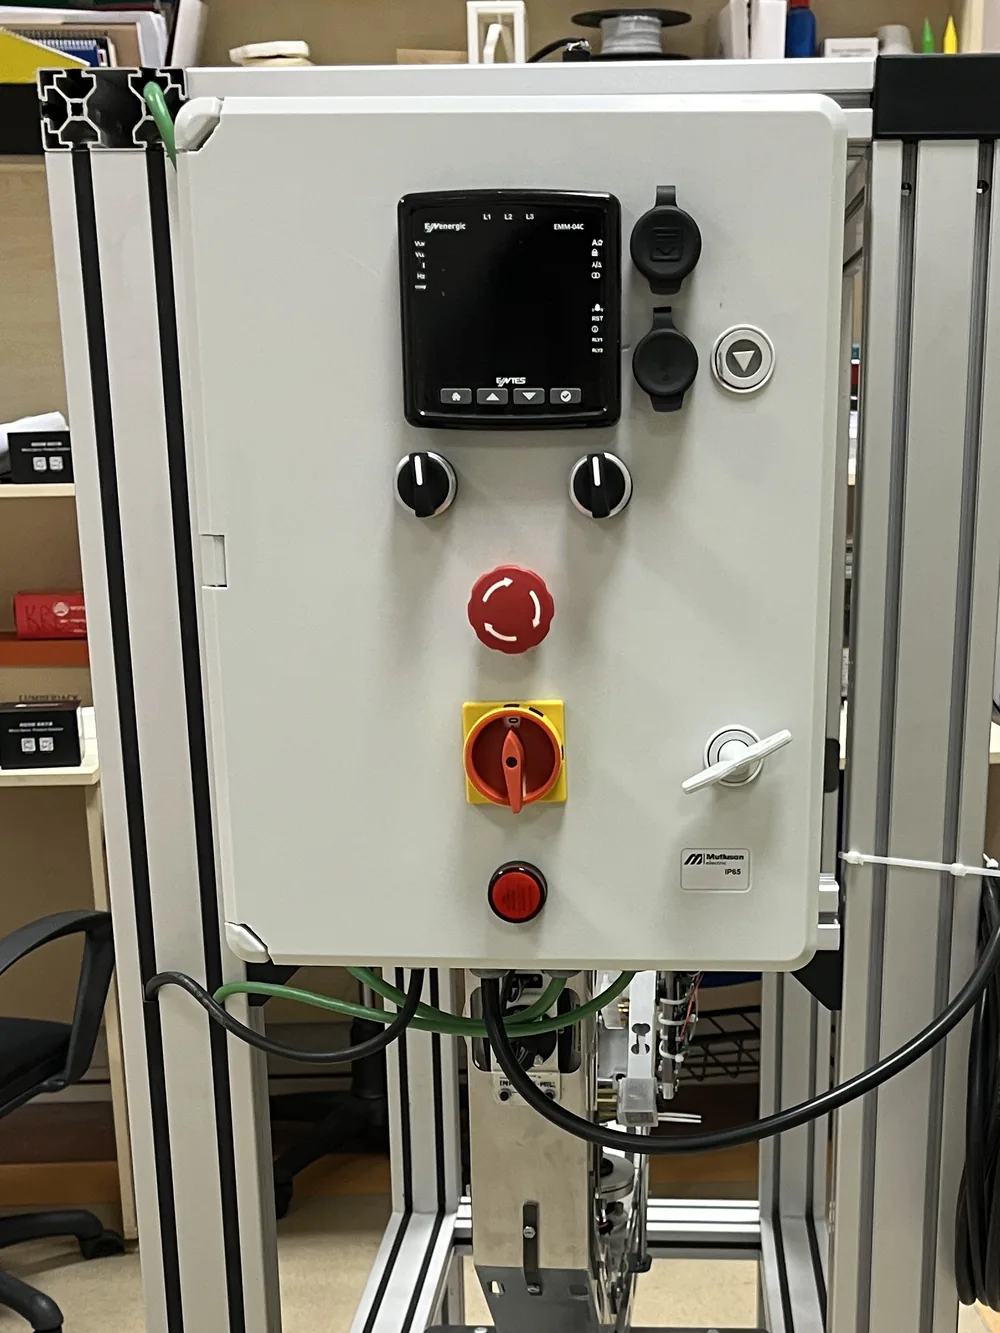
Gestione el servocontrol del movimiento, las conexiones del sistema y el acceso del operador desde el armario central. La configuración de prueba y los límites de funcionamiento se definen junto con el hardware elegido y los requisitos de la aplicación.
Medición coordinada
Evalúe en conjunto la referencia angular, la IMU y los datos de fuerza/par del proyecto. Los puntos de medición y el alcance de los sensores se configuran según el comportamiento físico que se investiga.
Monitorización en tiempo real
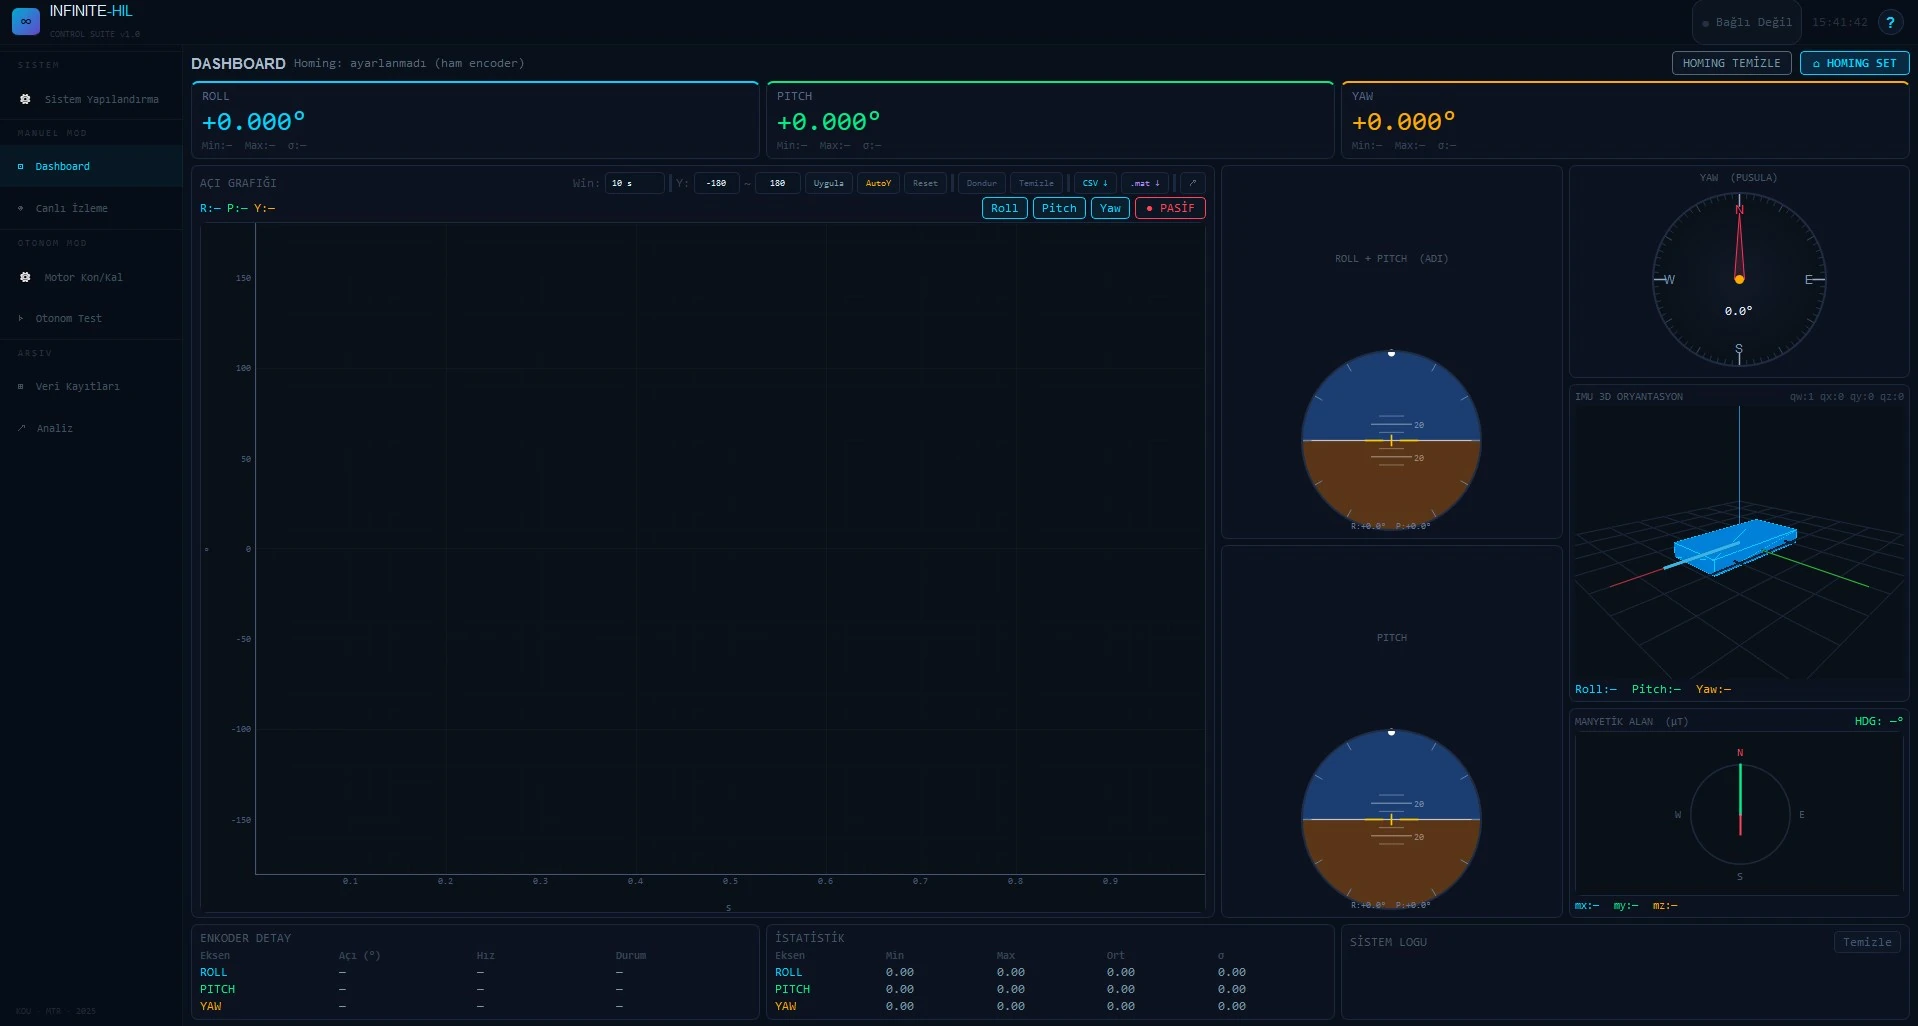
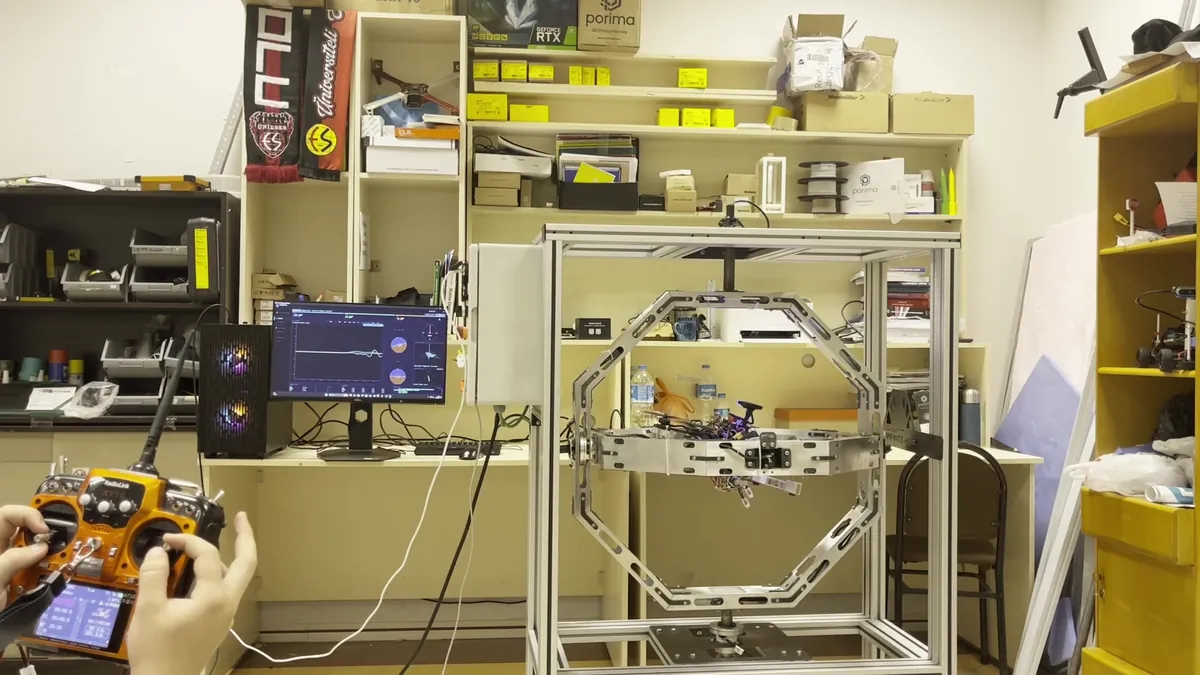
Siga la visualización de actitud, la brújula, los paneles de movimiento y calibración y los gráficos de telemetría en una interfaz común. Examine el comportamiento del sistema y los datos registrados dentro del flujo de pruebas.
Integración de modelos y software
Conecte el flujo PIL/HIL de MATLAB/Simulink Embedded Coder y la interfaz de gemelo digital ROS 2/Gazebo a su proceso de desarrollo. Las rutas de datos y de control se configuran para la infraestructura existente.
Armario de control · interruptor principal y paro de emergenciaINFINITE-HIL Control Suite · interfaz de monitorización
Especificaciones
Especificaciones técnicas de X1
El movimiento mecánico, la instrumentación y la integración de software se configuran como un único sistema. Los valores de referencia siguientes son el punto de partida para definir el alcance técnico de su proyecto.
Especificaciones técnicas de X1
Característica
Configuración de referencia
Movimiento de rotación
3 ejes: alabeo, cabeceo y guiñada; rotación continua de 360° en cada eje.
Medición angular
Encoders absolutos multivuelta de 21 bits en cada eje.
Capacidad de carga
Hasta 25 kg en una configuración adecuada; se evalúa junto con la inercia, el centro de masa y el perfil de movimiento.
Envolvente del vehículo
Hasta 600 mm de rotor a rotor en la disposición de montaje de referencia; ampliable para vehículos a medida.
Sensores inerciales
IMU de 9 DOF: acelerómetro, giroscopio y magnetómetro.
Fuerza y par
Adquisición multicanal en puntos de medición específicos de la aplicación.
Control e interfaces
Servocontrol en lazo cerrado; CAN, telemetría Ethernet/UDP y comunicación serie por USB.
Software e integración
Monitorización en tiempo real; flujo PIL/HIL con MATLAB/Simulink Embedded Coder; interfaz de gemelo digital ROS 2/Gazebo.
Modos de funcionamiento
Secuencias de orientación programadas, simulación libre e inyección autónoma de par perturbador.
Actuación
Servoactuadores BLDC con reductor planetario; el par de cada eje se elige según la aplicación.
Controlador y equipo anfitrión
ARM Cortex-M4 de 32 bits; aplicación de monitorización y control para Windows o Linux.
Dimensiones de referencia
1040 × 520 × 1300 mm (ancho × largo × alto); las configuraciones a medida pueden variar.
Alimentación
Monofásica 220 VAC, 50 Hz, a través del armario de control.
Temperatura de funcionamiento
Rango de referencia según la ficha técnica: 0–70 °C; incluido en la evaluación de la configuración para cada aplicación.
Los valores describen la configuración de referencia de X1. La envolvente mecánica, la fijación, la capacidad de carga, el par de los ejes, la instrumentación y el alcance del software se definen según los requisitos de su proyecto y su presupuesto.
El sistema fabricado
Imágenes del sistema
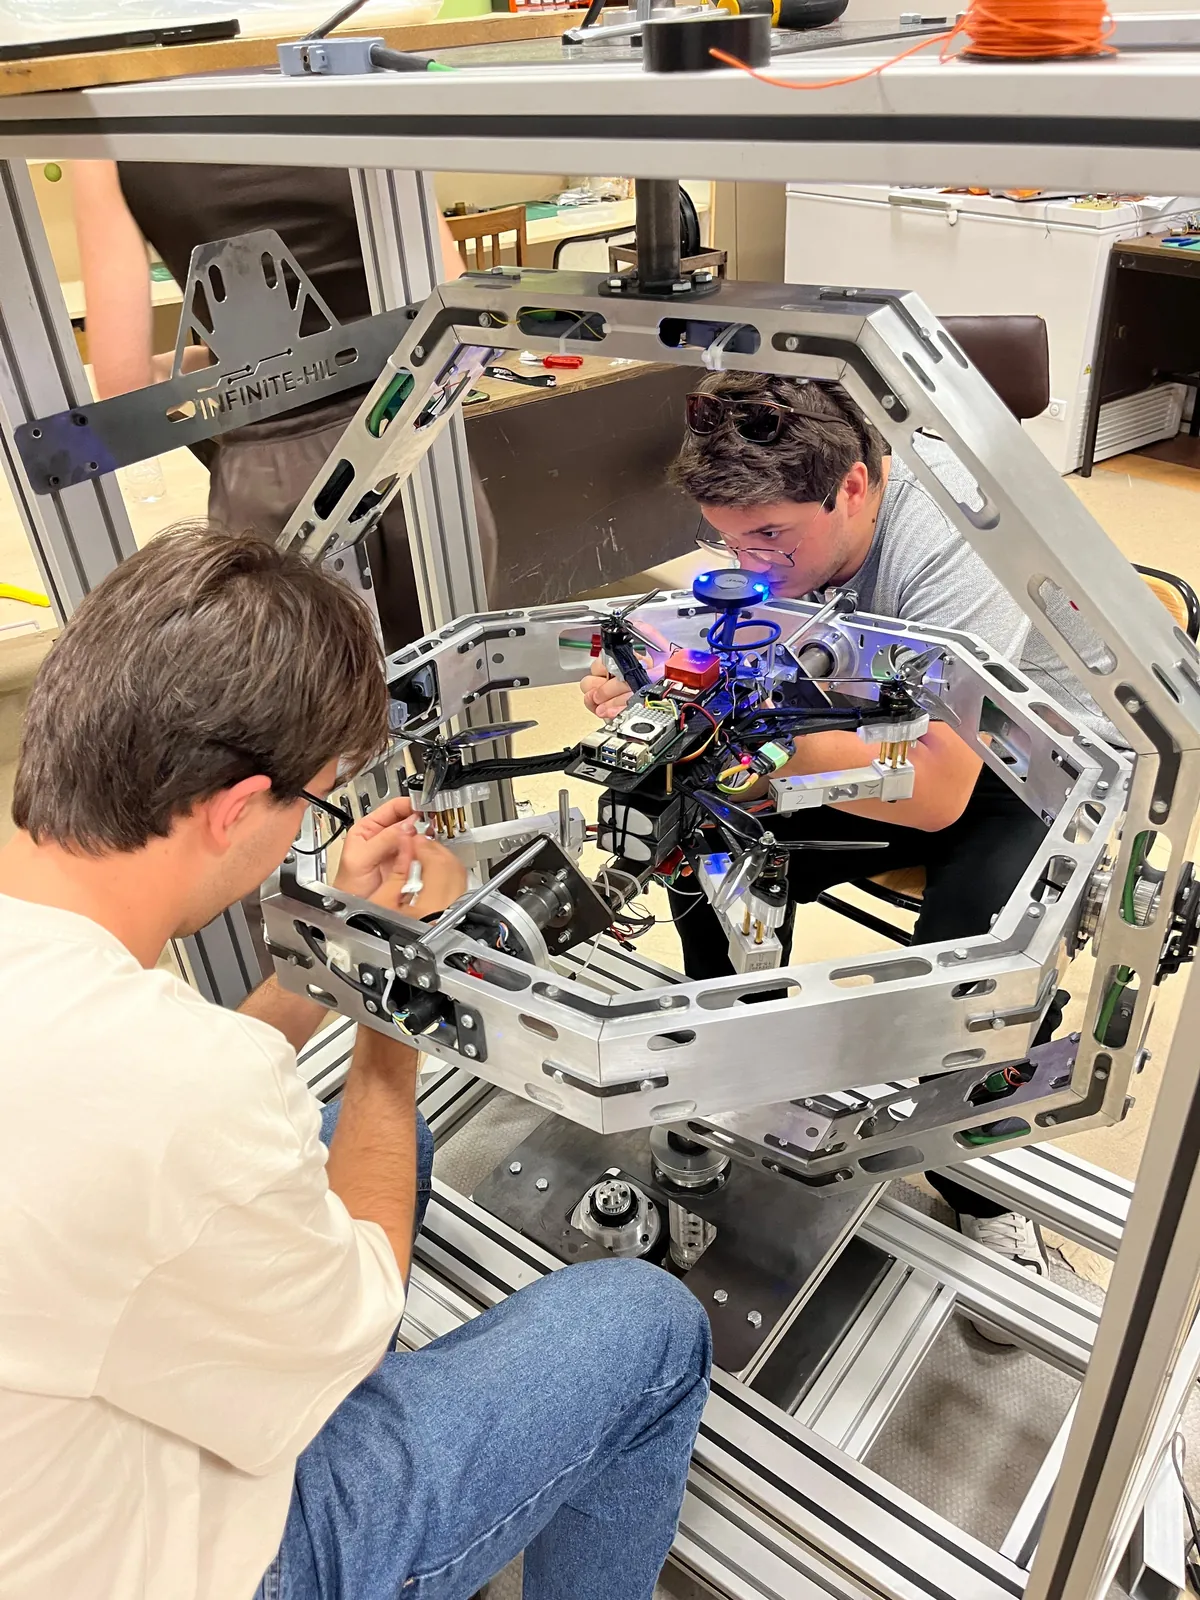
Vista frontal del INFINITE-HIL X1 con el anillo interior niveladoVista lateral del INFINITE-HIL X1, vista del armario de controlUAV montado en la fijación del eje de alabeo dentro de los anillos del X1Ingenieros montando el UAV de prueba en el X1Emisora RC, monitor de Control Suite y X1 durante una prueba HIL
Su proyecto
Configuremos X1 para sus requisitos de prueba.
Comparta la geometría de su vehículo, los movimientos objetivo y sus necesidades de medición para que podamos evaluar la fijación, la actuación, la instrumentación y el alcance del software junto con su presupuesto.