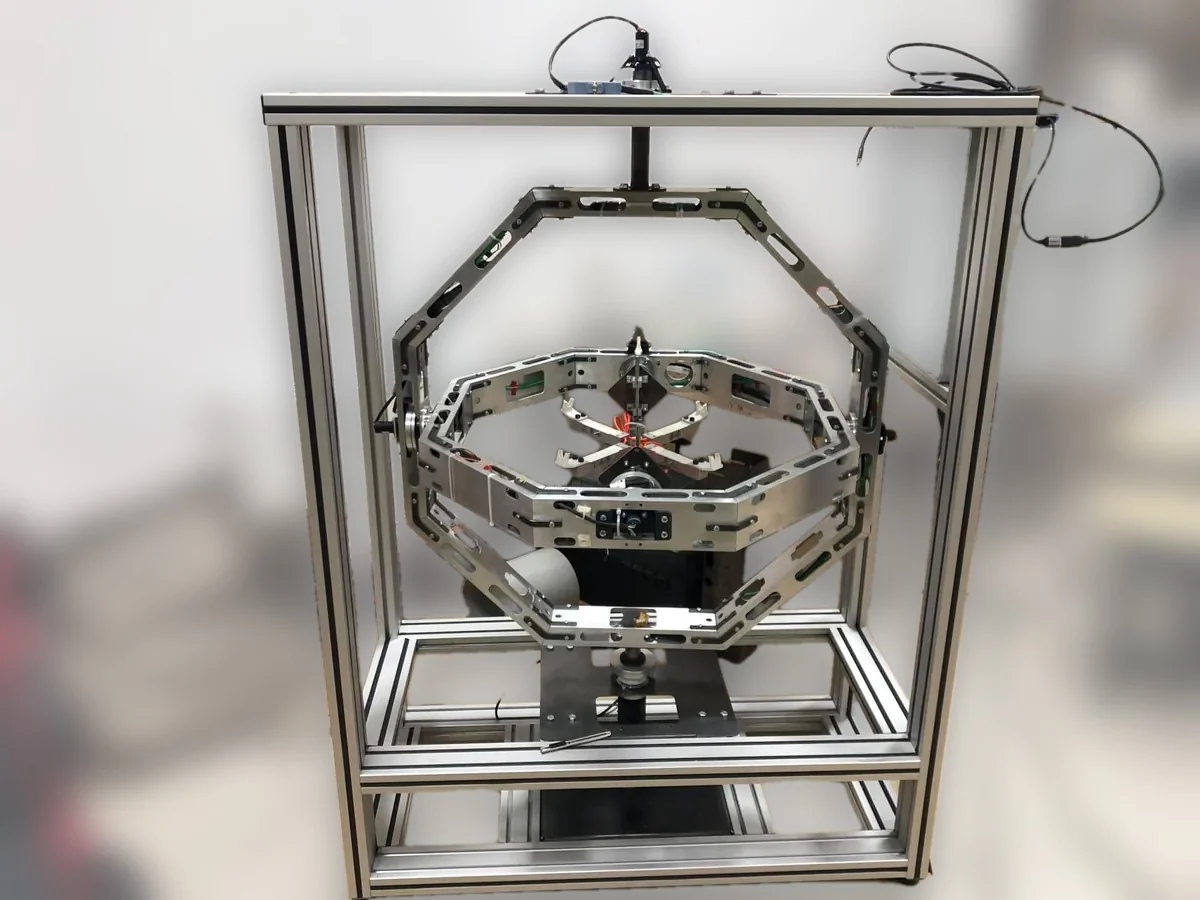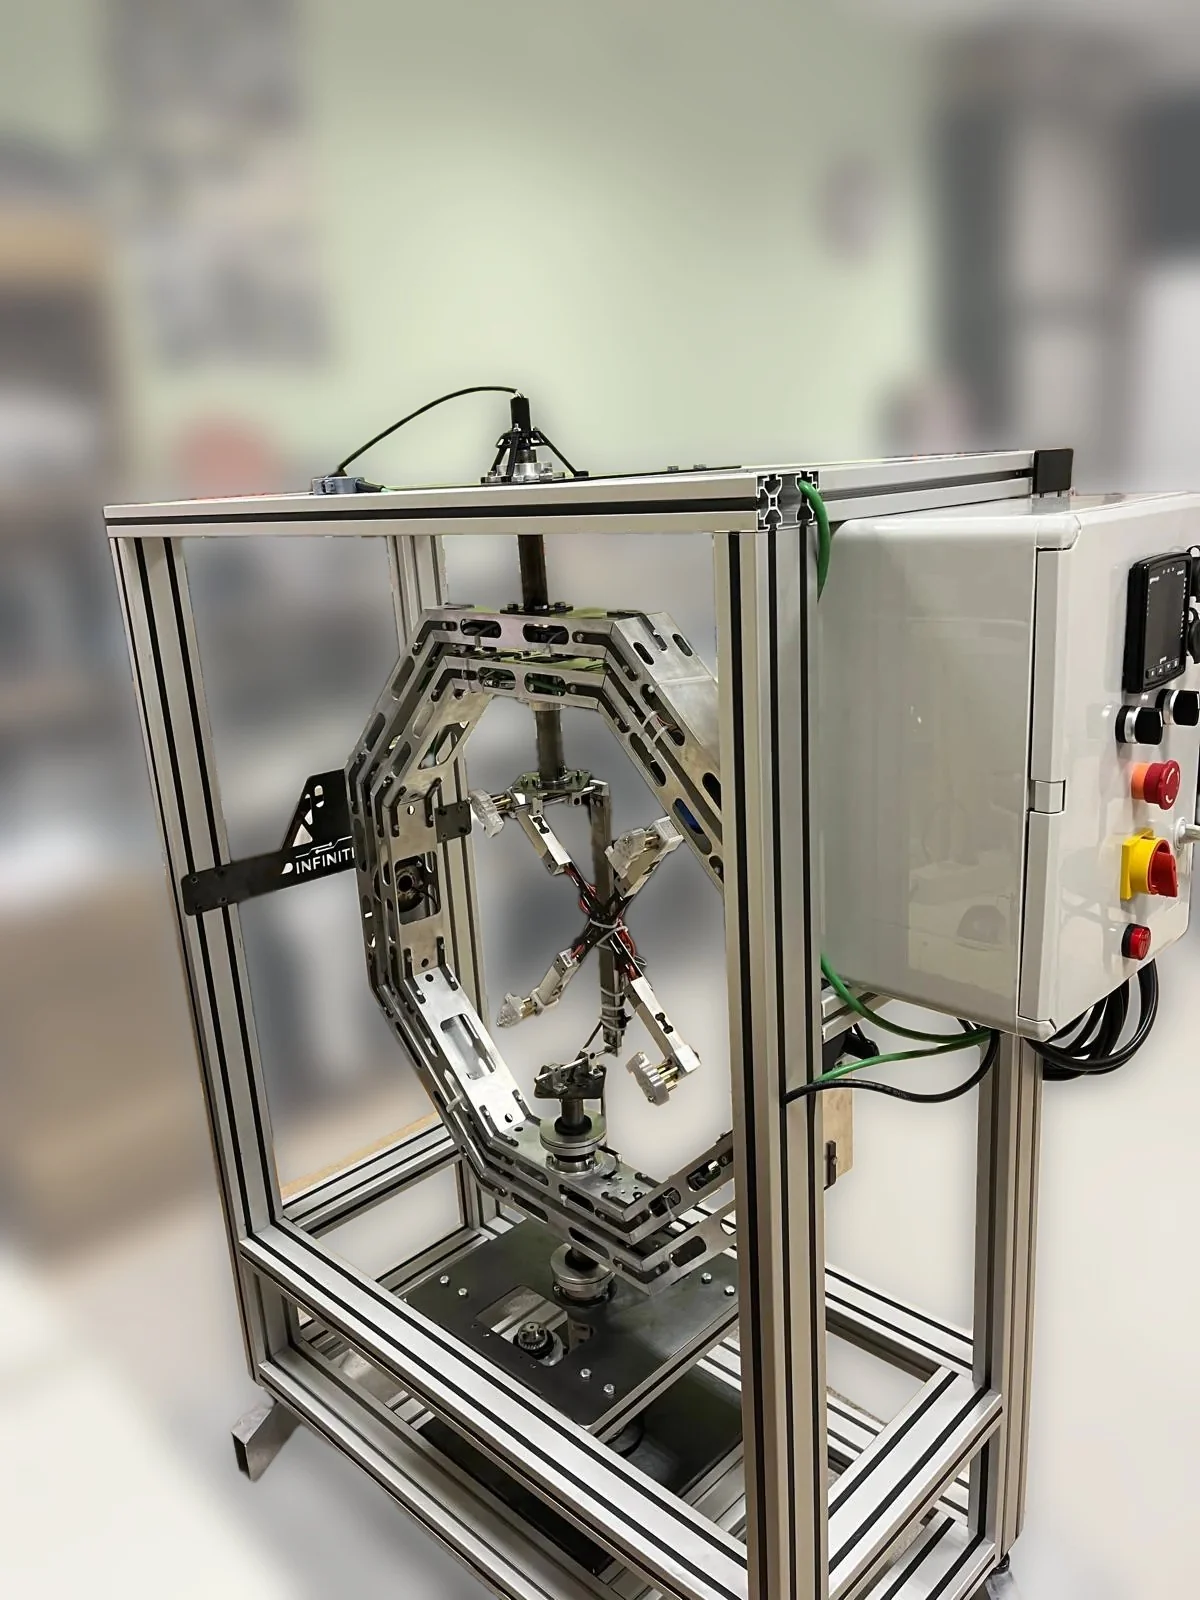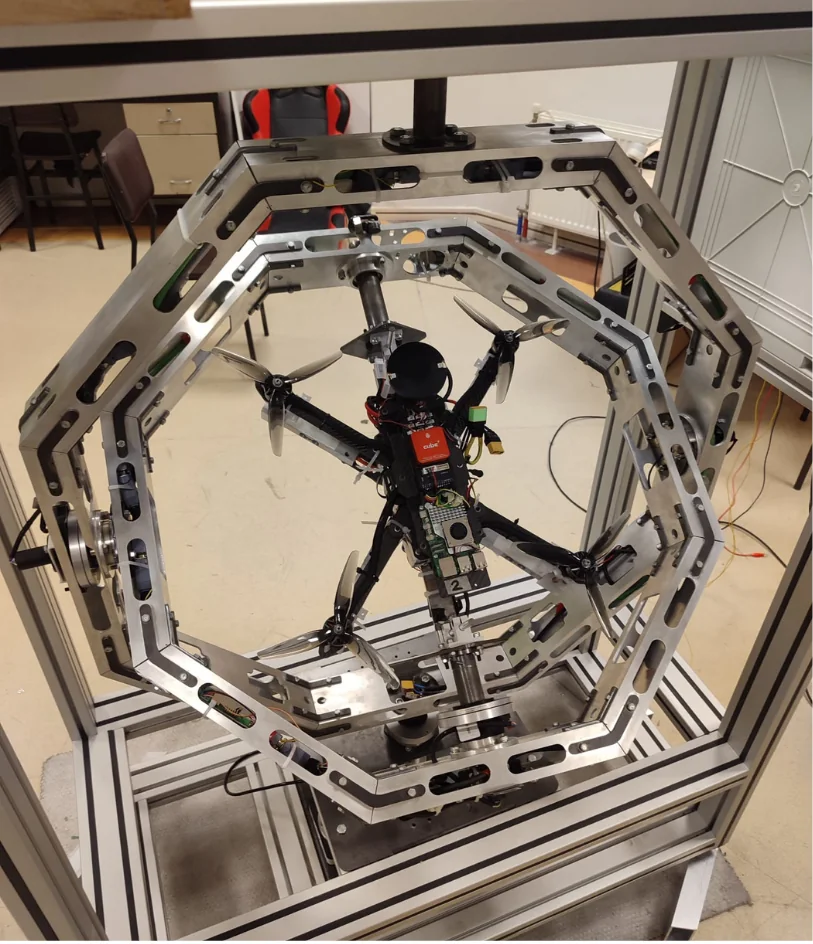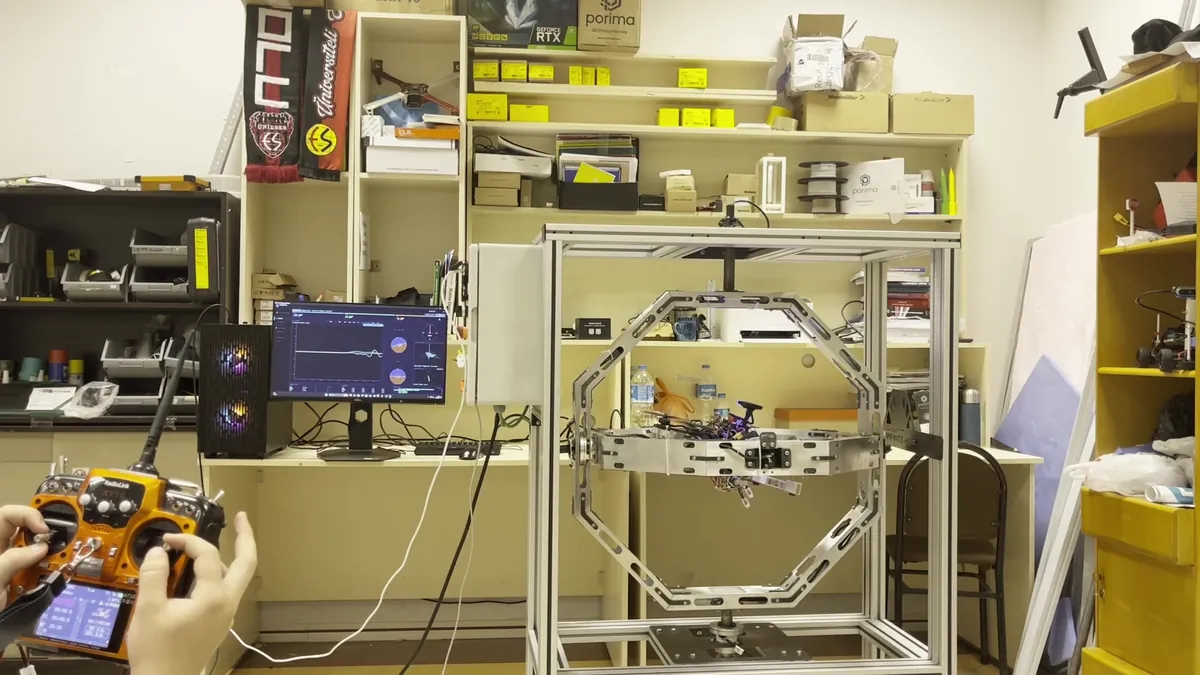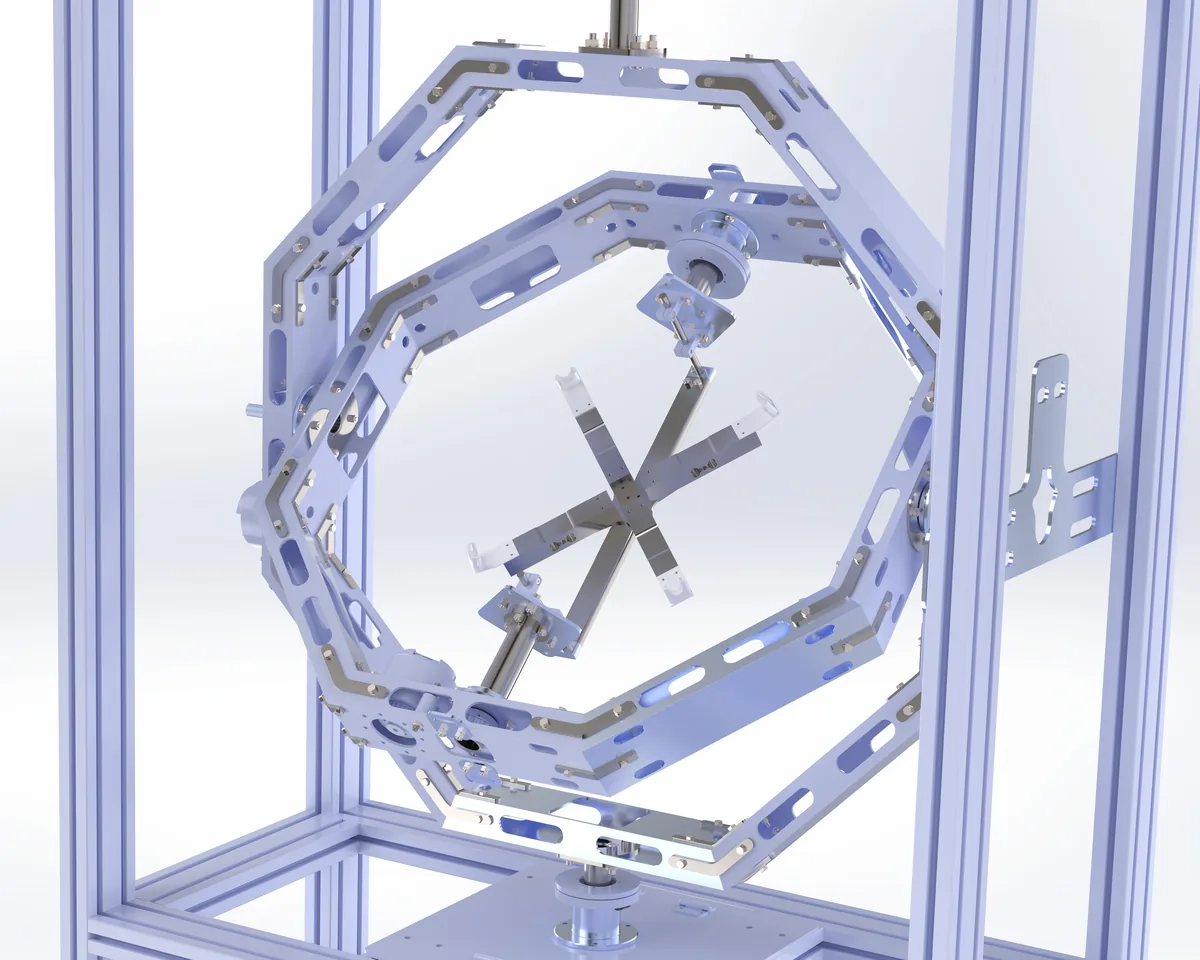
连续三轴运动
横滚、俯仰和偏航轴上的滑环传输使电源和信号穿过旋转结构,不受线缆缠绕的行程限制。运动剖面根据飞行器几何形状、惯量和所选驱动配置确定。
运动与测量
X1 的同心旋转结构将实际姿态运动与角度基准、传感器响应和控制数据相结合,并根据被测产品及其测量目标进行调整。
横滚、俯仰和偏航轴上的滑环传输使电源和信号穿过旋转结构,不受线缆缠绕的行程限制。运动剖面根据飞行器几何形状、惯量和所选驱动配置确定。
每轴 21 位多圈绝对式编码器为运动监测和闭环控制提供角度基准。IMU 和按应用选配的力/力矩测量可实现多数据源分析。
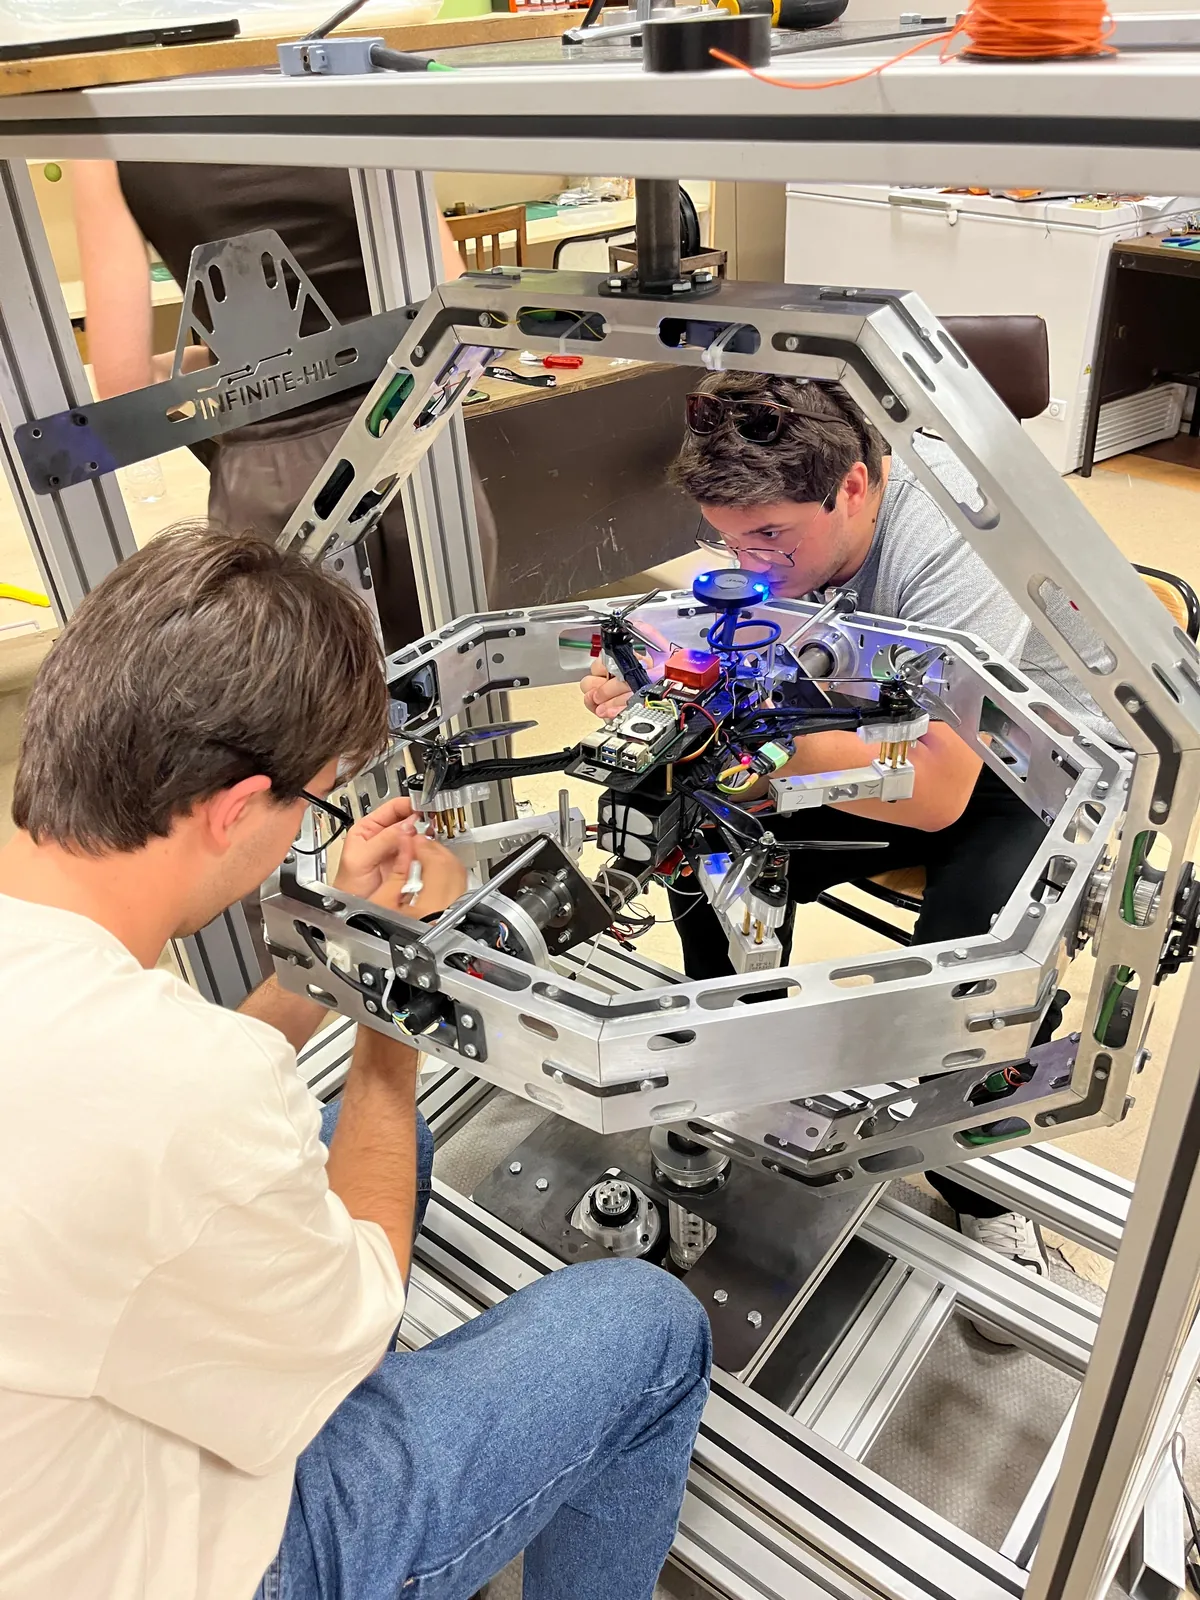
飞行器通过与横滚轴安装接口匹配的夹具固定。重心、间隙和测试载荷统一考虑;夹具可由客户提供,也可由 INFINITE-HIL 设计。
机械结构
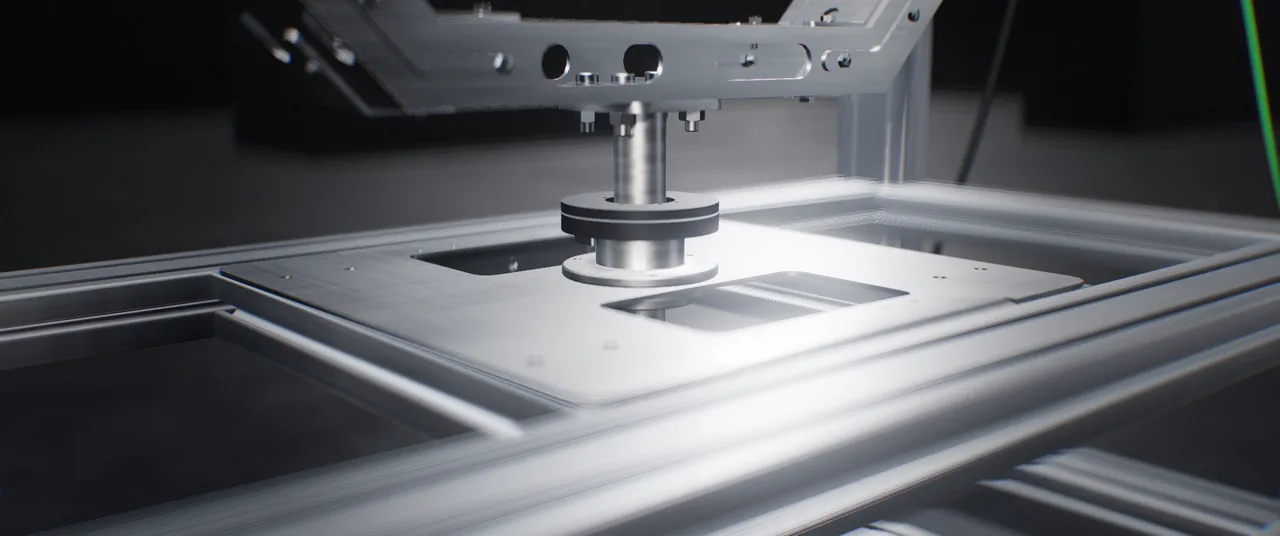 偏航
由钢制底板驱动,并由黑色立柱上的顶部轴承导向。顶部滑环将电源和信号传过旋转关节。
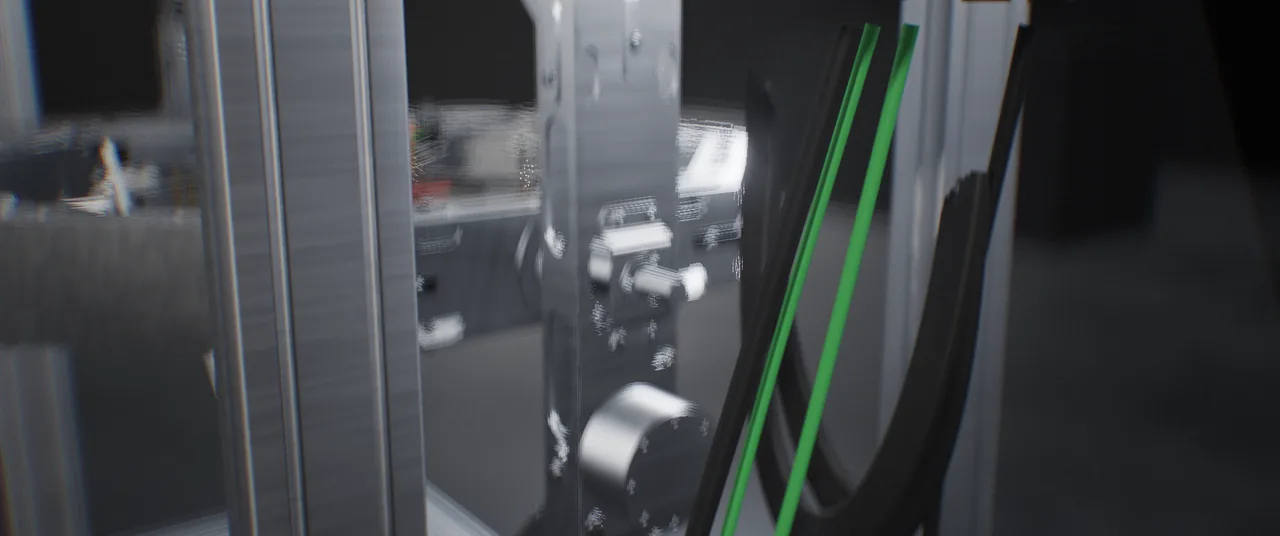 俯仰
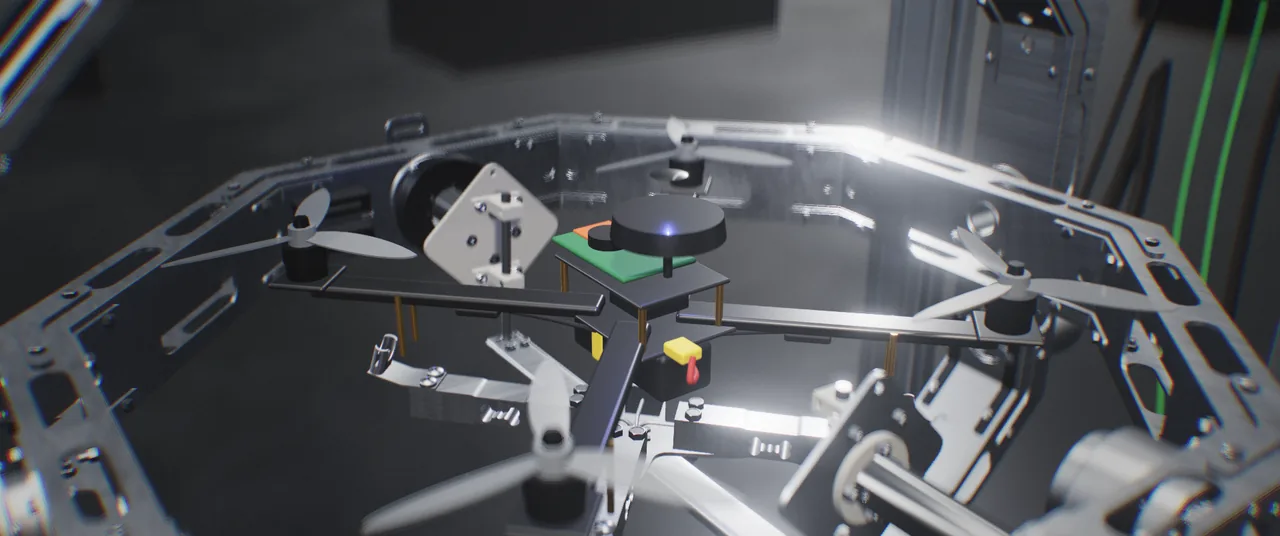
在外环两个相对角上枢转,一侧设驱动和皮带轮,两侧均设轴承。激光切割折弯铝制型材段使其轻量且刚性好。
 横滚
通过 30 mm 轴横跨内环。飞行器经由与横滚轴安装接口匹配的夹具固定,其重心与旋转中心对齐。
交互式 3D
X1 仿真。拖动可旋转视图,使用滑块控制各轴。
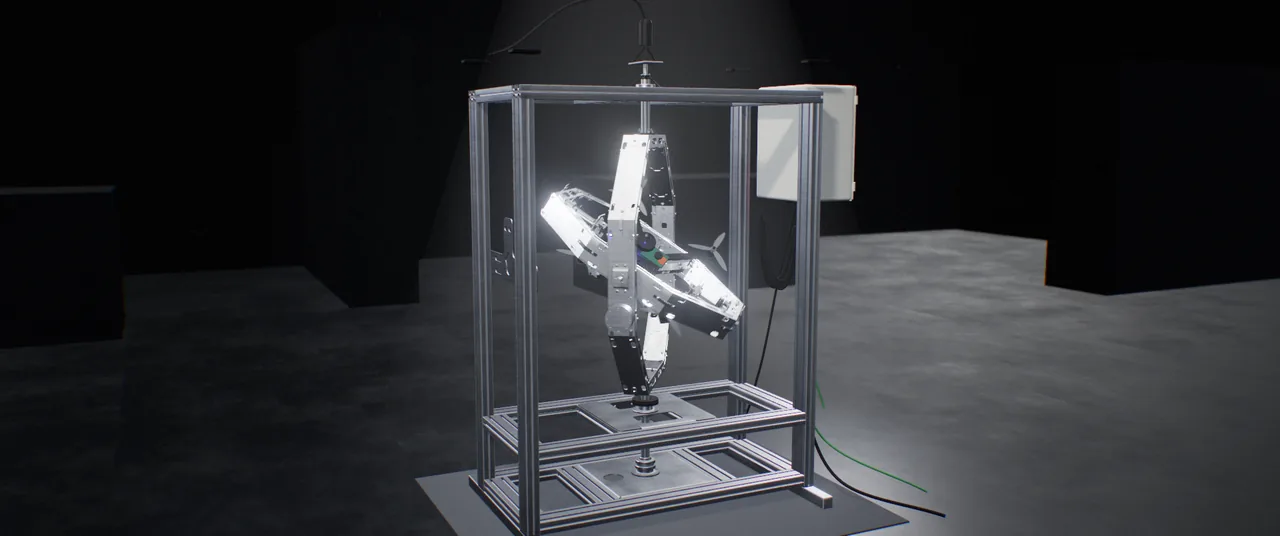
拖动旋转 · 滚动或双指缩放
运行方式
程序化姿态序列、闭环场景和自由仿真均在同一产品架构中实现。所选方式与运动和测量配置一并确定。
利用定义的角度位置和运动序列开展传感器、校准和单台对比研究。剖面、记录和评估步骤根据您的测试计划配置。
利用真实硬件反馈和基于模型的测试输入评估控制系统。闭环干扰力矩注入有助于分析控制系统对应用定义的动态效应的响应。
采用自由运行方式考察被测系统的旋转响应。该方式的机械行为和控制设置根据飞行器、运动范围和测量目标确定。
实验室与软件
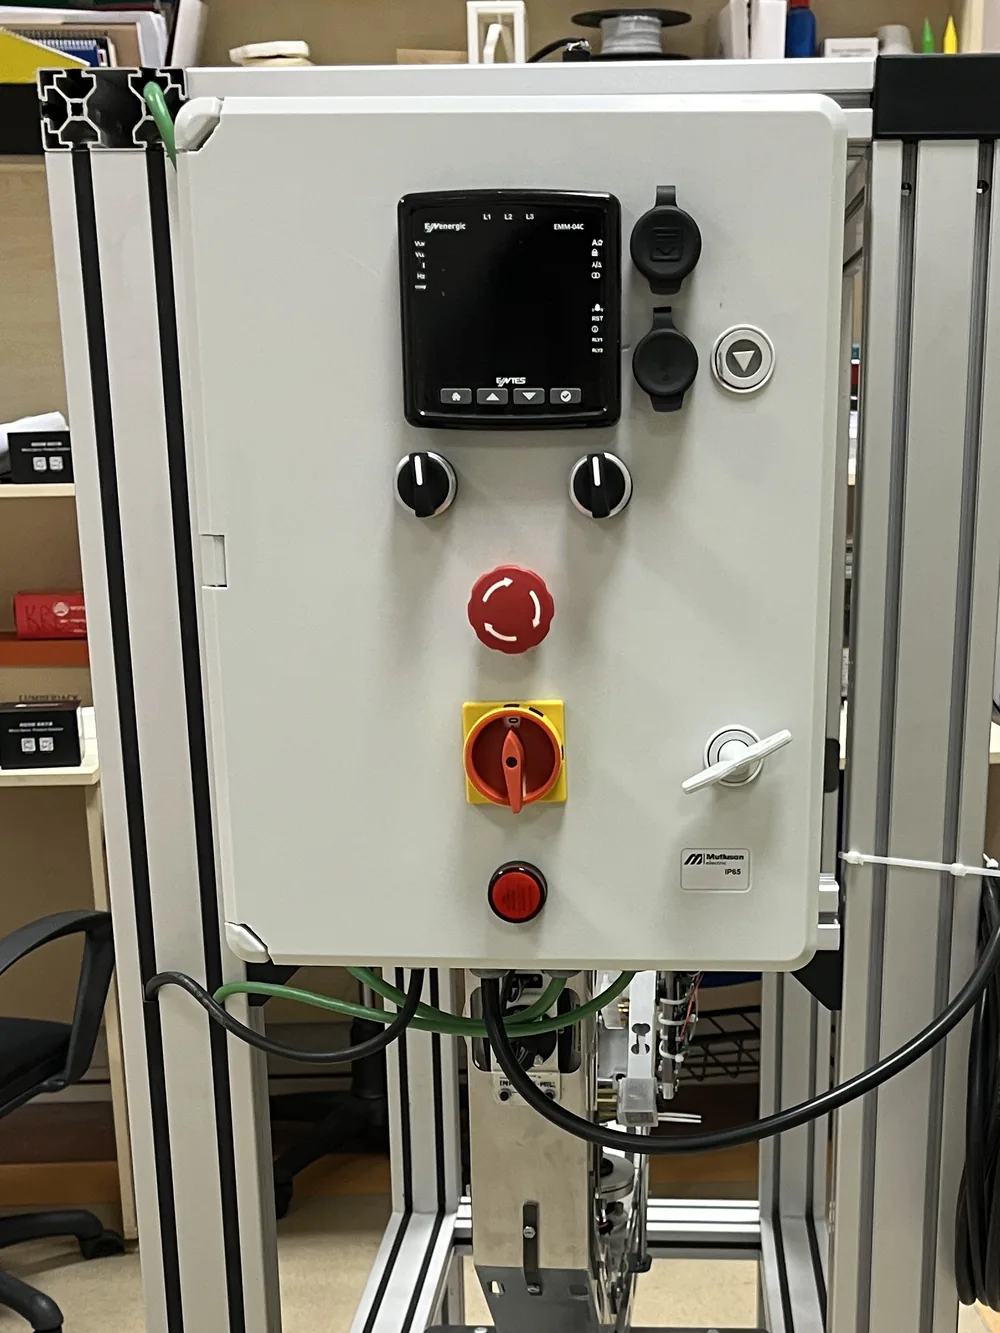
通过中央控制柜管理伺服运动控制、系统连接和操作人员权限。测试搭建和运行限值与所选硬件及应用需求一并确定。
综合评估角度基准、IMU 和项目选定的力/力矩数据。测量点和传感器范围根据所研究的物理行为配置。
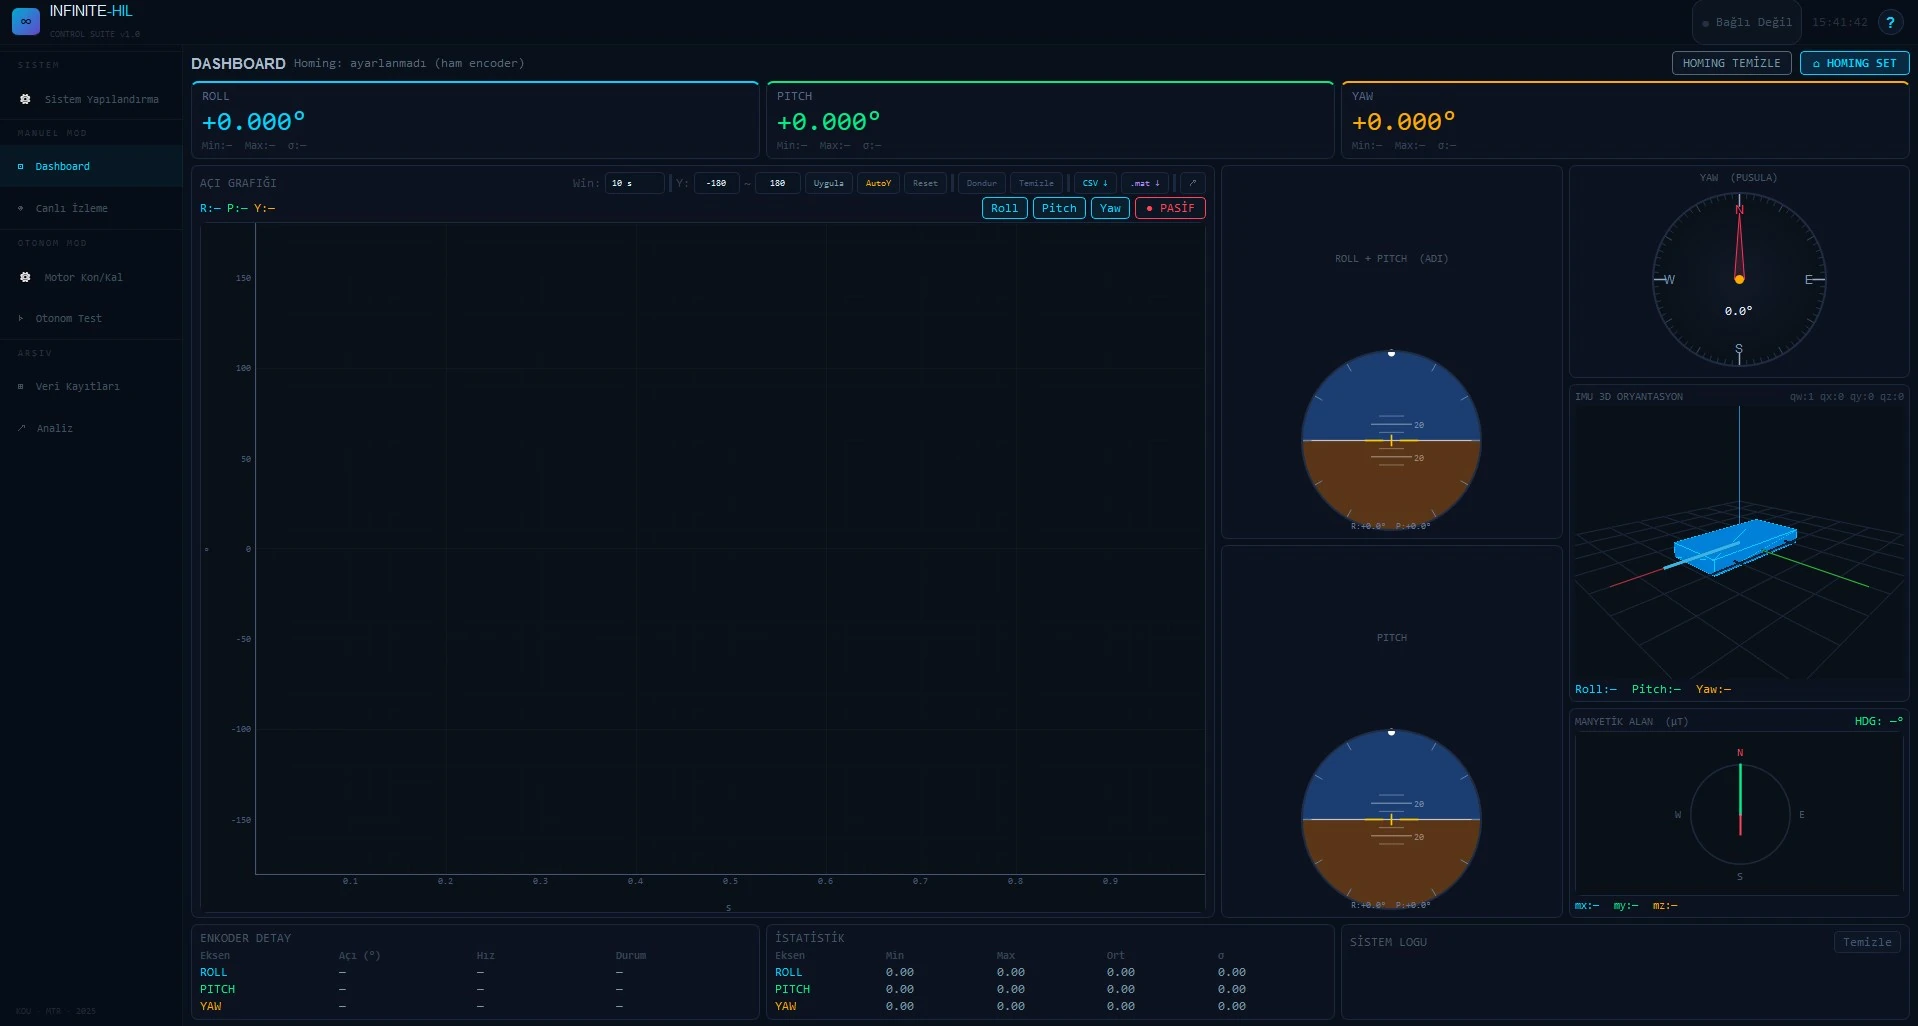
在统一界面中查看姿态显示、罗盘、运动与校准面板以及遥测曲线,并在测试流程中分析系统行为和记录数据。
将 MATLAB/Simulink Embedded Coder PIL/HIL 工作流和 ROS 2/Gazebo 数字孪生接口接入您的开发流程。数据和控制通路根据现有基础设施配置。
规格
机械运动、测量仪器和软件集成作为一个系统进行配置。以下参考值是确定您项目技术范围的起点。
| 特性 | 参考配置 |
|---|---|
| 旋转运动 | 3 轴:横滚、俯仰和偏航;每轴连续 360° 旋转。 |
| 角度测量 | 每轴配备 21 位多圈绝对式编码器。 |
| 承载能力 | 合适配置下最高 25 kg;需结合惯量、重心和运动剖面评估。 |
| 被测件包络 | 参考安装方式下旋翼间距最大 600 mm;可针对定制飞行器扩展。 |
| 惯性测量 | 9 DOF IMU:加速度计、陀螺仪和磁力计。 |
| 力与力矩 | 在按应用选定的测量点进行多通道采集。 |
| 控制与接口 | 闭环伺服控制;CAN、以太网/UDP 遥测以及基于 USB 的串行通信。 |
| 软件与集成 | 实时监控;MATLAB/Simulink Embedded Coder PIL/HIL 工作流;ROS 2/Gazebo 数字孪生接口。 |
| 运行方式 | 程序化姿态序列、自由仿真和自主干扰力矩注入。 |
| 驱动 | 带行星减速器的 BLDC 伺服执行器;轴扭矩按应用选择。 |
| 控制器与上位机 | 32 位 ARM Cortex-M4;Windows 或 Linux 监控与控制软件。 |
| 参考外形尺寸 | 1040 × 520 × 1300 mm(宽 × 长 × 高);定制配置可能不同。 |
| 供电 | 单相 220 VAC、50 Hz,经控制柜供电。 |
| 工作温度 | 数据表参考范围:0–70 °C;纳入针对具体应用的配置评估。 |
以上数值描述 X1 的参考配置。机械包络、夹具、承载能力、轴扭矩、测量仪器和软件范围将根据您的项目需求和预算确定。
已制造的系统