Kontinuierliche 360°-Bewegung in drei Achsen. Eine UAV-Test- und Simulationsplattform.
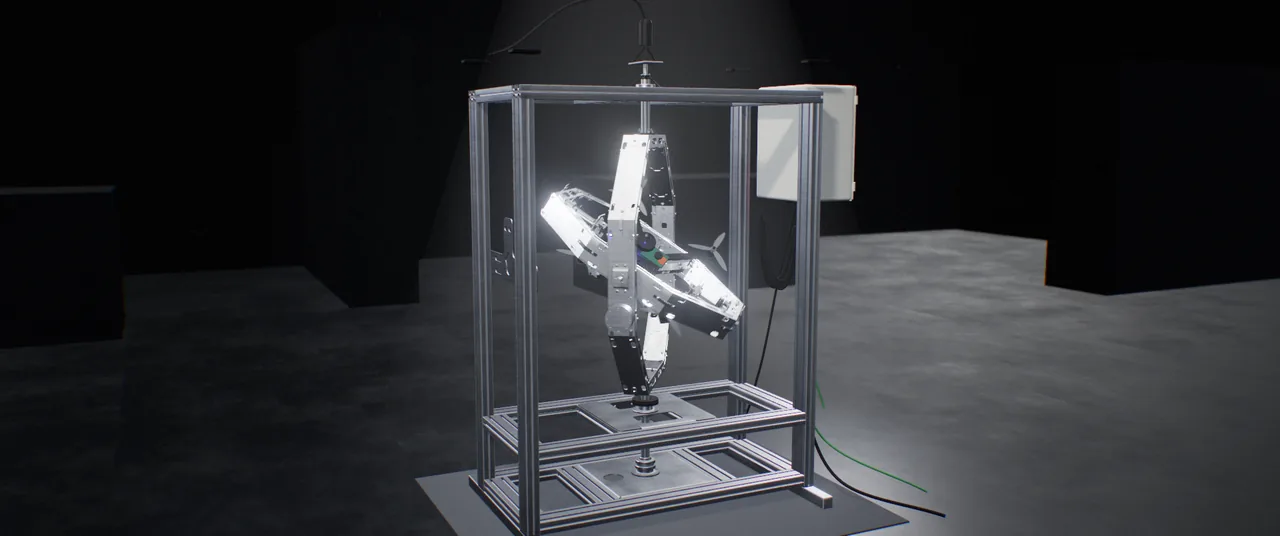
X1 ist eine modulare HIL-Plattform zur Bewertung realer UAV-Hardware unter kontrollierter Roll-, Nick- und Gierbewegung. Servoantriebe, Rückmeldung über Absolutwertgeber und Multisensor-Messtechnik sind in einer Architektur vereint und unterstützen Regelungsentwicklung, Systemidentifikation und Qualitätskontrolle in der Produktion.
Fahrzeuggeometrie, Masse und Trägheit, Bewegungsprofil, Anforderungen an die Messtechnik und Budget werden gemeinsam bewertet, um die Konfiguration festzulegen – von der Vorrichtung bis zur Regelungssoftware.
Bewegung, Messung und Regelung in einer Architektur.
Die konzentrische Drehstruktur von X1 verbindet physische Lagebewegung mit Winkelreferenz, Sensorantwort und Regelungsdaten. Die Architektur wird an das Prüfobjekt und seine Messziele angepasst.
Kontinuierliche Drei-Achsen-Bewegung
Die Schleifringübertragung auf Roll-, Nick- und Gierachse führt Leistung und Signale ohne kabelbedingte Wegbegrenzung durch die Drehstruktur. Bewegungsprofile werden anhand von Fahrzeuggeometrie, Trägheit und gewählter Antriebskonfiguration festgelegt.
Absolute Winkelrückmeldung
Ein 21-Bit-Multiturn-Absolutwertgeber auf jeder Achse liefert die Winkelreferenz für Bewegungsüberwachung und geschlossene Regelung. IMU und anwendungsspezifische Kraft-/Momentmessungen ermöglichen Analysen über mehrere Datenquellen.
Produktspezifische mechanische Integration
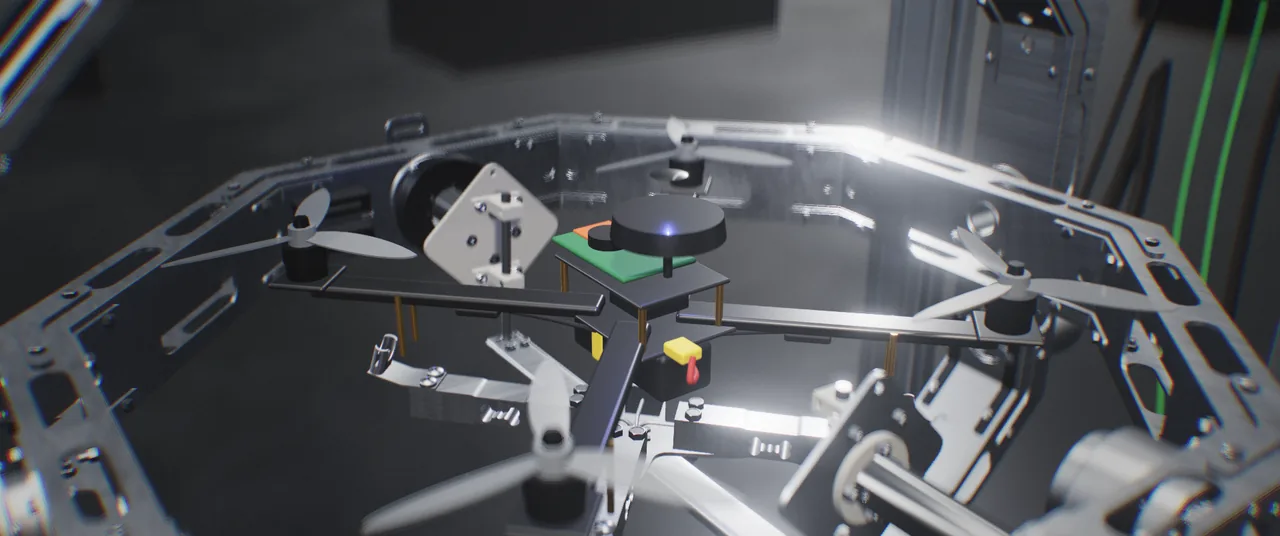
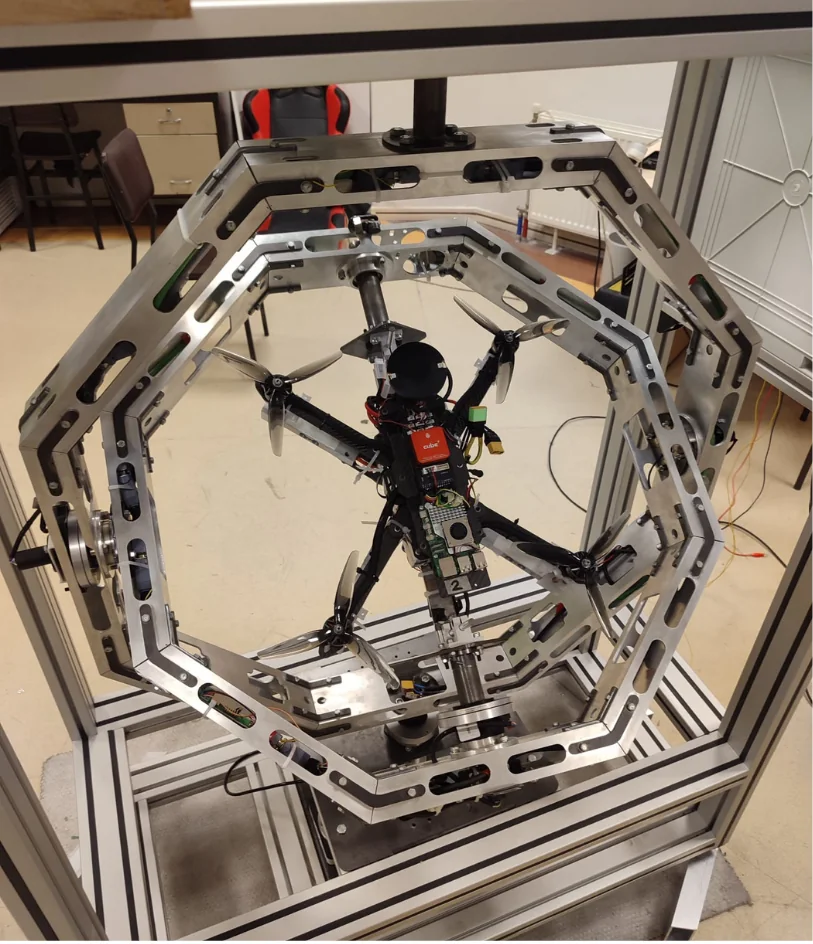
Das Fahrzeug wird über eine zur Montageschnittstelle der Rollachse passende Vorrichtung befestigt. Schwerpunkt, Freiräume und Testlasten werden gemeinsam berücksichtigt; Vorrichtungen können vom Kunden gestellt oder von INFINITE-HIL entwickelt werden.
Mechanik
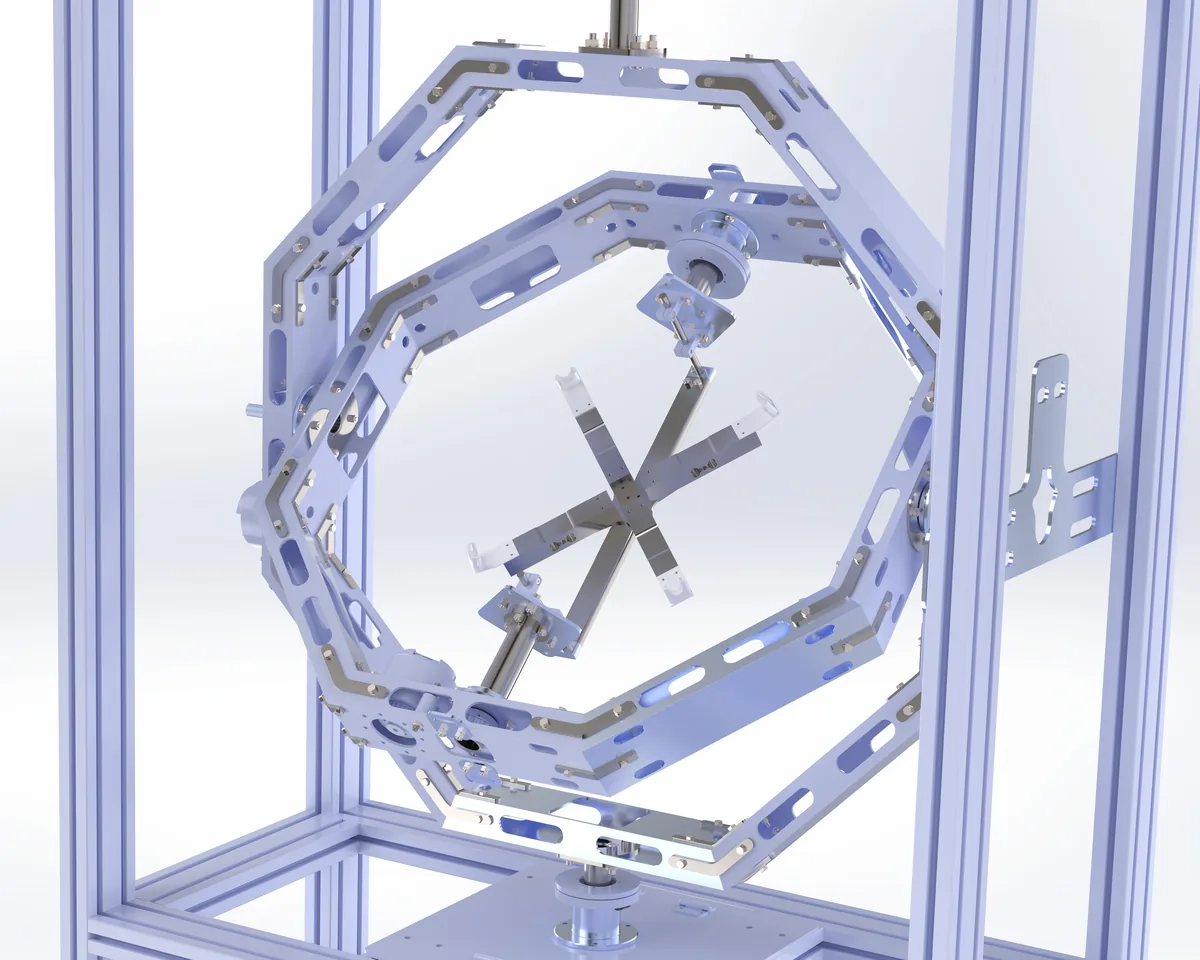
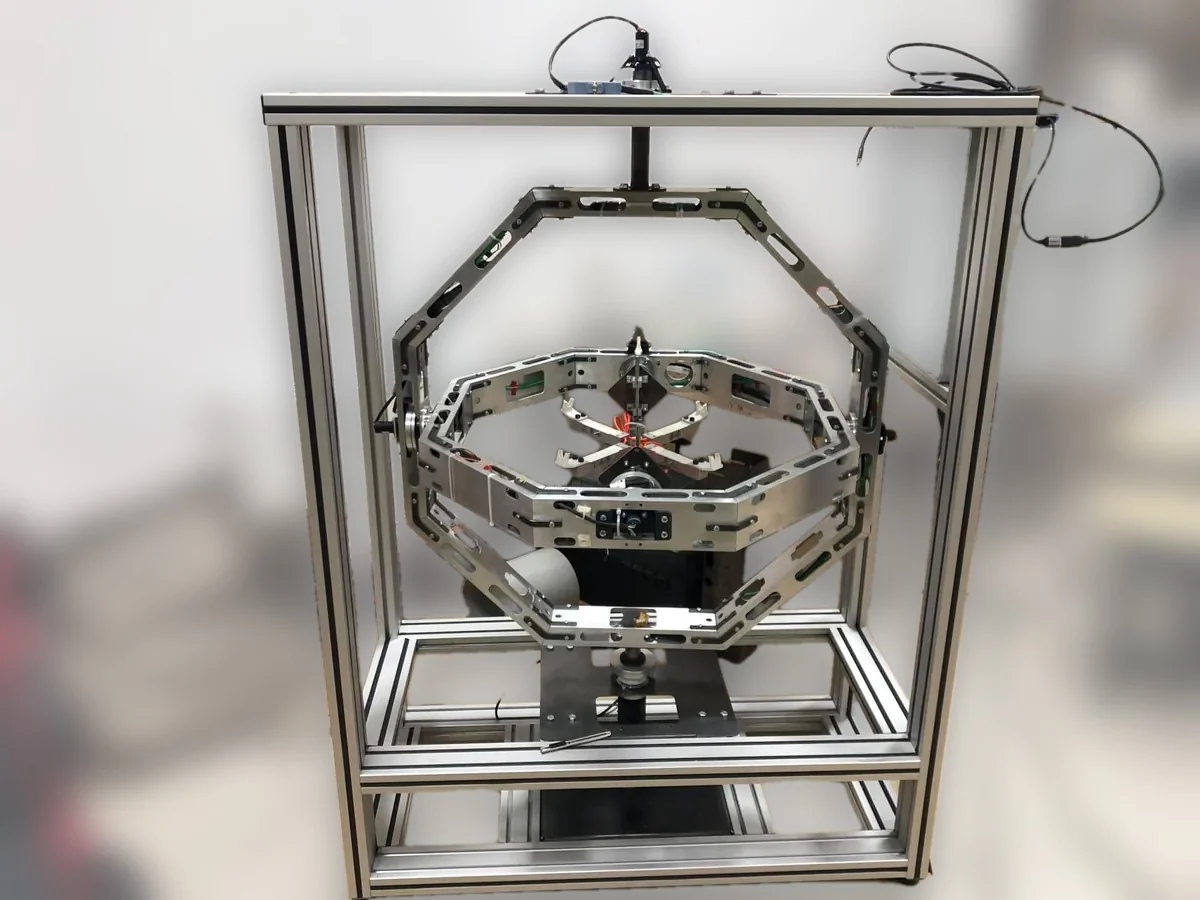
Drei Achsen, ein Schnittpunkt
Gieren
Gieren · äußerer achteckiger Ring
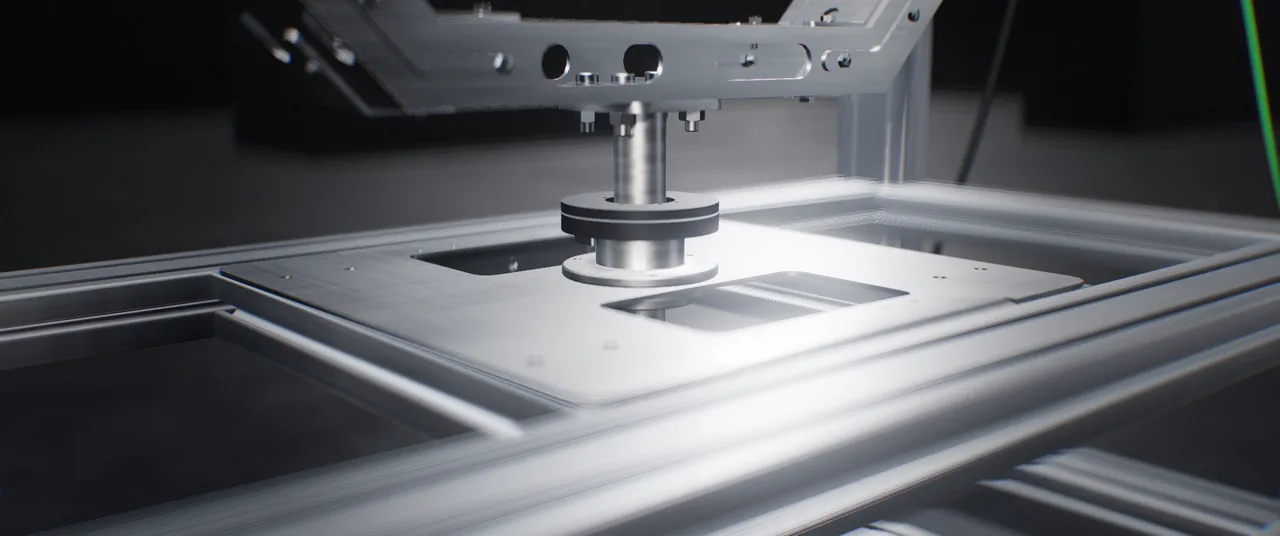
Angetrieben von der Stahlgrundplatte, geführt von einem oberen Lager an einem schwarzen Mast. Ein Schleifring oben überträgt Leistung und Signale über das Drehgelenk.
Nicken
Nicken · innerer Ring
Gelagert an zwei gegenüberliegenden Ecken des äußeren Rings, mit Antrieb und Riemenscheibe auf einer Seite und Lagern auf beiden. Lasergeschnittene, gekantete Aluminiumprofilsegmente halten ihn leicht und steif.
Rollen
Rollen · Fahrzeugvorrichtung
Spannt sich über 30-mm-Wellen durch den inneren Ring. Das Fahrzeug wird über eine zur Montageschnittstelle der Rollachse passende Vorrichtung befestigt, sein Schwerpunkt liegt im Drehzentrum.
Interaktives 3D
X1 in Echtzeit erkunden
X1-Simulation. Ziehen zum Drehen, Achsen mit den Schiebereglern steuern.
CAD-Modell der X1 wird geladen
Ziehen zum Drehen · Scrollen oder Zoomgeste zum Vergrößern
Betriebsarten
Eine Betriebsart passend zu Ihren Testzielen.
Programmierte Orientierungsabfolgen, Closed-Loop-Szenarien und freie Simulation werden in derselben Produktarchitektur abgebildet. Die gewählte Betriebsart wird zusammen mit der Bewegungs- und Messkonfiguration festgelegt.
Programmierte Bewegungs- und Orientierungstests
Nutzen Sie definierte Winkelpositionen und Bewegungsabfolgen für Sensor-, Kalibrier- und Einheitenvergleiche. Profile, Aufzeichnungen und Bewertungsschritte werden an Ihren Testplan angepasst.
HIL- und Störmomentszenarien
Bewerten Sie das Regelungssystem mit Rückmeldung realer Hardware und modellbasierten Testeingaben. Die Einspeisung von Störmomenten im geschlossenen Regelkreis unterstützt die Analyse der Regelantwort auf anwendungsdefinierte dynamische Effekte.
Freie Simulation
Nutzen Sie den freien Betrieb, um die Drehantwort des Prüfobjekts zu untersuchen. Mechanisches Verhalten und Regeleinstellungen dieser Betriebsart werden anhand von Fahrzeug, Bewegungsbereich und Messzielen festgelegt.
Labor und Software
Ausgelegt für zuverlässige Labortests.
Steuerungsinfrastruktur
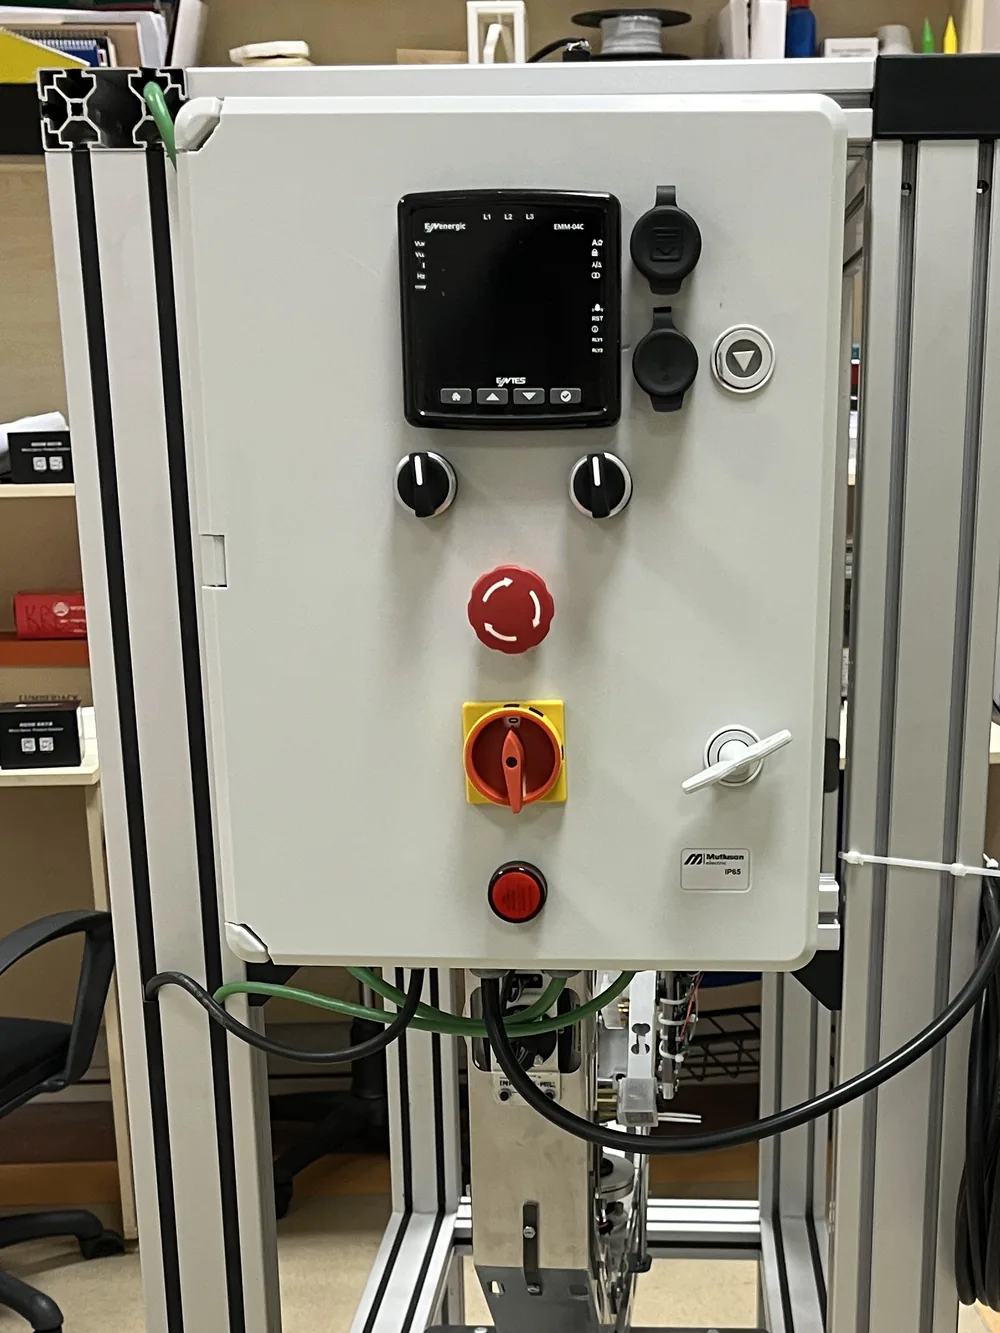
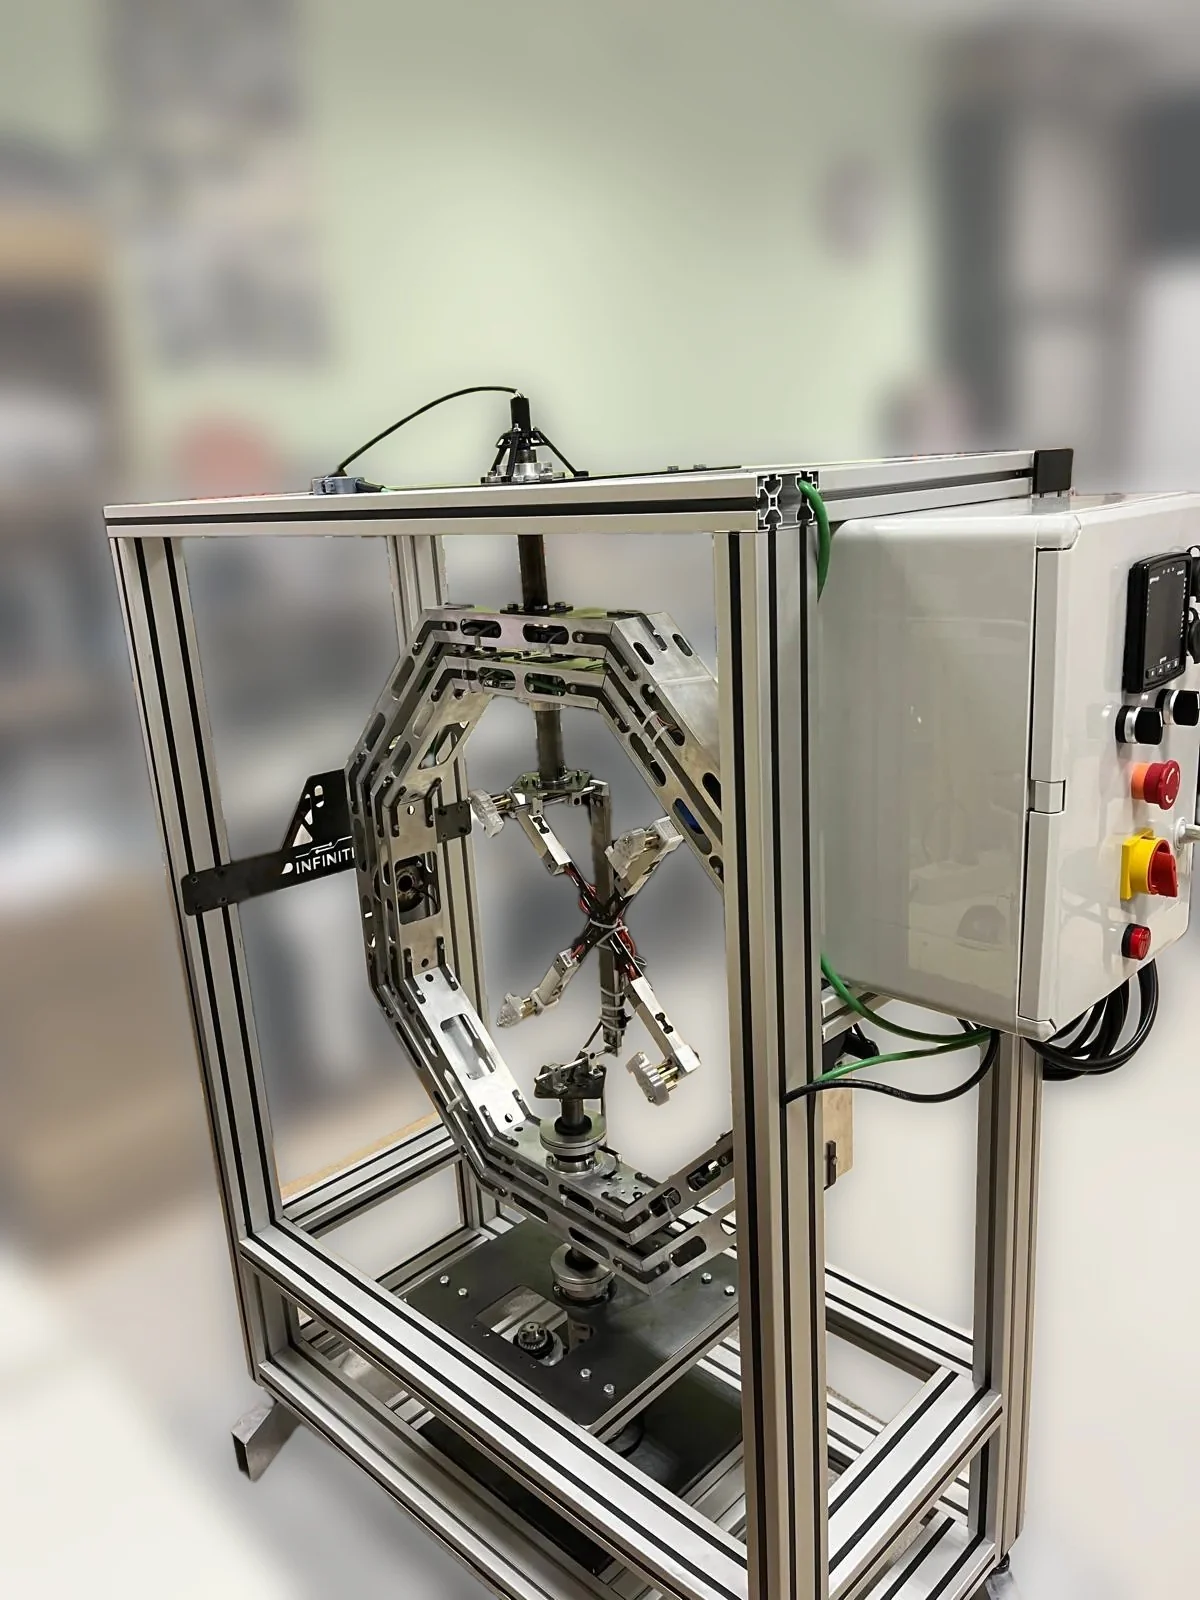
Steuern Sie Servobewegung, Systemverbindungen und Bedienerzugang über den zentralen Schaltschrank. Testaufbau und Betriebsgrenzen werden zusammen mit der gewählten Hardware und den Anwendungsanforderungen festgelegt.
Synchrone Messung
Bewerten Sie Winkelreferenz, IMU und projektspezifische Kraft-/Momentdaten gemeinsam. Messpunkte und Sensorumfang werden auf das zu untersuchende physische Verhalten ausgelegt.
Echtzeitüberwachung
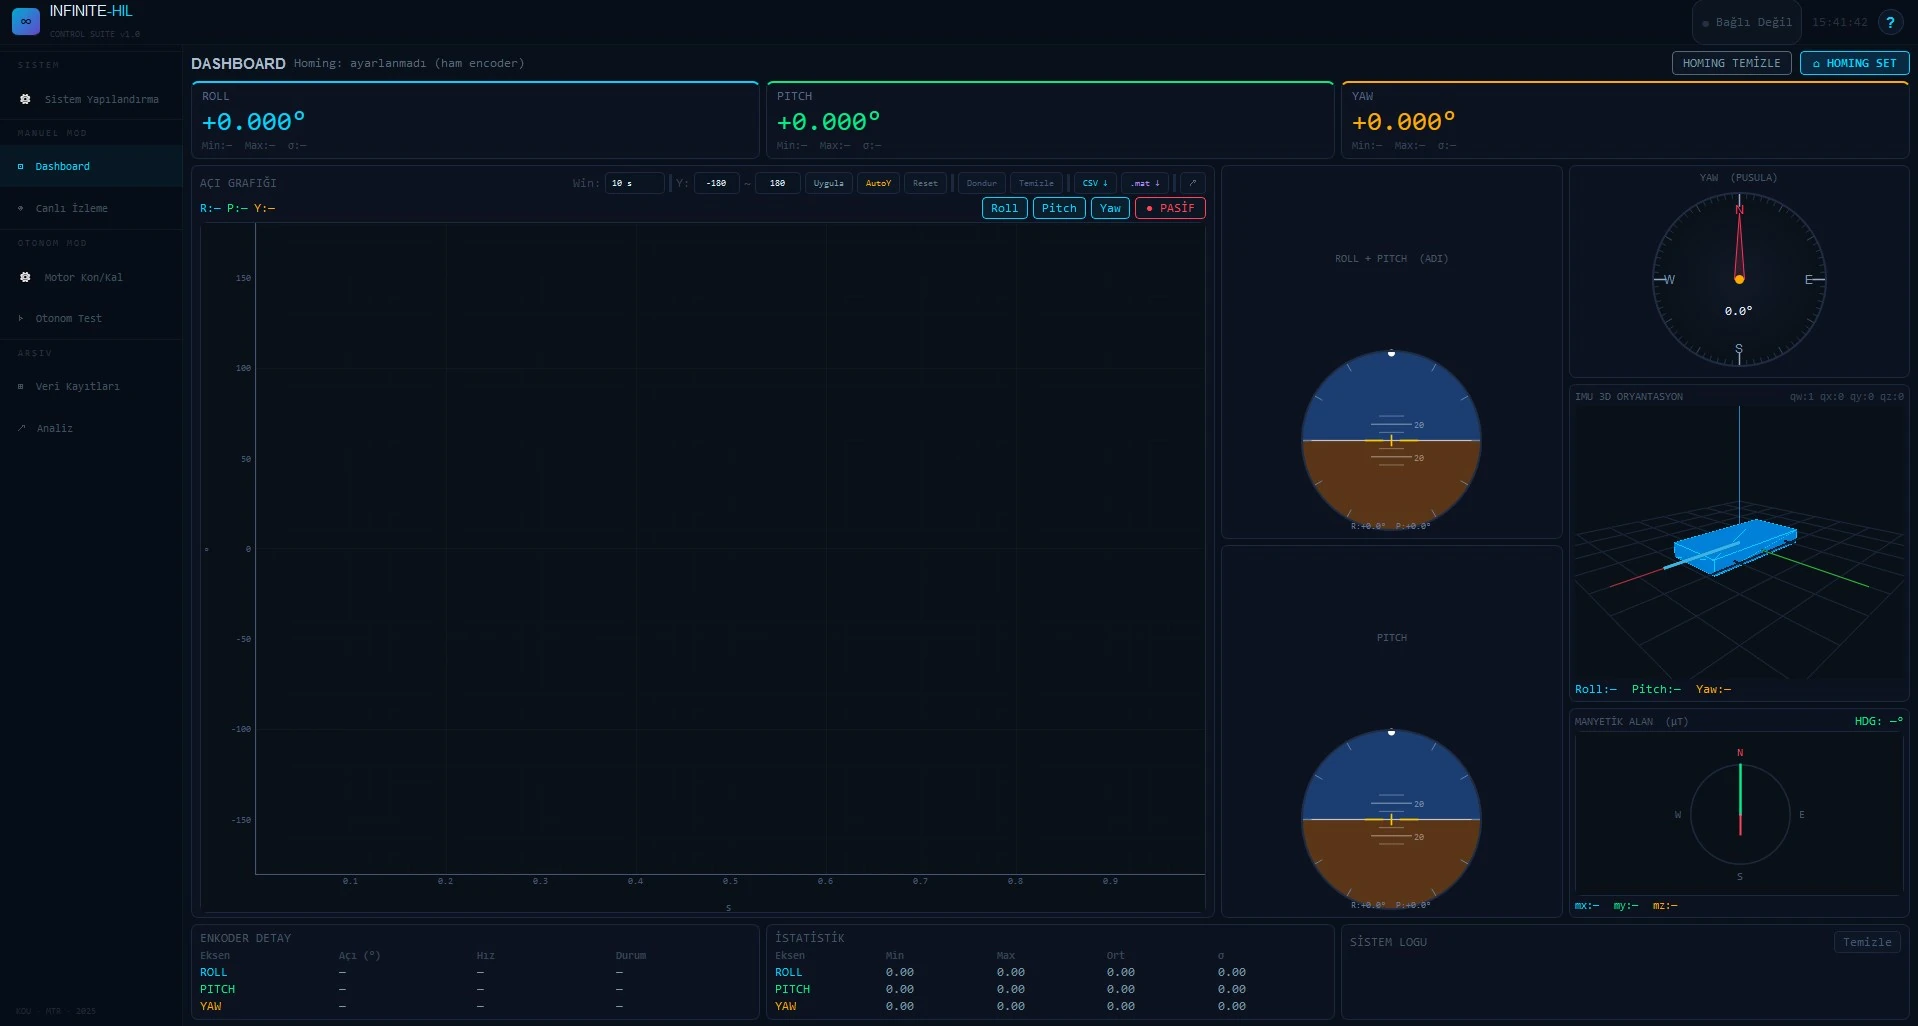
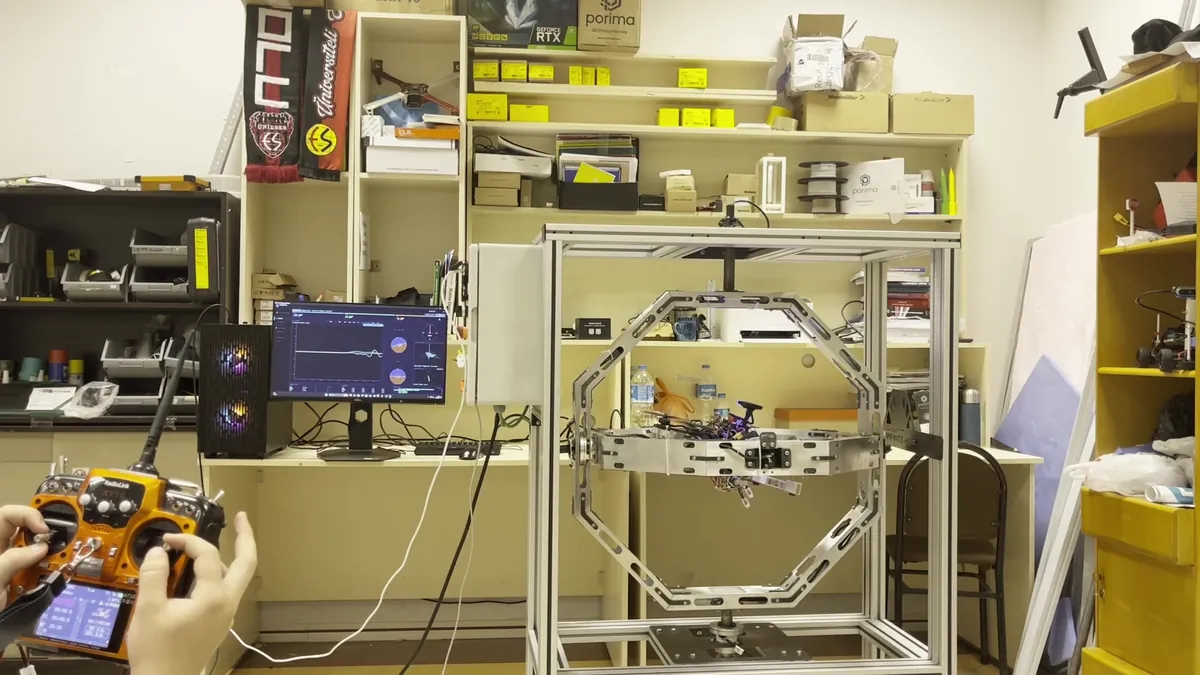
Verfolgen Sie Lageanzeige, Kompass, Bewegungs- und Kalibrierpanels sowie Telemetriediagramme in einer gemeinsamen Oberfläche. Untersuchen Sie Systemverhalten und aufgezeichnete Daten im Testablauf.
Modell- und Softwareintegration
Binden Sie den MATLAB/Simulink Embedded Coder PIL/HIL-Workflow und die ROS 2/Gazebo-Digital-Twin-Schnittstelle in Ihren Entwicklungsprozess ein. Daten- und Steuerpfade werden an die vorhandene Infrastruktur angepasst.
Schaltschrank · Hauptschalter und Not-HaltINFINITE-HIL Control Suite · Überwachungsoberfläche
Technische Daten
X1 technische Daten
Mechanische Bewegung, Messtechnik und Softwareintegration werden als ein System konfiguriert. Die folgenden Referenzwerte bilden den Ausgangspunkt für Ihren projektspezifischen technischen Umfang.
X1 technische Daten
Merkmal
Referenzkonfiguration
Drehbewegung
3 Achsen: Rollen, Nicken und Gieren; kontinuierliche 360°-Drehung auf jeder Achse.
Winkelmessung
21-Bit-Multiturn-Absolutwertgeber auf jeder Achse.
Tragfähigkeit
Bis zu 25 kg in einer geeigneten Konfiguration; bewertet zusammen mit Trägheit, Schwerpunkt und Bewegungsprofil.
Prüflingsbauraum
Bis zu 600 mm Rotor-zu-Rotor in der Referenzmontage; für Sonderfahrzeuge skalierbar.
Inertialsensorik
9-DOF-IMU: Beschleunigungssensor, Gyroskop und Magnetometer.
Kraft und Moment
Mehrkanalige Erfassung an anwendungsspezifischen Messpunkten.
Regelung und Schnittstellen
Geschlossene Servoregelung; CAN, Ethernet/UDP-Telemetrie und serielle Kommunikation über USB.
Programmierte Orientierungsabfolgen, freie Simulation und autonome Störmomenteinspeisung.
Antrieb
BLDC-Servoaktoren mit Planetengetriebe; Achsmoment wird anwendungsbezogen gewählt.
Steuerung und Host
32-Bit ARM Cortex-M4; Überwachungs- und Steuerungsanwendung für Windows oder Linux.
Referenzabmessungen
1040 × 520 × 1300 mm (Breite × Länge × Höhe); Sonderkonfigurationen können abweichen.
Stromversorgung
Einphasig 220 VAC, 50 Hz, über den Schaltschrank.
Betriebstemperatur
Referenzbereich laut Datenblatt: 0–70 °C; Teil der anwendungsbezogenen Konfigurationsbewertung.
Die Werte beschreiben die Referenzkonfiguration von X1. Mechanischer Bauraum, Vorrichtung, Tragfähigkeit, Achsmoment, Messtechnik und Softwareumfang werden anhand Ihrer Projektanforderungen und Ihres Budgets festgelegt.
Das gefertigte System
Systembilder
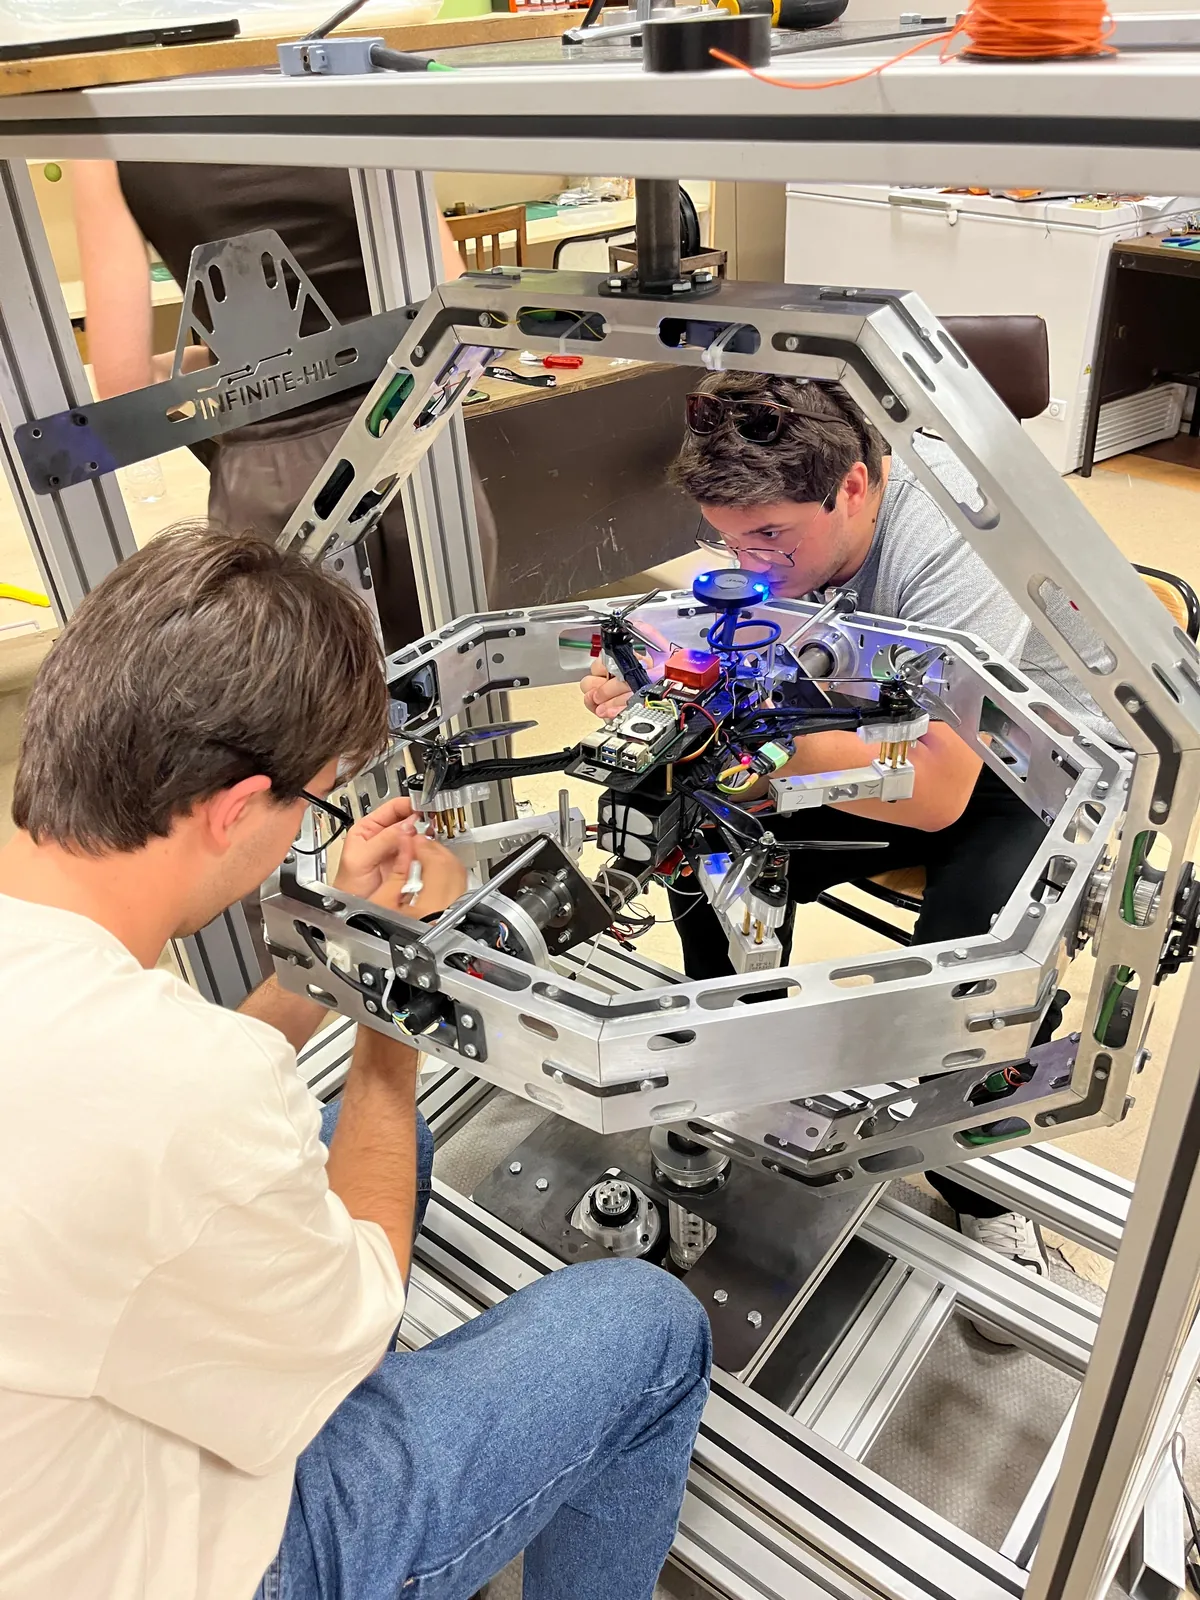
INFINITE-HIL X1 Frontansicht mit waagerechtem InnenringINFINITE-HIL X1 Seitenansicht, Ansicht des SchaltschranksUAV in der Rollachsen-Vorrichtung innerhalb der X1-RingeIngenieure montieren das Test-UAV im X1RC-Sender, Control-Suite-Monitor und X1 während eines HIL-Tests
Ihr Projekt
Lassen Sie uns X1 für Ihre Testanforderungen konfigurieren.
Teilen Sie uns Fahrzeuggeometrie, Zielbewegungen und Messanforderungen mit, damit wir Vorrichtung, Antrieb, Messtechnik und Softwareumfang zusammen mit Ihrem Budget bewerten können.