Pruebas y simulación avanzadaspara sistemas reales
Decisiones de ingeniería basadas en datos medibles.
INFINITE-HIL diseña y fabrica plataformas HIL modulares, máquinas de prueba a medida e infraestructura de simulación para desarrollar y validar sistemas de control, aviónica y productos electromecánicos. Del diseño mecánico a la instrumentación y el software de control, cada solución se configura según su producto, sus objetivos de prueba, el alcance del proyecto y su presupuesto.
Movimiento de ejesGuiñada+000.0°Cabeceo+000.0°Alabeo+000.0°
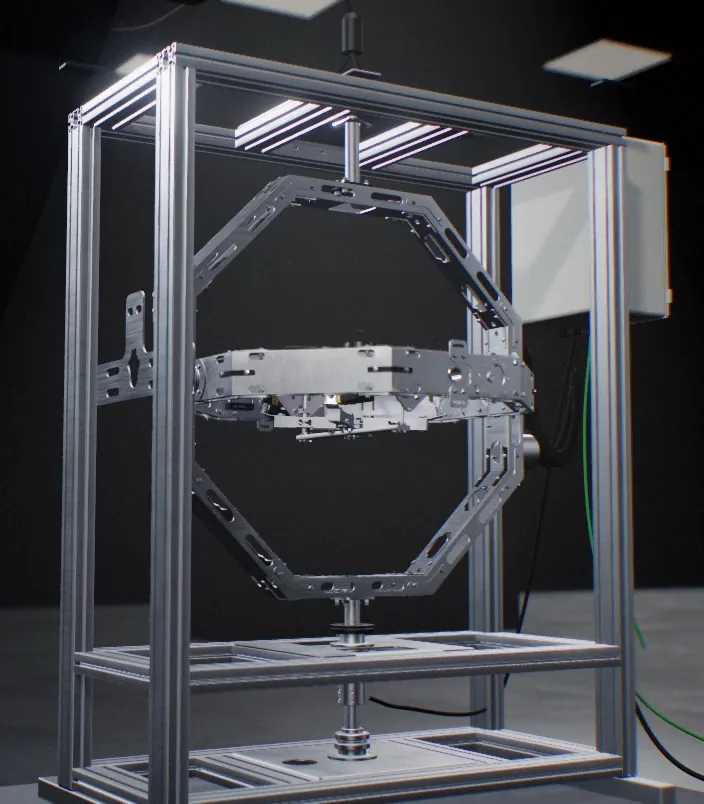
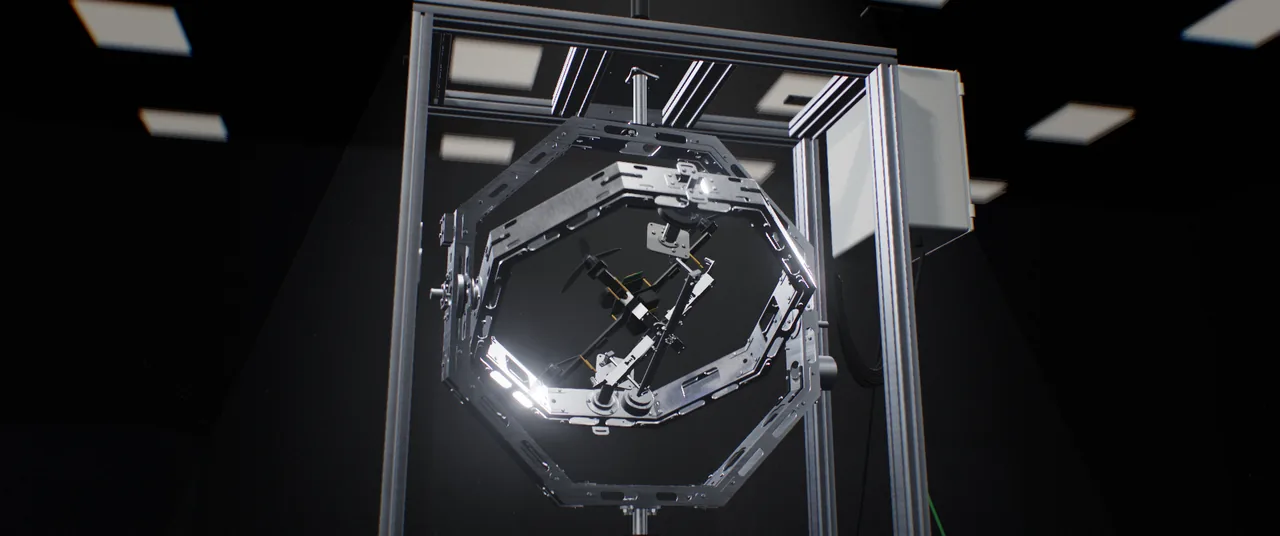
INFINITE-HIL X1 · plataforma de pruebas HIL de 3 ejes
HAVELSAN JET CUBEPrograma de incubación
Teknopark İstanbulCube Incubation
ArduPilot · PixhawkPruebas de laboratorio en X1
Por qué HIL
Comprenda la diferencia entre la simulación y el comportamiento físico.
Los modelos matemáticos aceleran el desarrollo; el hardware real revela las interacciones entre sensores, montaje, temporización y control. HIL une ambos mundos en un mismo flujo de pruebas y respalda las decisiones de diseño con mediciones repetibles.
01
Desarrollo más eficiente
Evalúe parámetros de control, enfoques de procesamiento de sensores y actualizaciones de software con perfiles de prueba definidos. Repita el mismo escenario para comparar cambios y reunir evidencias de ingeniería más sólidas antes de las pruebas de campo.
02
Evaluación con hardware real
Pruebe la controladora de vuelo, los sensores y las conexiones bajo movimiento físico. Compare la referencia del encoder con los datos de los sensores para investigar efectos de integración que pueden no aparecer en un modelo solo de software.
03
Flujos de prueba repetibles
Establezca secuencias de movimiento definidas, mediciones coherentes y resultados registrados para I+D y control de calidad. Configure el alcance de las pruebas según los requisitos del producto para comparar revisiones y unidades.
INFINITE-HIL X1
Plataforma de prueba y simulación HIL de 3 ejes para UAV
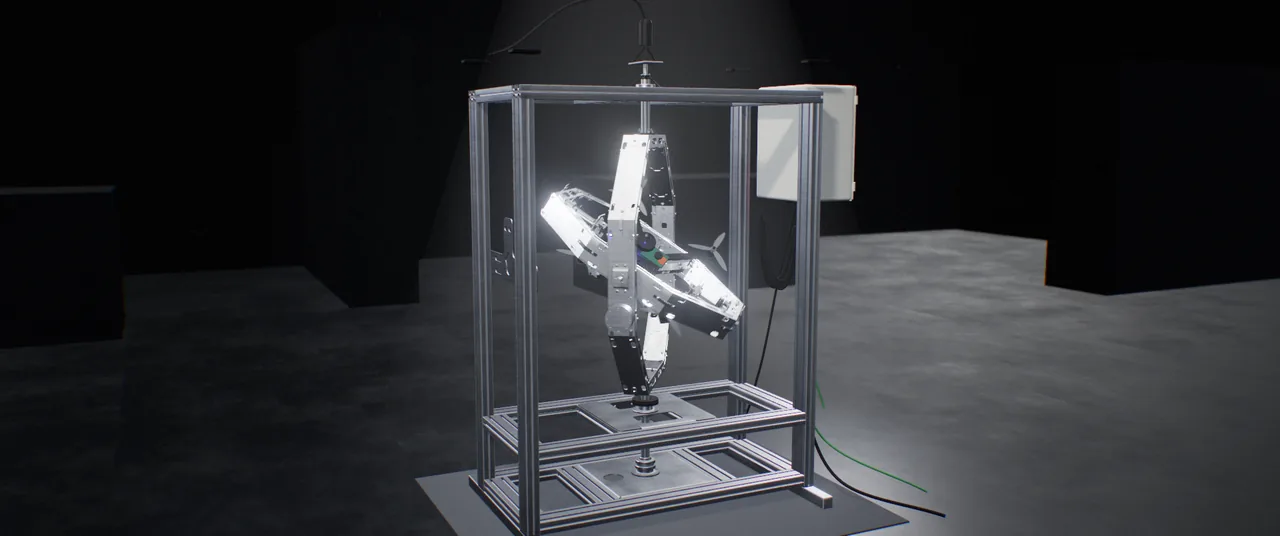
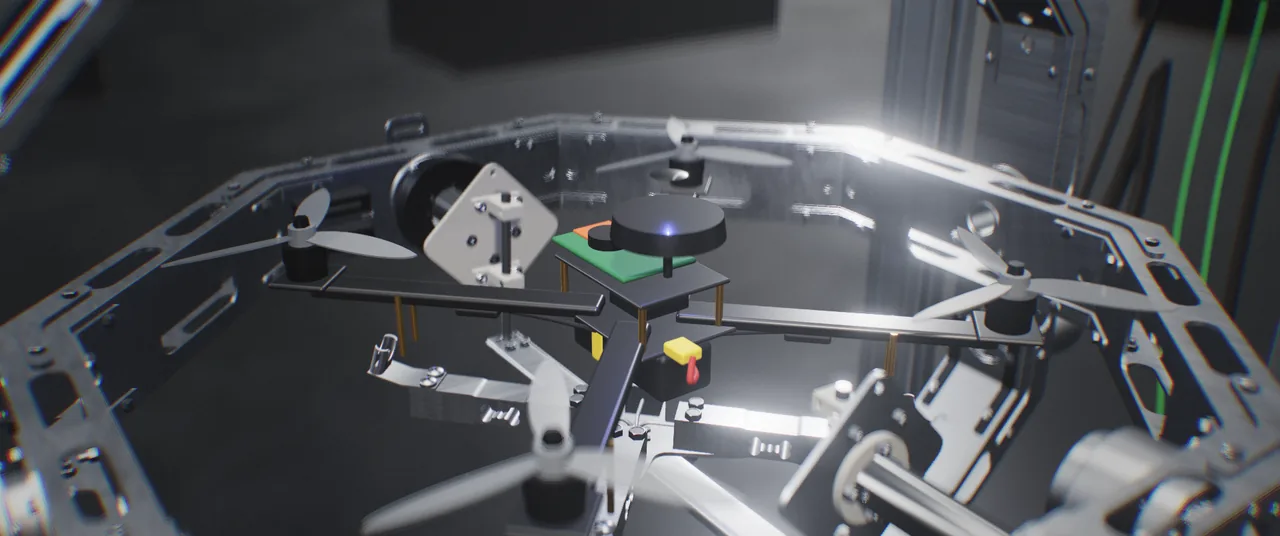
INFINITE-HIL X1 es una plataforma modular que combina el movimiento controlado de alabeo, cabeceo y guiñada de hardware UAV real con infraestructura de medición y simulación. La rotación continua, la realimentación angular absoluta y la instrumentación específica de cada proyecto respaldan el desarrollo del control de actitud, la identificación de sistemas y el control de calidad.
Cargando el modelo CAD del X1
Guiñada+0.0°Cabeceo+0.0°Alabeo+0.0°
01 / 06
Tres ejes, un centro común
La estructura concéntrica genera el movimiento de actitud alrededor de un centro compartido; la posición de la fijación se configura según la geometría y el centro de masa del vehículo.
02 / 06
Evalúe el movimiento de guiñada
Use la rotación continua de guiñada para examinar cambios de orientación, el comportamiento del magnetómetro y la respuesta del control en escenarios definidos.
Guiñada
03 / 06
Evalúe la respuesta en cabeceo
Aplique perfiles de cabeceo para comparar la realimentación de los sensores y el comportamiento del control en distintas orientaciones.
Cabeceo
04 / 06
Relacione el control de alabeo con la medición
Siga el movimiento físico de alabeo junto con la referencia angular y la telemetría del vehículo.
Alabeo
05 / 06
Cree escenarios de actitud combinados
Coordine los ejes para examinar el comportamiento del control y de los sensores con secuencias de movimiento adaptadas a sus objetivos de prueba.
06 / 06
Una fijación diseñada para su UAV
El vehículo se fija a la interfaz de montaje del eje de alabeo mediante una fijación diseñada para su geometría y sus cargas de prueba.
Demo en el navegador
Explore la plataforma.
Controle los ejes, cambie los escenarios de prueba y observe la respuesta ilustrativa del sistema en los gráficos en vivo.
Cargando el modelo CAD del X1
Modo ánguloSin mando
Guiñada
+0.0°
Cabeceo
+0.0°
Alabeo
+0.0°
Guiñada
Cabeceo · Alabeo
— consigna— X1
Guiñada · Error RMS
0.0°
Cabeceo · Error RMS
0.0°
Alabeo · Error RMS
0.0°
Arrastre los sticks · teclado WASD + QE · o conecte su emisora RC (modo joystick USB)
Simulación interactiva de X1 · Respuesta ilustrativa del sistema
Sesiones de prueba con nuestros usuarios
INFINITE-HILen acción
Vea el movimiento de la plataforma, las entradas del piloto y el software de control en distintas sesiones de prueba. Estos ejemplos muestran cómo se adapta la infraestructura de pruebas a vehículos reales y escenarios de aplicación.
Prueba HIL controlada por pilotoLas entradas de la emisora RC, el movimiento físico de la plataforma y los datos de Control Suite se siguen en el mismo flujo de pruebas, con una vista coordinada para evaluar la respuesta del control.
Montaje con una fijación específica para el UAV
Escenario de prueba multieje
Movimiento controlado de ejes
Vídeo del producto · 1:00
Evalúe el control de vuelo antes de salir al campo.
Descubra en el vídeo del producto la arquitectura de movimiento, la integración del vehículo y el enfoque de medición de X1.
Compare los métodos de prueba con los mismos criterios de ingeniería.
Las pruebas de vuelo, la simulación por software y los bancos físicos responden a necesidades distintas. X1 reúne hardware real, movimiento controlado en tres ejes y medición en un mismo flujo de laboratorio.
Deslice lateralmente para ver todas las columnas
Comparación de métodos de prueba en tierra para el control de actitud de UAV
Criterio
Prueba de vuelo
Simulación SIL
Banco de empuje
Rótula / banco con amarre
INFINITE-HIL X1
Controladora de vuelo y sensores reales
Se cumpleHardware real
No se cumpleSolo modelo
Parcialmente / según la configuraciónSegún el montaje
Se cumpleAdmite hardware
Se cumpleVehículo / placa / sensores
Movimiento físico de actitud en tres ejes
Se cumpleSegún la capacidad del vehículo
No se cumpleSin movimiento físico
Parcialmente / según la configuraciónEjes fijos / limitados
Parcialmente / según la configuraciónÁngulos limitados
Se cumpleAlabeo / cabeceo / guiñada controlados
Rotación continua de 360°
Parcialmente / según la configuraciónSegún la maniobra
Se cumpleRotación virtual
No se cumpleNo es su función principal
Parcialmente / según la configuraciónLímites mecánicos / de cables
Se cumpleAnillo rozante en cada eje
Riesgo para el vehículo
No se cumpleRiesgo de vuelo / impacto
Se cumpleSin vehículo físico
Parcialmente / según la configuraciónRiesgo de piezas giratorias
Parcialmente / según la configuraciónSegún la sujeción
Se cumplePrueba controlada con fijación
Perfiles repetibles y programados
Parcialmente / según la configuraciónInfluencia de clima / piloto / lugar
Se cumpleMismo modelo / entradas
Parcialmente / según la configuraciónSecuencias de órdenes limitadas
Parcialmente / según la configuraciónSegún actuación / control
Se cumpleMovimiento programado / secuencias de prueba
Referencia de actitud medida
Parcialmente / según la configuraciónSensores / referencia adicional
Se cumpleReferencia numérica
Parcialmente / según la configuraciónRequiere medición adicional
Parcialmente / según la configuraciónInstrumentación adicional
Se cumpleEncoder absoluto / IMU
Idoneidad para control de calidad en producción
Parcialmente / según la configuraciónAlta carga de campo / operativa
Parcialmente / según la configuraciónSin verificación física
Parcialmente / según la configuraciónSubsistema motor / empuje
Parcialmente / según la configuraciónMedición / automatización
Se cumpleDatos por unidad / aceptación
Marca: se cumple · cruz: no se cumple · guion: parcial o según la configuración. En la fila de riesgo, la marca indica la condición más controlada, no un riesgo nulo. En SIL, la rotación y la referencia son virtuales.
Arquitectura orientada a la medición. Capacidad adaptada a su proyecto.
X1 combina el movimiento continuo en tres ejes con realimentación angular de alta resolución e instrumentación configurable. Los valores siguientes describen la configuración de referencia; las dimensiones del vehículo, la carga, el perfil de movimiento y el presupuesto se evalúan en conjunto para definir el alcance adecuado del sistema.
360°360°Rotación continuaMovimiento ininterrumpido en cada eje de rotación mediante anillos rozantes.
33Ejes de rotación independientesUna arquitectura concéntrica para los movimientos de alabeo, cabeceo y guiñada.
21bits21 bitsMedición angular absolutaRealimentación por encoder absoluto multivuelta en cada eje.
Hasta25kgHasta 25 kgCapacidad de carga configurableEn una configuración adecuada al vehículo, la inercia y el perfil de movimiento.
Movimiento de rotación
3 ejes: alabeo, cabeceo y guiñada; rotación continua de 360° en cada eje.
Medición angular
Encoders absolutos multivuelta de 21 bits en cada eje.
Capacidad de carga
Hasta 25 kg en una configuración adecuada; se evalúa junto con la inercia, el centro de masa y el perfil de movimiento.
Envolvente del vehículo
Hasta 600 mm de rotor a rotor en la disposición de montaje de referencia; ampliable para vehículos a medida.
Sensores inerciales
IMU de 9 DOF: acelerómetro, giroscopio y magnetómetro.
Fuerza y par
Adquisición multicanal en puntos de medición específicos de la aplicación.
Control e interfaces
Servocontrol en lazo cerrado; CAN, telemetría Ethernet/UDP y comunicación serie por USB.
Software e integración
Monitorización en tiempo real; flujo PIL/HIL con MATLAB/Simulink Embedded Coder; interfaz de gemelo digital ROS 2/Gazebo.
Los valores describen la configuración de referencia de X1. La envolvente mecánica, la fijación, la capacidad de carga, el par de los ejes, la instrumentación y el alcance del software se definen según los requisitos de su proyecto y su presupuesto.
Es una infraestructura de laboratorio para evaluar hardware de control real, sensores y movimiento rotacional físico en un mismo flujo de pruebas. X1 genera movimientos de alabeo, cabeceo y guiñada mientras las capas de medición y simulación permiten analizar la respuesta del control.
¿En qué se diferencia HIL de la simulación por software?
En la simulación por software, los modelos de control y de entorno se ejecutan de forma numérica. En HIL, el hardware de control real forma parte del lazo; X1 aporta además movimiento físico de actitud. Los efectos de sensores e integración pueden evaluarse dentro de ese alcance físico.
¿Puede adaptarse a distintos vehículos?
La fijación, la envolvente mecánica, el par de los ejes y la instrumentación se seleccionan según la geometría, la masa, la inercia y el perfil de prueba del vehículo. La ficha técnica indica hasta 600 mm de rotor a rotor en la disposición de montaje de referencia y hasta 25 kg en una configuración adecuada; estas dos cifras por sí solas no determinan la compatibilidad.
¿Sirve para el control de calidad en producción?
X1 puede configurarse para secuencias de orientación definidas, registro de datos de sensores y evaluación por unidad. El nivel de automatización, las interfaces de datos y la lógica de aceptación se definen según los procesos de producción y aseguramiento de la calidad del cliente.
¿Qué permite la rotación continua?
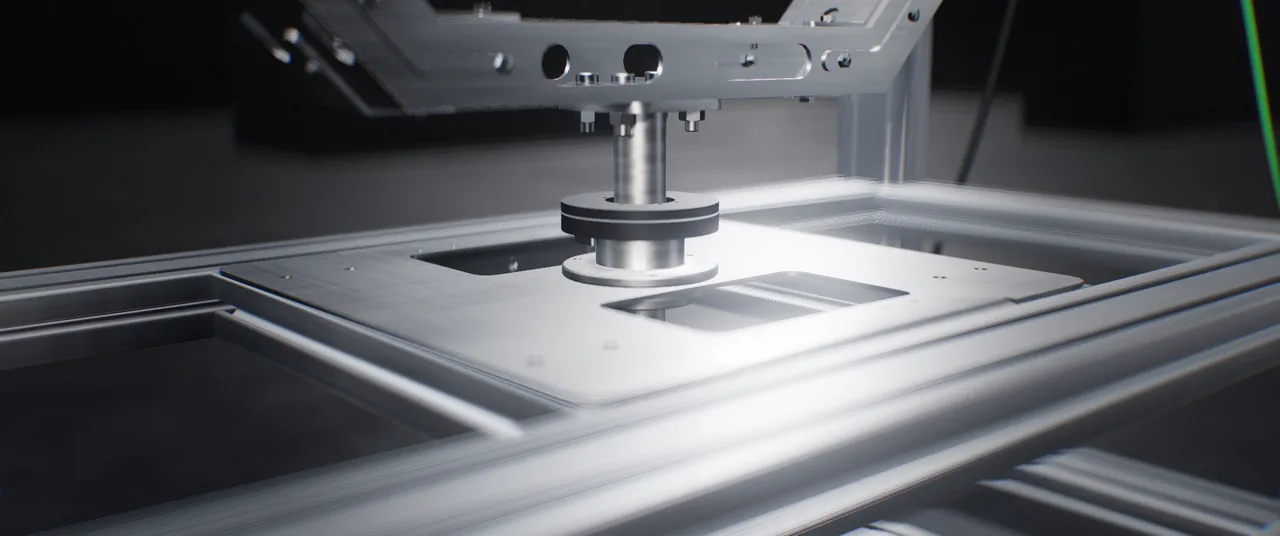
La transmisión de potencia y señal mediante anillos rozantes permite una rotación continua de 360° en cada eje sin límites de recorrido por enrollamiento de cables. El movimiento combinado de ejes sigue dependiendo de la geometría, el perfil de movimiento y la configuración elegida.
¿Desarrollan soluciones para requisitos y presupuestos específicos?
Sí. Además de aplicaciones UAV, diseñamos máquinas a medida, sistemas de prueba e infraestructura de simulación para distintos sectores. El alcance mecánico, electrónico, de sensores, de control y de software se define según los objetivos de prueba, los requisitos del producto y el presupuesto.
Diseñemos su infraestructura de pruebas en torno a su proyecto.
Cuéntenos su producto, el comportamiento que necesita validar y los objetivos de su proyecto. Juntos podemos definir una solución que se ajuste a sus requisitos y a su presupuesto, desde el diseño mecánico hasta la integración de la medición y el software.