
حركة مستمرة على ثلاثة محاور
ينقل نقل الحلقات الانزلاقية على محاور التدحرج والانحدار والانعراج القدرةَ والإشارات عبر البنية الدورانية دون حدود حركة ناتجة عن التفاف الكابلات. وتُحدَّد ملفات الحركة وفق هندسة المركبة وعطالتها وتهيئة التشغيل المختارة.
INFINITE-HIL X1 · منصة اختبار الطائرات المسيّرة ثلاثية المحاور
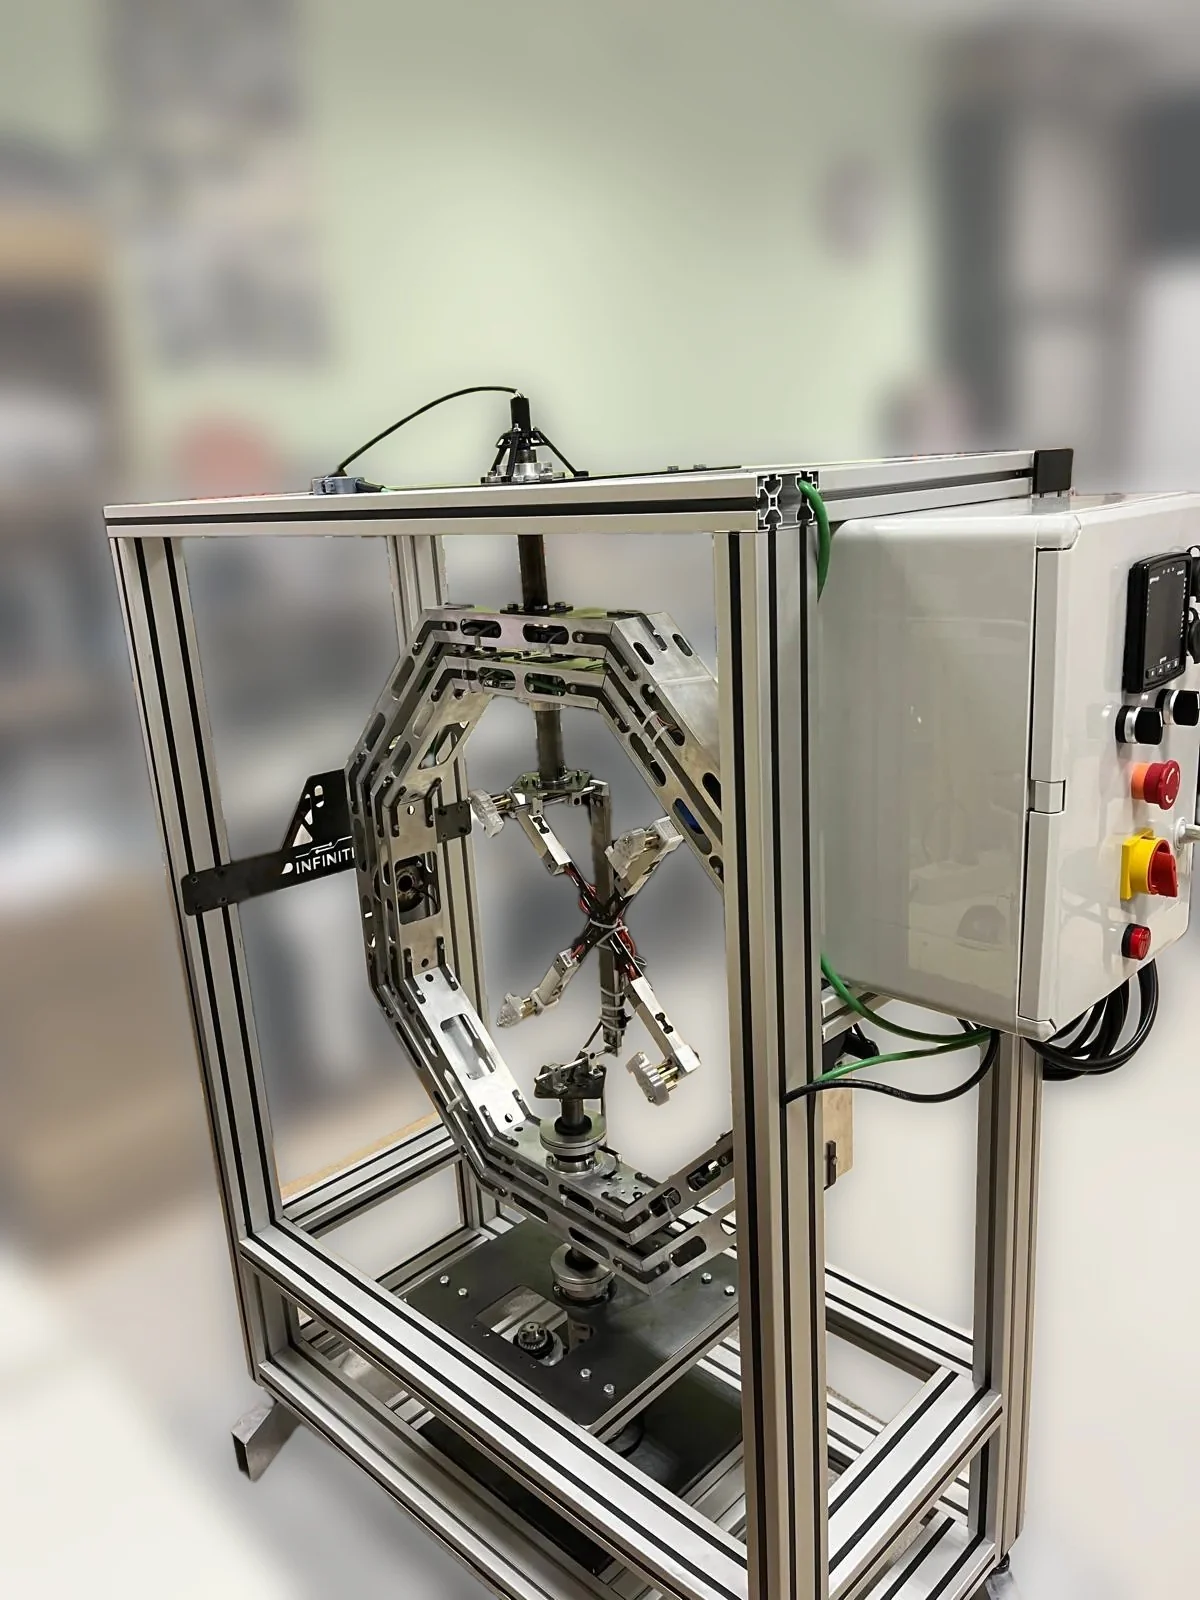
X1 منصة HIL معيارية لتقييم عتاد طائرات مسيّرة حقيقي تحت حركة تدحرج وانحدار وانعراج مضبوطة. تجمع في بنية واحدة التشغيل المؤازر والتغذية الراجعة من المُرمِّزات المطلقة وأجهزة القياس متعددة المستشعرات، لدعم تطوير التحكم وتعريف الأنظمة ومراقبة الجودة في الإنتاج.
تُقيَّم هندسة المركبة وكتلتها وعطالتها وملف الحركة ومتطلبات القياس والميزانية معاً لتحديد التهيئة، من أداة التثبيت إلى برمجيات التحكم.
الحركة والقياس
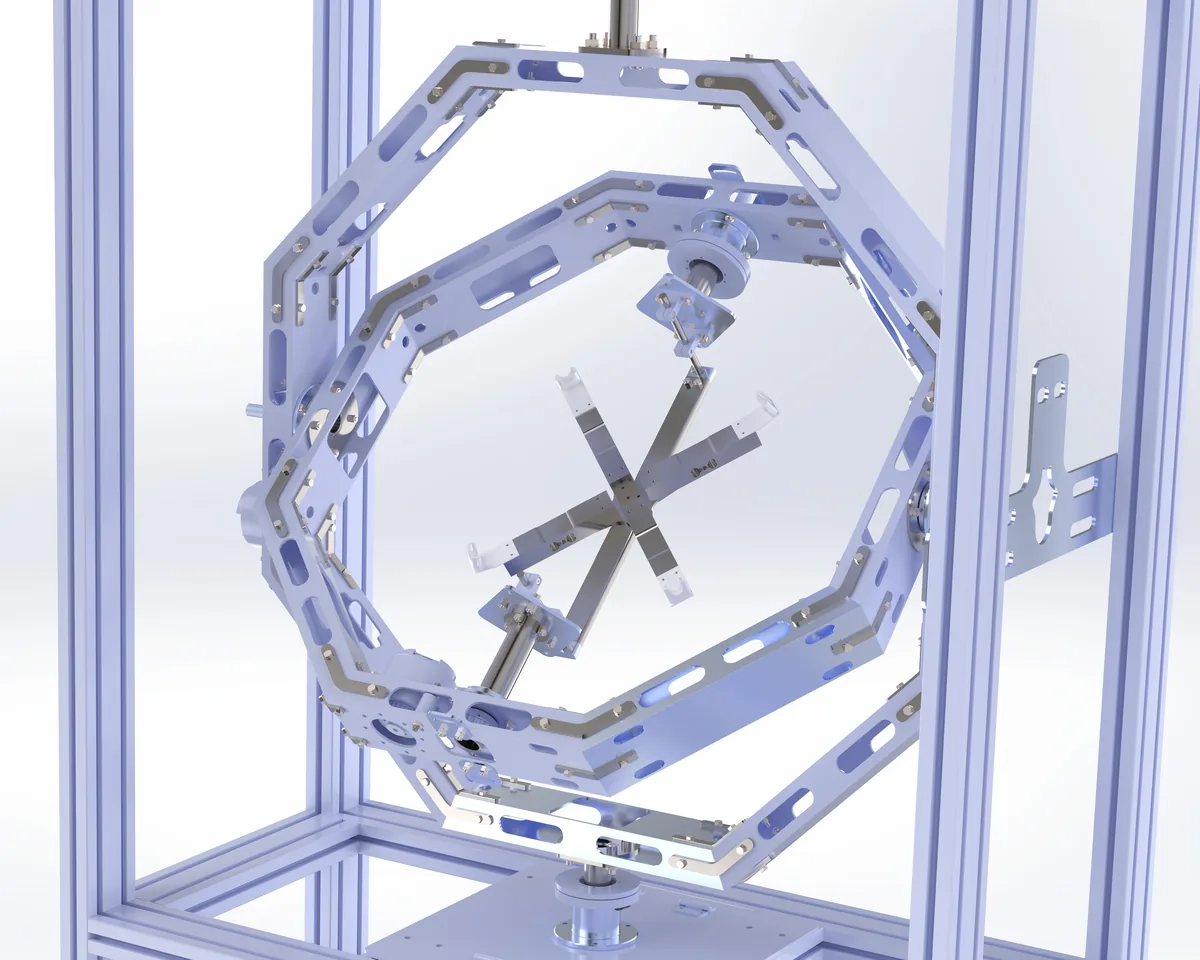
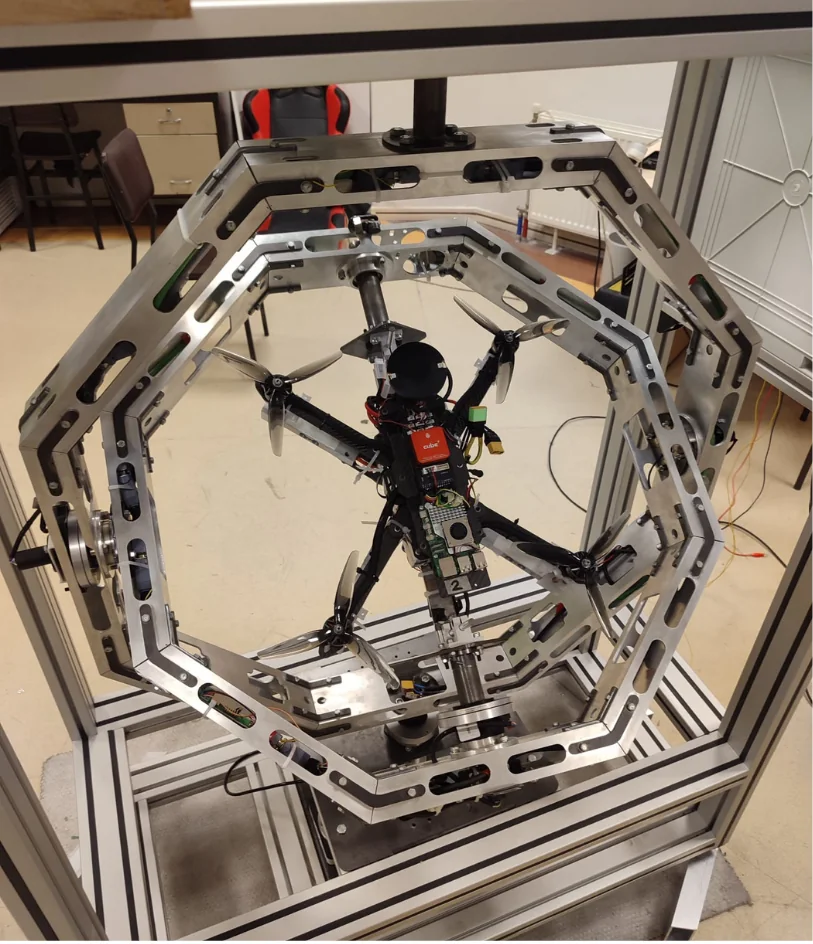
تجمع البنية الدورانية متحدة المركز في X1 بين حركة الوضعية الفعلية والمرجع الزاوي واستجابة المستشعرات وبيانات التحكم. وتُكيَّف البنية مع المنتج قيد الاختبار وأهداف القياس.
ينقل نقل الحلقات الانزلاقية على محاور التدحرج والانحدار والانعراج القدرةَ والإشارات عبر البنية الدورانية دون حدود حركة ناتجة عن التفاف الكابلات. وتُحدَّد ملفات الحركة وفق هندسة المركبة وعطالتها وتهيئة التشغيل المختارة.
يوفّر مُرمِّز مطلق متعدد الدورات بدقة 21 bit على كل محور المرجعَ الزاوي لمراقبة الحركة والتحكم في حلقة مغلقة. وتتيح وحدة IMU وقياسات القوة والعزم الخاصة بالتطبيق التحليل عبر مصادر بيانات متعددة.
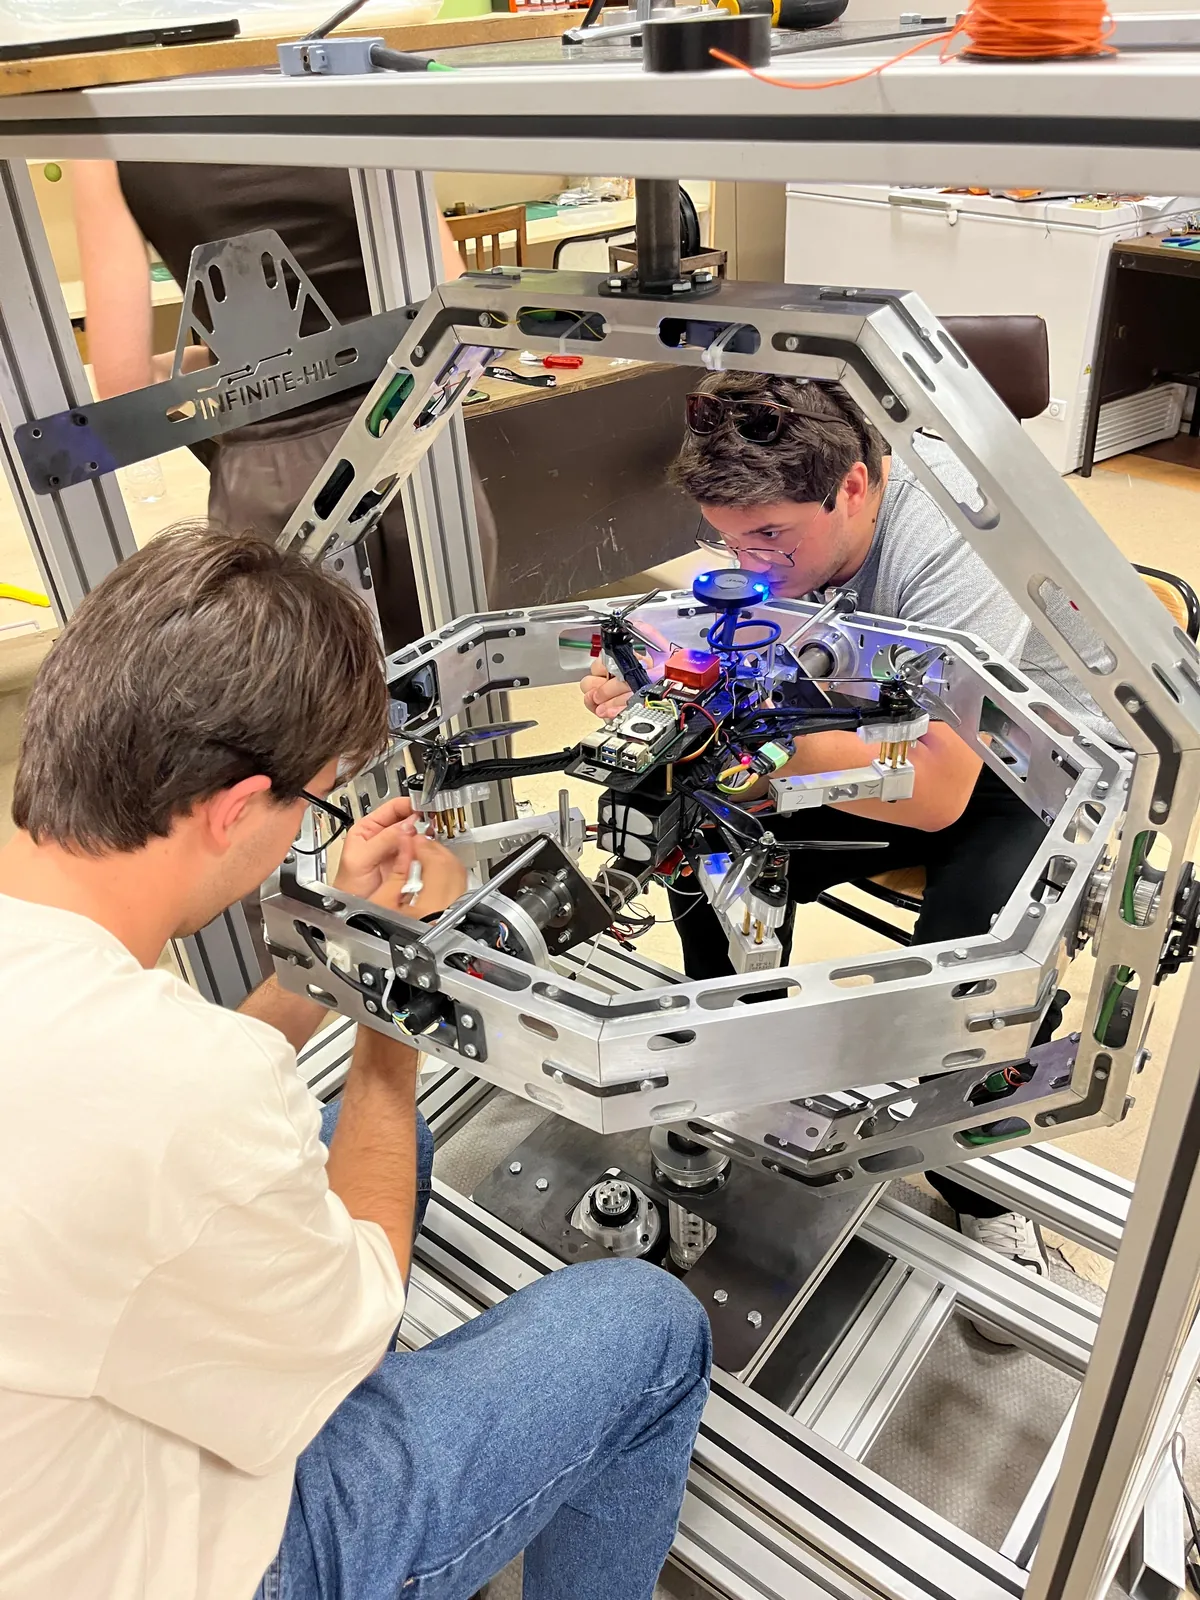
تُثبَّت المركبة بأداة تثبيت تلائم واجهة تركيب محور التدحرج. ويُراعى مركز الكتلة والخلوصات وأحمال الاختبار معاً؛ ويمكن أن يوفّر العميل أداة التثبيت أو أن تطوّرها INFINITE-HIL.
الميكانيكا
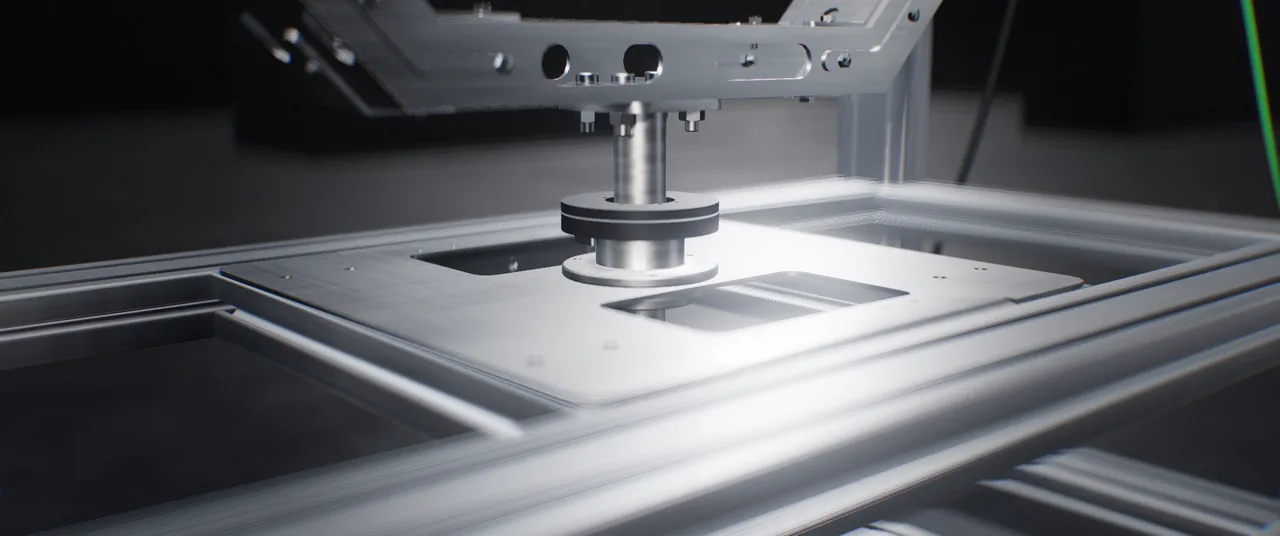 انعراج
تُدار من لوح القاعدة الفولاذي وتوجّهها محمل علوي على صارٍ أسود. وتنقل حلقة انزلاقية في الأعلى القدرة والإشارات عبر المِفصل الدوّار.
 انحدار
تدور على ركنين متقابلين من الحلقة الخارجية، مع المحرّك والبكرة على جانب والمحامل على الجانبين. وتحافظ مقاطع الألمنيوم المقطوعة بالليزر والمثنية على خفّتها وصلابتها.
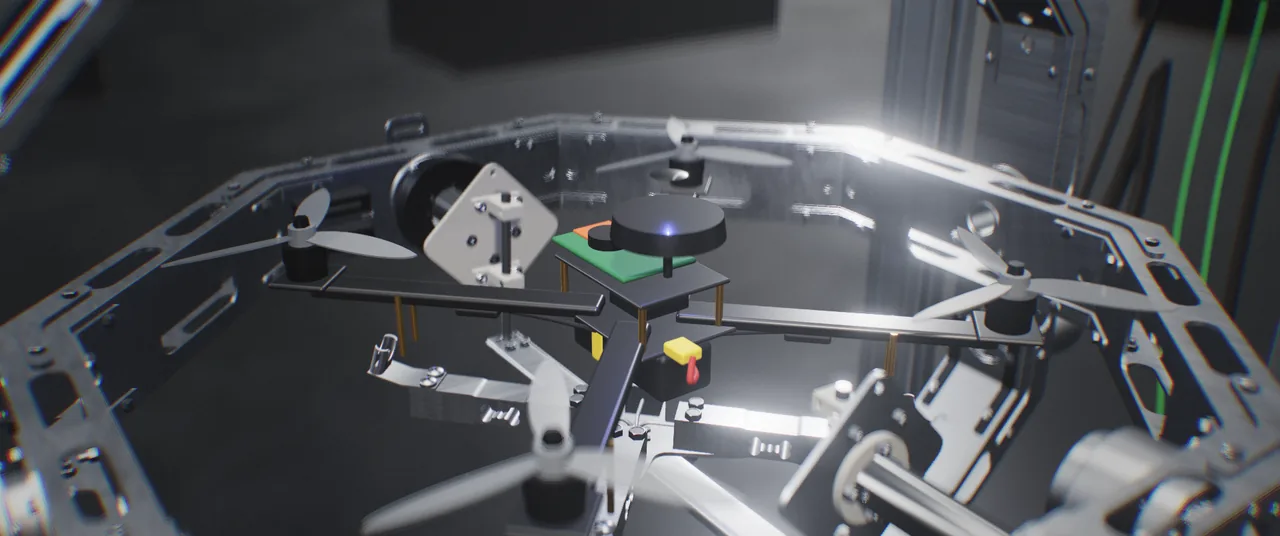 تدحرج
تمتد عبر الحلقة الداخلية على أعمدة قطرها 30 mm. وتُثبَّت المركبة بأداة تثبيت تلائم واجهة تركيب محور التدحرج، مع محاذاة مركز كتلتها مع مركز الدوران.
ثلاثي الأبعاد تفاعلي
محاكاة X1. اسحب للتدوير واستخدم أشرطة التمرير للتحكم في كل محور.
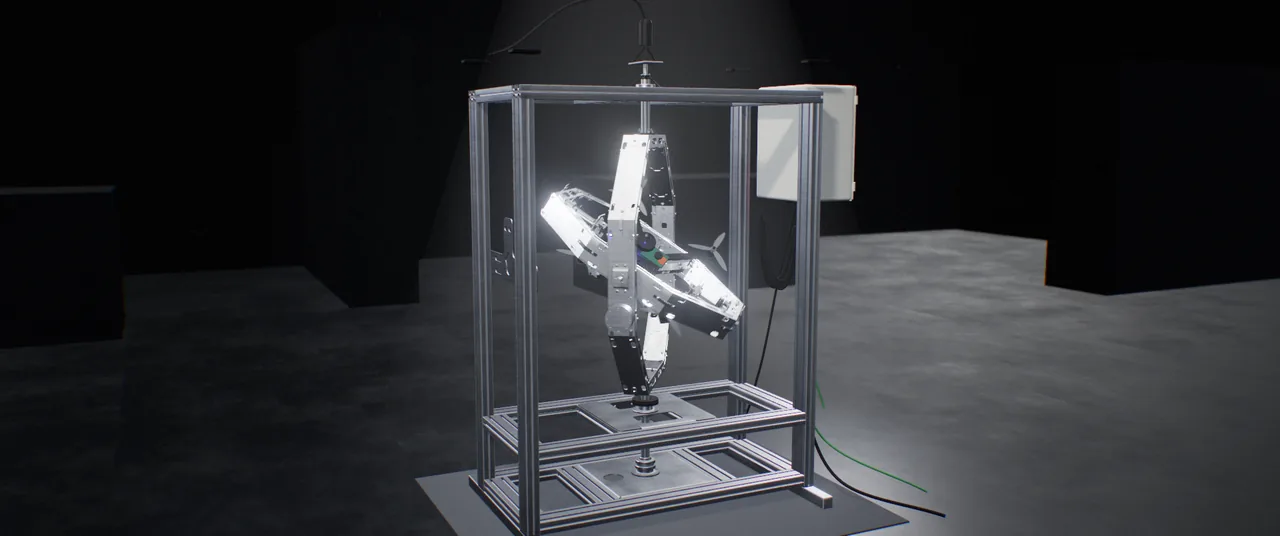
اسحب للتدوير · مرّر أو باعد الأصابع للتكبير
أساليب التشغيل
تُعالَج تسلسلات التوجيه المبرمجة وسيناريوهات الحلقة المغلقة والمحاكاة الحرة ضمن بنية المنتج نفسها. ويُحدَّد الأسلوب المختار مع تهيئة الحركة والقياس.
استخدم مواضع زاوية وتسلسلات حركة محددة لدراسات المستشعرات والمعايرة ومقارنة الوحدات. وتُهيّأ الملفات والسجلات وخطوات التقييم وفق خطة اختبارك.
قيّم نظام التحكم بتغذية راجعة من عتاد حقيقي ومدخلات اختبار قائمة على النماذج. ويدعم حقن عزم الاضطراب في حلقة مغلقة تحليلَ استجابة التحكم للتأثيرات الديناميكية التي يحدّدها التطبيق.
استخدم أسلوب التشغيل الحر لدراسة الاستجابة الدورانية للنظام قيد الاختبار. ويُحدَّد السلوك الميكانيكي وإعدادات التحكم لهذا الأسلوب وفق المركبة ومدى الحركة وأهداف القياس.
المختبر والبرمجيات
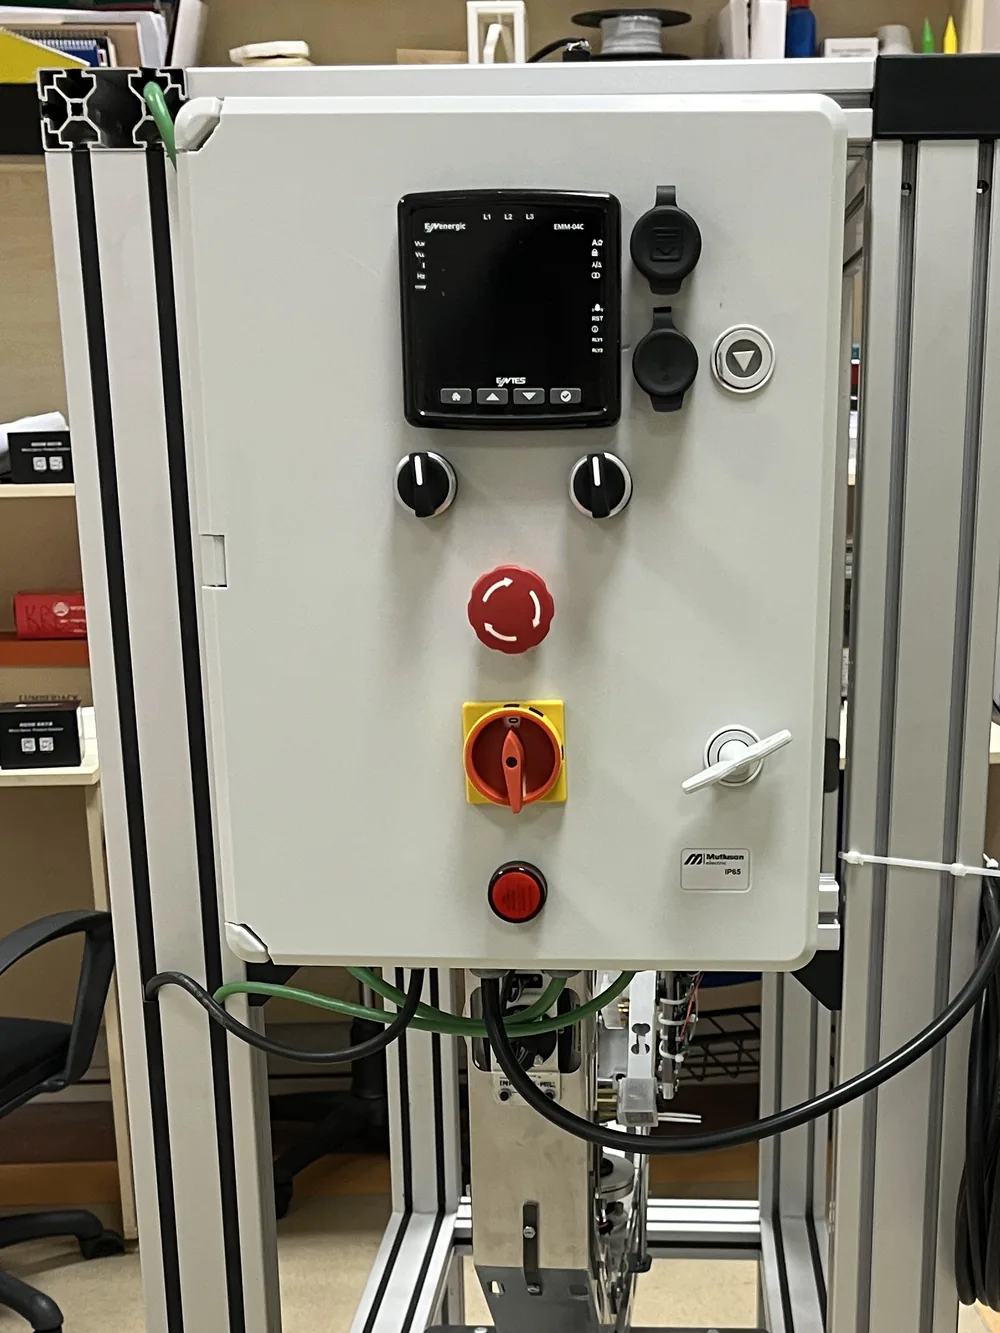
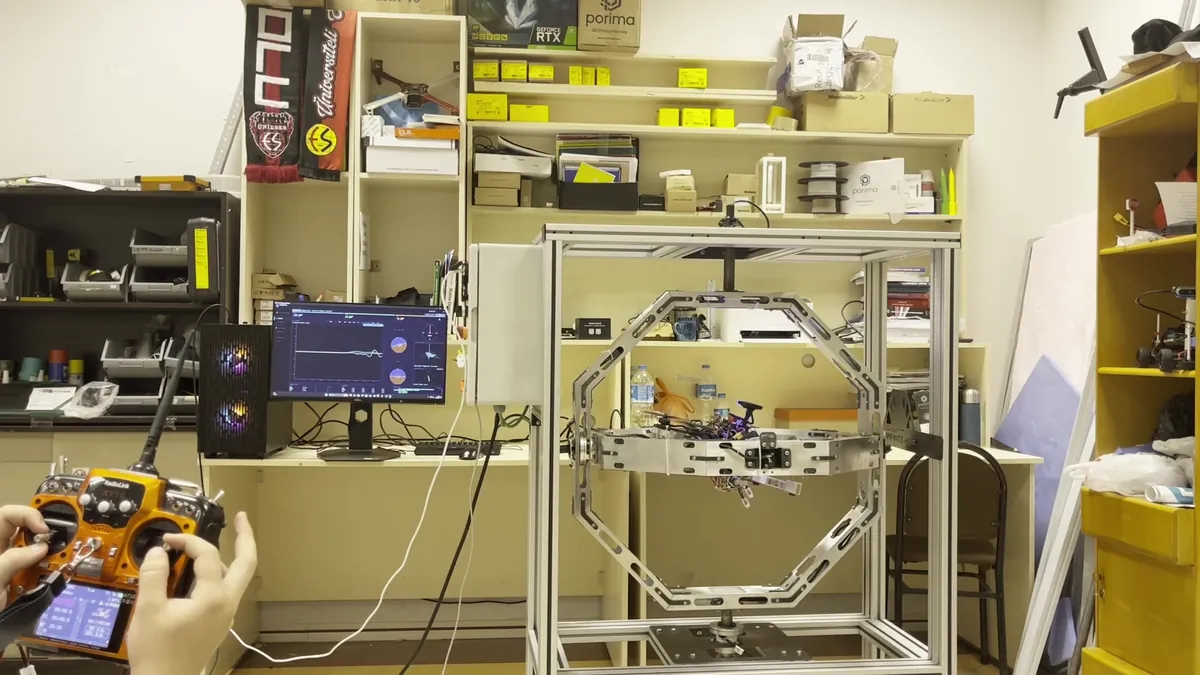
أدِر التحكم المؤازر في الحركة وتوصيلات النظام ووصول المشغّل من الخزانة المركزية. ويُحدَّد إعداد الاختبار وحدود التشغيل مع العتاد المختار ومتطلبات التطبيق.
قيّم المرجع الزاوي وبيانات IMU والقوة والعزم الخاصة بالمشروع معاً. وتُهيّأ نقاط القياس ونطاق المستشعرات وفق السلوك الفيزيائي قيد الدراسة.
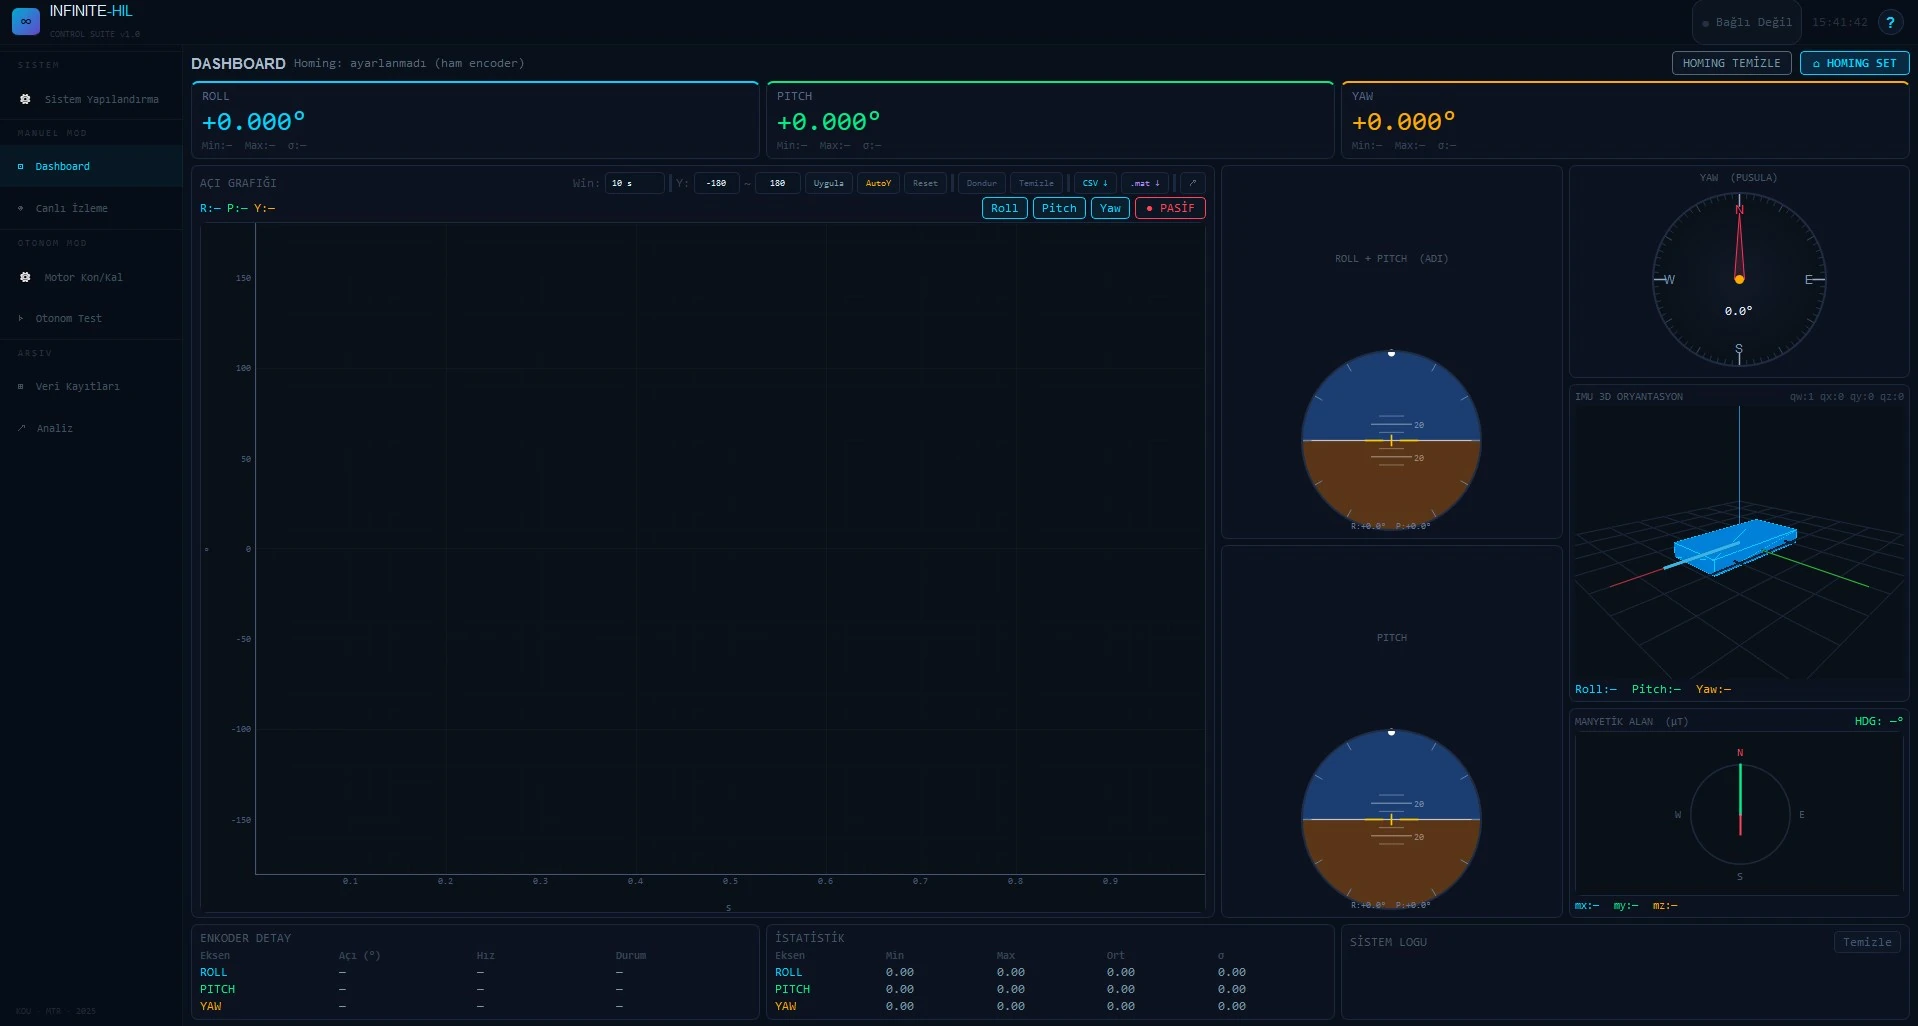
تابع عرض الوضعية والبوصلة ولوحات الحركة والمعايرة ورسوم القياس عن بُعد في واجهة مشتركة. وادرس سلوك النظام والبيانات المسجّلة ضمن مسار الاختبار.
اربط مسار PIL/HIL عبر MATLAB/Simulink Embedded Coder وواجهة التوأم الرقمي ROS 2/Gazebo بعملية التطوير لديك. وتُهيّأ مسارات البيانات والتحكم وفق البنية القائمة.
المواصفات
تُهيّأ الحركة الميكانيكية وأجهزة القياس وتكامل البرمجيات كنظام واحد. وتشكّل القيم المرجعية أدناه نقطة البداية لتحديد النطاق التقني الخاص بمشروعك.
| الخاصية | التهيئة المرجعية |
|---|---|
| الحركة الدورانية | 3 محاور: التدحرج والانحدار والانعراج؛ دوران مستمر 360° على كل محور. |
| القياس الزاوي | مُرمِّزات مطلقة متعددة الدورات بدقة 21 bit على كل محور. |
| سعة الحمل | حتى 25 kg في تهيئة مناسبة؛ تُقيَّم مع العطالة ومركز الكتلة وملف الحركة. |
| غلاف المركبة | حتى 600 mm بين الدوّارات في ترتيب التركيب المرجعي؛ قابل للتوسيع للمركبات المخصصة. |
| الاستشعار بالقصور الذاتي | وحدة IMU بتسع درجات حرية (9 DOF): مقياس تسارع وجيروسكوب ومقياس مغناطيسية. |
| القوة والعزم | اكتساب متعدد القنوات عند نقاط قياس خاصة بالتطبيق. |
| التحكم والواجهات | تحكم مؤازر في حلقة مغلقة؛ CAN وقياس عن بُعد عبر Ethernet/UDP واتصال تسلسلي عبر USB. |
| البرمجيات والتكامل | مراقبة في الزمن الحقيقي؛ مسار PIL/HIL عبر MATLAB/Simulink Embedded Coder؛ واجهة توأم رقمي ROS 2/Gazebo. |
| أساليب التشغيل | تسلسلات توجيه مبرمجة ومحاكاة حرة وحقن ذاتي لعزم الاضطراب. |
| التشغيل | مشغّلات BLDC مؤازرة مع مخفّض كوكبي؛ يُختار عزم المحاور وفق التطبيق. |
| المتحكم والحاسوب المضيف | 32-bit ARM Cortex-M4؛ تطبيق مراقبة وتحكم لنظامي Windows أو Linux. |
| الأبعاد المرجعية | 1040 × 520 × 1300 mm (العرض × الطول × الارتفاع)؛ قد تختلف في التهيئات المخصصة. |
| التغذية الكهربائية | أحادية الطور 220 VAC, 50 Hz عبر خزانة التحكم. |
| درجة حرارة التشغيل | النطاق المرجعي في ورقة البيانات: 0–70 °C؛ ضمن تقييم التهيئة المناسبة للتطبيق. |
تصف القيم التهيئة المرجعية لـ X1. ويُحدَّد الغلاف الميكانيكي وأداة التثبيت وسعة الحمل وعزم المحاور وأجهزة القياس ونطاق البرمجيات وفق متطلبات مشروعك وميزانيتك.
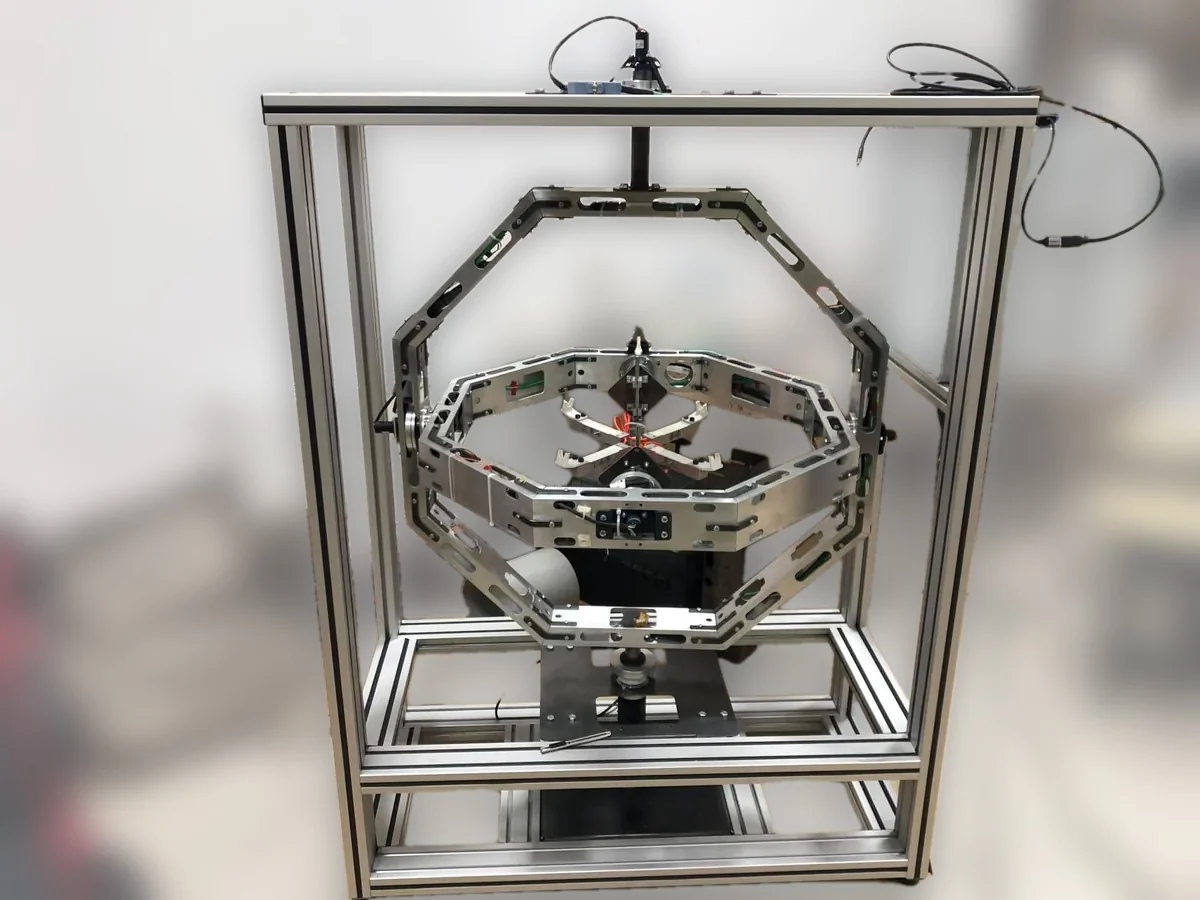
النظام المصنَّع
مشروعك
شاركنا هندسة مركبتك والحركات المستهدفة واحتياجات القياس، لنقيّم أداة التثبيت والتشغيل وأجهزة القياس ونطاق البرمجيات مع ميزانيتك.