
Desarrollo de parámetros de control
Compare el efecto de los parámetros PID y otros parámetros de control sobre el sistema físico con perfiles de orientación y movimiento definidos. Examine distintos ajustes en el mismo escenario.
Solución · Pruebas HIL de controladoras de vuelo
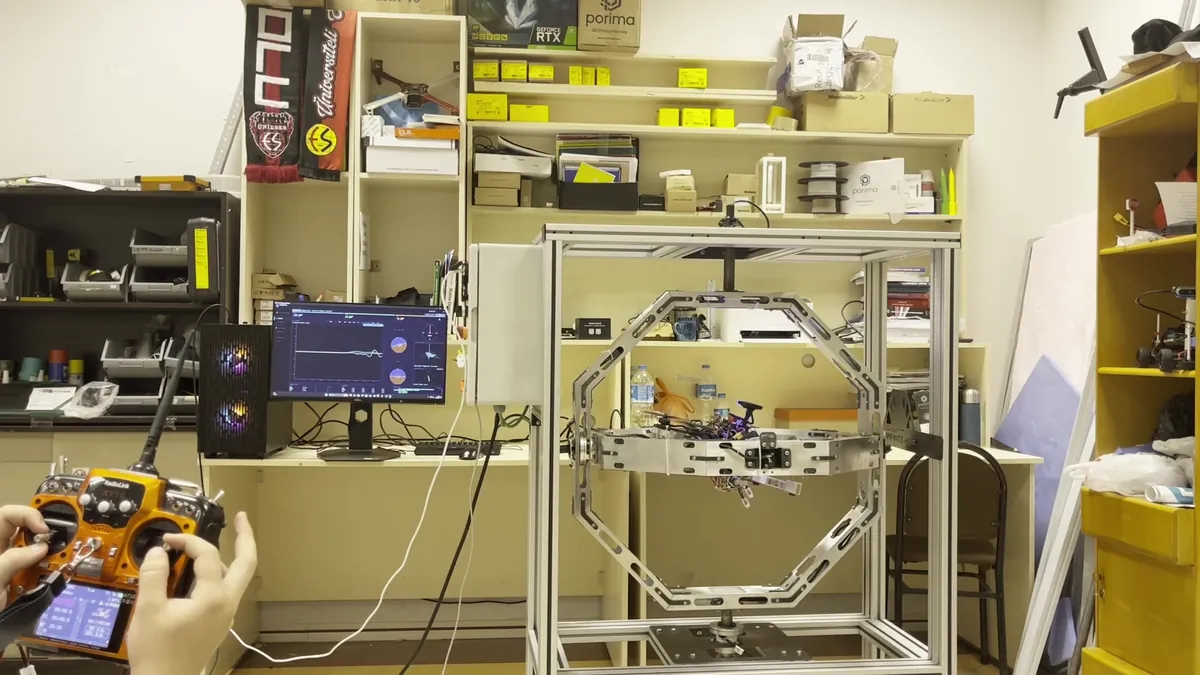
Pruebe su controladora de vuelo, sus sensores y sus conexiones bajo movimiento controlado en tres ejes. INFINITE-HIL X1 combina el movimiento físico de actitud con capas de medición, control y simulación, y lleva al laboratorio el desarrollo de algoritmos, la integración y la validación.
Definición
Hardware-in-the-Loop (HIL) es un enfoque de prueba en el que el hardware de control real interactúa en lazo cerrado con un sistema o entorno simulado. Las salidas del hardware influyen en el modelo de prueba, mientras que la realimentación del modelo o del banco físico vuelve al controlador. Así, el comportamiento del software puede evaluarse junto con el hardware real y sus interfaces.
Una plataforma de movimiento de tres ejes también cambia la orientación física del UAV. Su IMU y otros sensores relacionados con la actitud experimentan un movimiento rotacional real, mientras que la dinámica adicional que requiere la prueba se aborda mediante modelos e interfaces de datos. X1 combina este movimiento físico con una referencia angular medida y escenarios de prueba configurables.
El lazo de prueba
Qué puede probar
Tareas habituales en un banco de pruebas de controladoras y pilotos automáticos: del ajuste PID y las comprobaciones de IMU y fusión de sensores a las pruebas de regresión.
Compare el efecto de los parámetros PID y otros parámetros de control sobre el sistema físico con perfiles de orientación y movimiento definidos. Examine distintos ajustes en el mismo escenario.
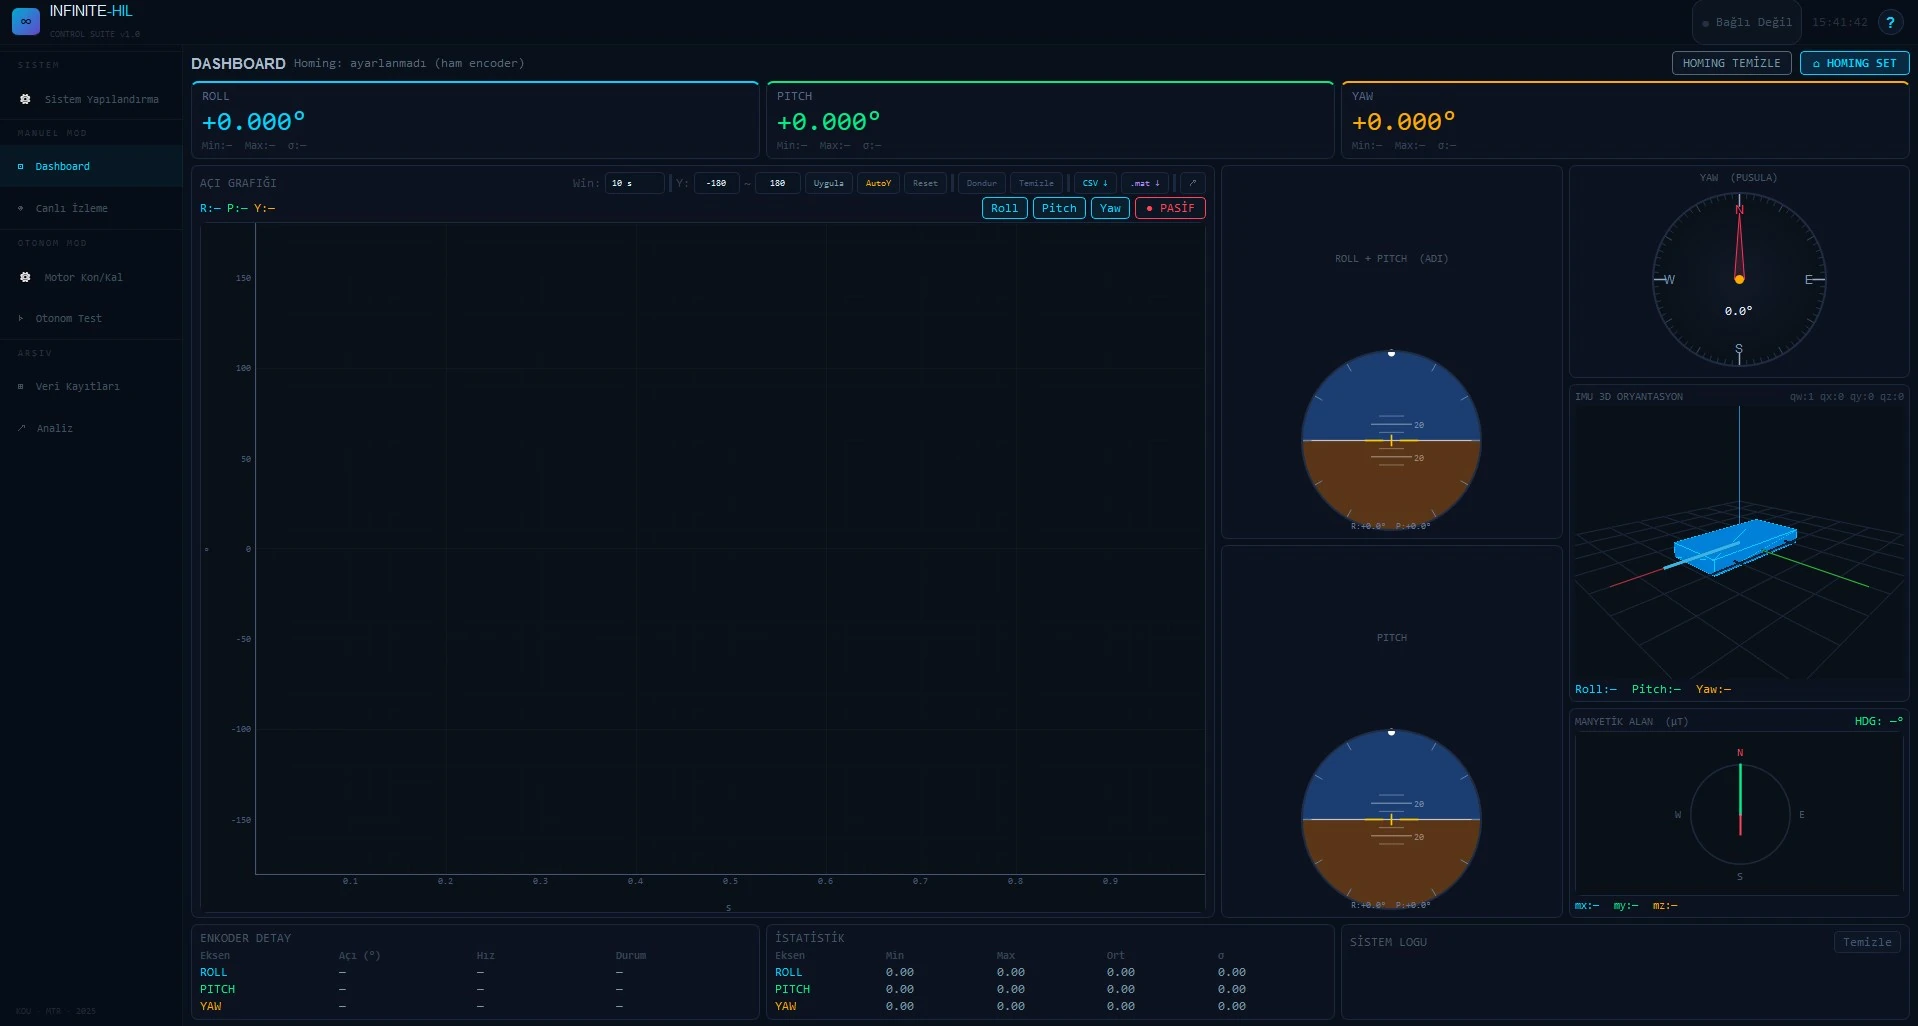
Evalúe los datos de la IMU y del magnetómetro junto con la referencia del encoder. Investigue los efectos de la orientación de montaje, el offset y la calibración dentro del alcance de medición de su aplicación.
Configure escenarios de lazo cerrado con entradas de par perturbador definidas por la aplicación. Evalúe la respuesta del control en las condiciones que representan el modelo elegido y el movimiento físico.
Repita la misma secuencia de prueba tras una actualización de hardware o software. Siga el efecto de los cambios comparando datos de medición y del vehículo en condiciones comunes.
Observe en conjunto las entradas de la emisora RC, el movimiento de la plataforma y la respuesta del vehículo. Incluya la interacción del operador en el plan de pruebas de laboratorio para evaluar el comportamiento del control.
Examine la respuesta de módulos sensibles a la orientación y de sensores estabilizados bajo movimiento controlado. Adapte el montaje, las interfaces de datos y el alcance de medición a los requisitos del producto.
Comparación
Cada enfoque aporta un tipo de evidencia distinto. Un plan de pruebas eficaz combina el desarrollo temprano de software, la evaluación con hardware real y la validación en campo.
| Criterio | SIL | HIL con X1 | Prueba de vuelo |
|---|---|---|---|
| Elementos físicos | Software de control; vehículo y sensores son modelos. | Controladora, sensores, conexiones y movimiento físico de actitud. | Vehículo, entorno e interacciones de vuelo. |
| Alcance modelado / limitado | Dinámica del vehículo, sensores y entorno. | Modelos según el escenario; la traslación y la aerodinámica no son totalmente físicas. | Condiciones operativas que cubren el escenario y el lugar de prueba. |
| Riesgo y entorno | No requiere vehículo de prueba físico. | Vehículo en una fijación; el movimiento y las piezas giratorias requieren una configuración definida. | Se gestionan riesgos de vuelo, ambientales y operativos. |
| Repetibilidad | Alta con el mismo modelo y las mismas entradas. | Perfiles programados y referencia angular medida. | Afectada por el clima, el piloto, el lugar y el estado del vehículo. |
| Efectos del hardware | No mide directamente efectos físicos de sensores o cableado. | Pueden estudiarse efectos de montaje, offset, calibración, interfaz y temporización. | Se observan en operación; aislar las causas puede ser más difícil. |
| Uso típico | Desarrollo de algoritmos y evaluación basada en modelos. | Ajuste del control, integración, regresión y control de calidad configurado. | Comportamiento operativo y validación final en campo. |
Integración
Tenemos en cuenta su ecosistema de pruebas actual, desde la controladora de vuelo hasta el software de análisis. Las interfaces de movimiento físico, telemetría, modelos y registro se configuran según su arquitectura de control y sus objetivos de validación.
Comparación
Las pruebas de vuelo, la simulación por software y los bancos físicos responden a necesidades distintas. X1 reúne hardware real, movimiento controlado en tres ejes y medición en un mismo flujo de laboratorio.
| Criterio | Prueba de vuelo | Simulación SIL | Banco de empuje | Rótula / banco con amarre | INFINITE-HIL X1 |
|---|---|---|---|---|---|
| Controladora de vuelo y sensores reales | Se cumpleHardware real | No se cumpleSolo modelo | Parcialmente / según la configuraciónSegún el montaje | Se cumpleAdmite hardware | Se cumpleVehículo / placa / sensores |
| Movimiento físico de actitud en tres ejes | Se cumpleSegún la capacidad del vehículo | No se cumpleSin movimiento físico | Parcialmente / según la configuraciónEjes fijos / limitados | Parcialmente / según la configuraciónÁngulos limitados | Se cumpleAlabeo / cabeceo / guiñada controlados |
| Rotación continua de 360° | Parcialmente / según la configuraciónSegún la maniobra | Se cumpleRotación virtual | No se cumpleNo es su función principal | Parcialmente / según la configuraciónLímites mecánicos / de cables | Se cumpleAnillo rozante en cada eje |
| Riesgo para el vehículo | No se cumpleRiesgo de vuelo / impacto | Se cumpleSin vehículo físico | Parcialmente / según la configuraciónRiesgo de piezas giratorias | Parcialmente / según la configuraciónSegún la sujeción | Se cumplePrueba controlada con fijación |
| Perfiles repetibles y programados | Parcialmente / según la configuraciónInfluencia de clima / piloto / lugar | Se cumpleMismo modelo / entradas | Parcialmente / según la configuraciónSecuencias de órdenes limitadas | Parcialmente / según la configuraciónSegún actuación / control | Se cumpleMovimiento programado / secuencias de prueba |
| Referencia de actitud medida | Parcialmente / según la configuraciónSensores / referencia adicional | Se cumpleReferencia numérica | Parcialmente / según la configuraciónRequiere medición adicional | Parcialmente / según la configuraciónInstrumentación adicional | Se cumpleEncoder absoluto / IMU |
| Idoneidad para control de calidad en producción | Parcialmente / según la configuraciónAlta carga de campo / operativa | Parcialmente / según la configuraciónSin verificación física | Parcialmente / según la configuraciónSubsistema motor / empuje | Parcialmente / según la configuraciónMedición / automatización | Se cumpleDatos por unidad / aceptación |
Marca: se cumple · cruz: no se cumple · guion: parcial o según la configuración. En la fila de riesgo, la marca indica la condición más controlada, no un riesgo nulo. En SIL, la rotación y la referencia son virtuales.
Su lazo de prueba
Comparta su arquitectura de control de vuelo, su modelo y sus objetivos de medición para que evaluemos juntos el alcance de la integración, la configuración mecánica y el presupuesto.