Qué significa «3-DOF» en un banco de pruebas para drones
Un cuerpo rígido en el espacio tiene seis grados de libertad: tres traslaciones (x, y, z) y tres rotaciones (alabeo, cabeceo y guiñada). Un banco de pruebas UAV 3-DOF fija las traslaciones y deja libres las tres rotaciones: exactamente los movimientos de los que se encarga un controlador de actitud.
Por eso un banco 3-DOF es el lugar natural para ajustar y verificar el control de actitud: el vehículo puede cabecear, alabear y girar como en vuelo, pero no puede salir volando, caerse ni chocar con nada.
Tipos de bancos de pruebas para drones
- Los bancos de empuje miden el empuje y el par del motor y la hélice. Imprescindibles para la propulsión, pero estáticos: sin movimiento de actitud.
- Los bancos de uno y dos ejes (un dron en una varilla o una bisagra) son baratos y útiles para un primer lazo PID, pero acoplan los ejes de forma artificial y no reflejan la guiñada ni el acoplamiento cruzado.
- Los bancos de rótula y de cable permiten 3 rotaciones, pero solo dentro de ±20–40° y con una fricción que cambia con la carga.
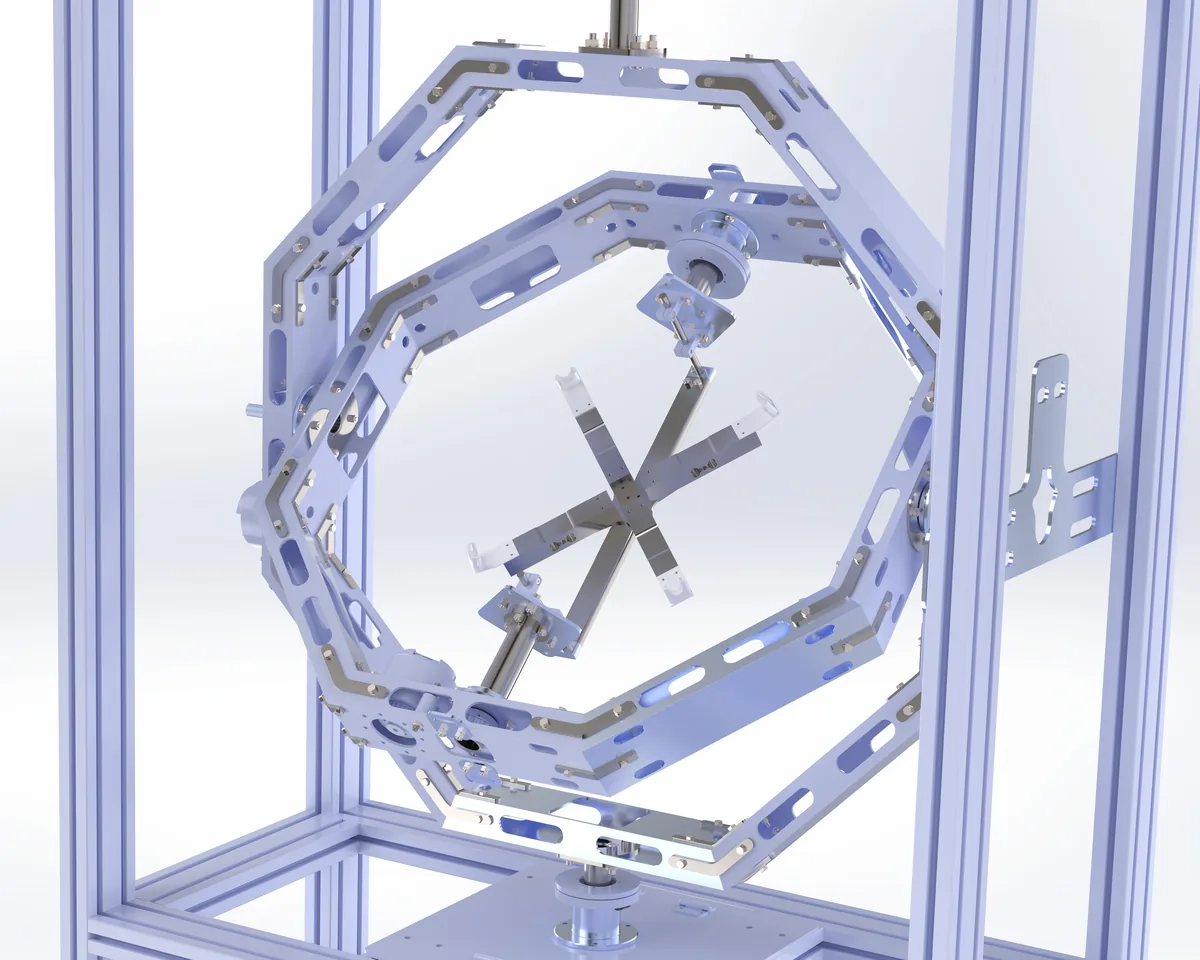
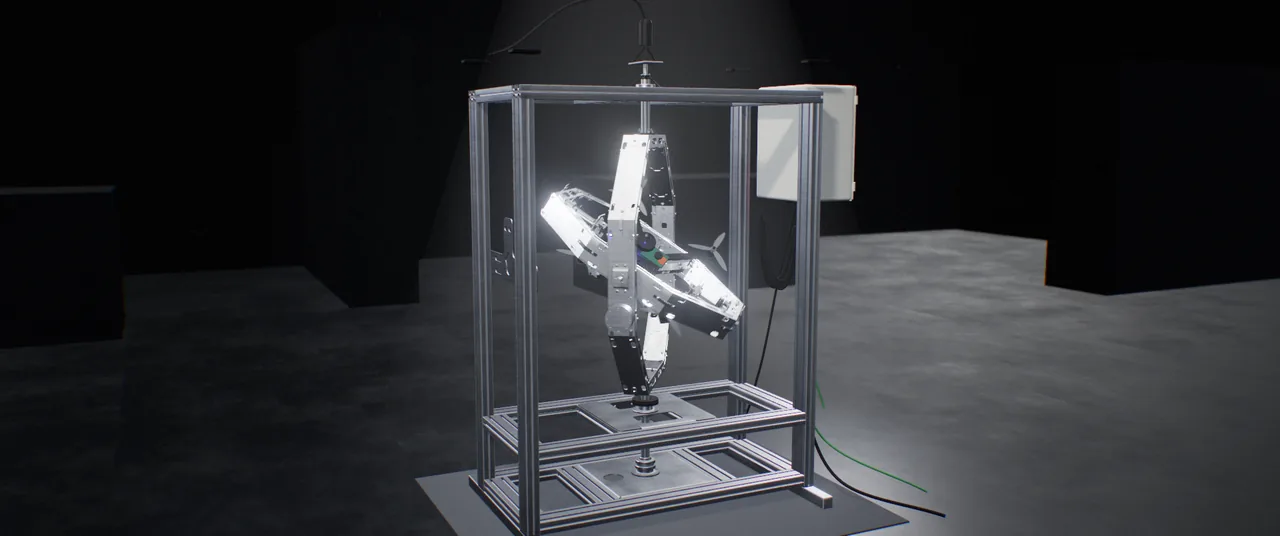
- Los bancos de gimbal anidado (anillos al estilo de un giroscopio) ofrecen las tres rotaciones a través del centro del vehículo y, con anillos colectores, de forma continua en 360°. Es la arquitectura del X1.
- Los simuladores de movimiento y las mesas de velocidad son herramientas precisas para sensores inerciales y aviónica, pero están pensados para mover sensores y equipos, no para llevar un UAV completo, y suelen ser caros y estar sujetos a control de exportaciones.
Qué buscar en un banco de pruebas 3-DOF
- Centro de rotación en el centro de masas del vehículo. De lo contrario, la gravedad añade un par que el vehículo nunca siente en vuelo.
- Rotación continua. Los topes y el enrollamiento de cables limitan las pruebas a ángulos pequeños. Los anillos colectores eliminan ambos.
- Fricción e inercia bajas y conocidas. La inercia de los anillos y la fricción de los rodamientos alteran la dinámica; deben ser pequeñas, estar medidas o compensarse activamente.
- Una referencia medida. Los encoders en cada eje proporcionan la verdad de referencia con la que comparar la estimación de actitud del propio vehículo.
- Sincronización de datos. Las señales ordenadas y medidas necesitan una base de tiempo común: los milisegundos importan.
- Seguridad. Parada de emergencia, protecciones y un vehículo sujeto, sobre todo si alguna vez van a girar las hélices.
| Criterio | Prueba de vuelo | Simulación SIL | Banco de empuje | Rótula / banco con amarre | INFINITE-HIL X1 |
|---|---|---|---|---|---|
| Controladora de vuelo y sensores reales | Se cumpleHardware real | No se cumpleSolo modelo | Parcialmente / según la configuraciónSegún el montaje | Se cumpleAdmite hardware | Se cumpleVehículo / placa / sensores |
| Movimiento físico de actitud en tres ejes | Se cumpleSegún la capacidad del vehículo | No se cumpleSin movimiento físico | Parcialmente / según la configuraciónEjes fijos / limitados | Parcialmente / según la configuraciónÁngulos limitados | Se cumpleAlabeo / cabeceo / guiñada controlados |
| Rotación continua de 360° | Parcialmente / según la configuraciónSegún la maniobra | Se cumpleRotación virtual | No se cumpleNo es su función principal | Parcialmente / según la configuraciónLímites mecánicos / de cables | Se cumpleAnillo rozante en cada eje |
| Riesgo para el vehículo | No se cumpleRiesgo de vuelo / impacto | Se cumpleSin vehículo físico | Parcialmente / según la configuraciónRiesgo de piezas giratorias | Parcialmente / según la configuraciónSegún la sujeción | Se cumplePrueba controlada con fijación |
| Perfiles repetibles y programados | Parcialmente / según la configuraciónInfluencia de clima / piloto / lugar | Se cumpleMismo modelo / entradas | Parcialmente / según la configuraciónSecuencias de órdenes limitadas | Parcialmente / según la configuraciónSegún actuación / control | Se cumpleMovimiento programado / secuencias de prueba |
| Referencia de actitud medida | Parcialmente / según la configuraciónSensores / referencia adicional | Se cumpleReferencia numérica | Parcialmente / según la configuraciónRequiere medición adicional | Parcialmente / según la configuraciónInstrumentación adicional | Se cumpleEncoder absoluto / IMU |
| Idoneidad para control de calidad en producción | Parcialmente / según la configuraciónAlta carga de campo / operativa | Parcialmente / según la configuraciónSin verificación física | Parcialmente / según la configuraciónSubsistema motor / empuje | Parcialmente / según la configuraciónMedición / automatización | Se cumpleDatos por unidad / aceptación |
Marca: se cumple · cruz: no se cumple · guion: parcial o según la configuración. En la fila de riesgo, la marca indica la condición más controlada, no un riesgo nulo. En SIL, la rotación y la referencia son virtuales.
Unas palabras sobre el bloqueo del cardán
Todo gimbal anidado de tres ejes tiene una configuración singular cuando el eje intermedio alcanza ±90°: dos ejes se alinean y se pierde momentáneamente una dirección de giro. Es una propiedad de la geometría, no un defecto. Los buenos perfiles de prueba y controladores de movimiento la tienen en cuenta y, en la mayoría de las pruebas de control de actitud, se evita por diseño.
Del banco de pruebas al hardware-in-the-loop
Un banco pasivo deja que el vehículo se mueva por sí mismo. Una plataforma 3-DOF motorizada también puede imponer el movimiento: perfiles programados para verificaciones de sensores y control de calidad, o la actitud que calcula un modelo del vehículo a partir de las salidas de la controladora de vuelo. Ese segundo caso son las pruebas hardware-in-the-loop: la controladora de vuelo y los sensores reales en lazo cerrado con la simulación.
Pruebas y validación en tres ejes con X1
INFINITE-HIL X1 es una plataforma de prueba y simulación HIL de tres ejes para evaluar sistemas UAV en condiciones controladas de laboratorio. Al combinar los movimientos de guiñada, cabeceo y alabeo en un mismo montaje, permite evaluar el hardware de control de vuelo y la respuesta de los sensores bajo movimiento físico.
La estructura mecánica, el sistema de accionamiento y la integración de software pueden configurarse según su UAV, sus escenarios de prueba y su presupuesto. El rendimiento de movimiento y las capacidades de medición dependen de la configuración elegida.
- Movimiento en tres ejesMovimiento de actitud controlado en guiñada, cabeceo y alabeo, con escenarios de prueba repetibles.
- Montaje específico para el UAVMontaje adaptado a la configuración de prueba mediante una fijación del eje de alabeo diseñada para la estructura del UAV.
- Monitorización en tiempo realSeguimiento conjunto de los datos de ejes y sensores a través de INFINITE-HIL Control Suite.
- Configuración específica del proyectoOpciones mecánicas, de hardware y de software adaptadas al alcance de la prueba.