Üç eksende kesintisiz 360° hareket. İHA test ve simülasyon platformu.
X1; gerçek İHA donanımını kontrollü roll, pitch ve yaw hareketleri altında değerlendirmek için geliştirilen modüler bir HIL platformudur. Servo tahrik, mutlak enkoder geri bildirimi ve çok sensörlü ölçüm altyapısını aynı mimaride birleştirerek kontrol geliştirme, sistem tanımlama ve üretim kalite kontrol çalışmalarını destekler.
Araç geometrisi, kütle ve atalet, hareket profili, sensör gereksinimi ve bütçe birlikte değerlendirilir; fikstürden kontrol yazılımına kadar uygun konfigürasyon belirlenir.
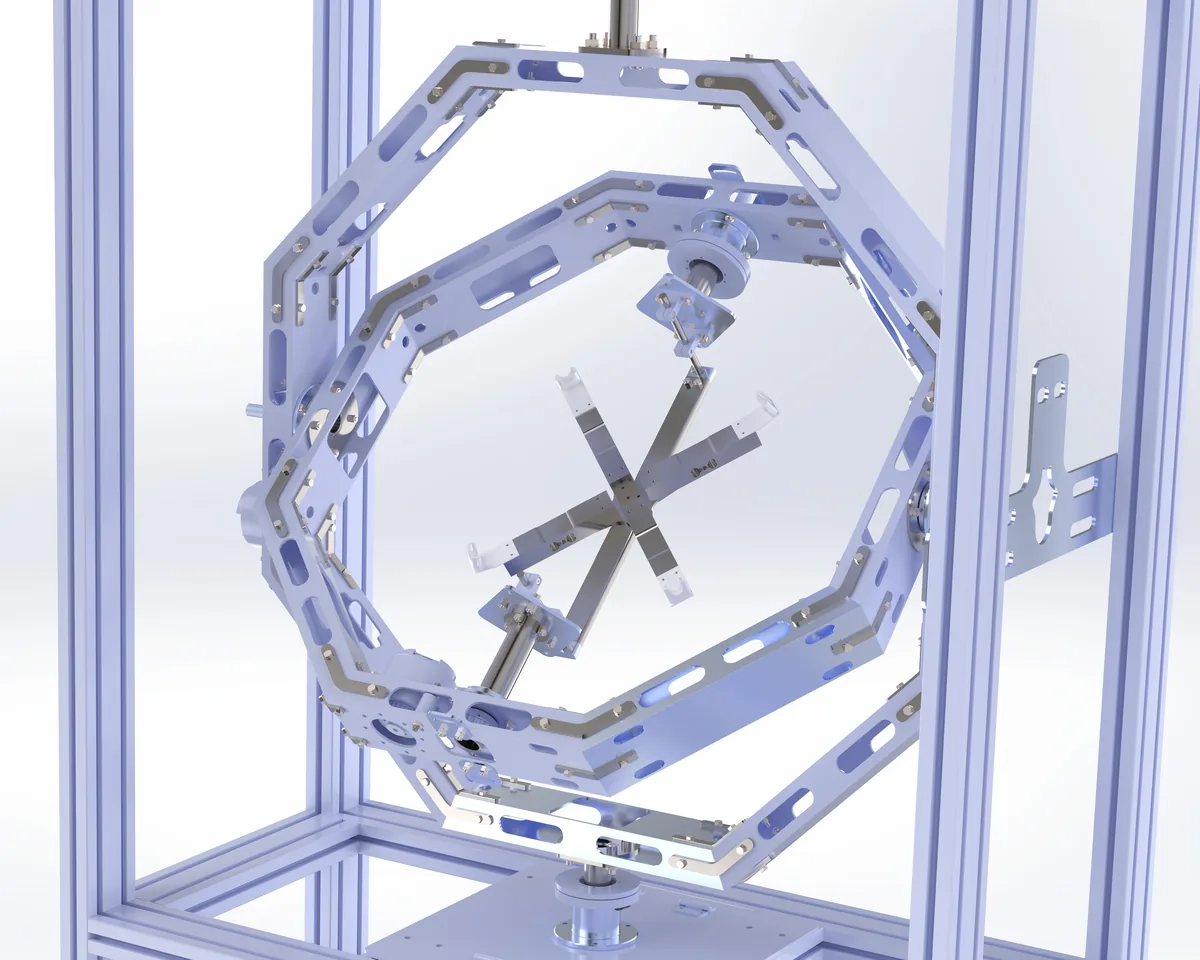
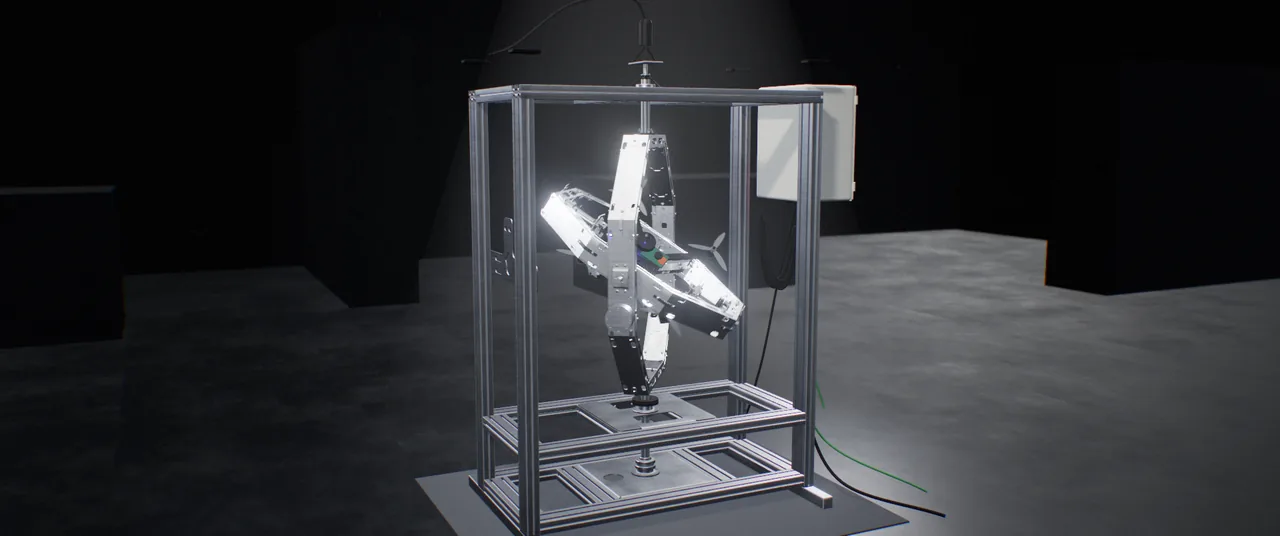
X1’in ortak merkezli dönel yapısı; aracı fiziksel tutum hareketine taşırken açısal referansı, sensör tepkisini ve kontrol verilerini birlikte değerlendirmeye olanak tanır. Mimari, test edilecek ürün ve ölçüm hedefleri doğrultusunda uyarlanır.
Kesintisiz üç eksenli hareket
Roll, pitch ve yaw eksenlerindeki slip-ring aktarımı, güç ve sinyali dönel yapı üzerinden taşıyarak kablo sarılmasına bağlı hareket sınırlarını kaldırır. Hareket profilleri araç geometrisi, atalet ve seçilen tahrik konfigürasyonuyla birlikte belirlenir.
Mutlak açısal geri bildirim
Her eksendeki 21 bit çok turlu mutlak enkoder, hareketin izlenmesi ve kapalı çevrim kontrol için açısal referans sağlar. IMU ve uygulamaya özel kuvvet/tork ölçümleriyle sistem davranışı birden fazla veri kaynağı üzerinden incelenebilir.
Ürüne özel mekanik entegrasyon
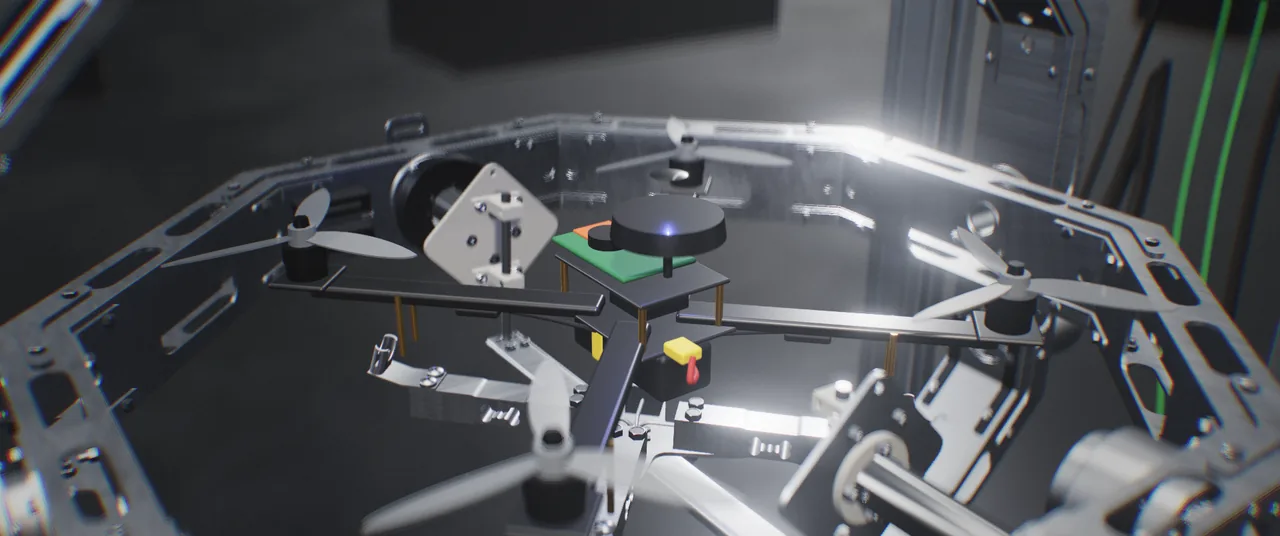
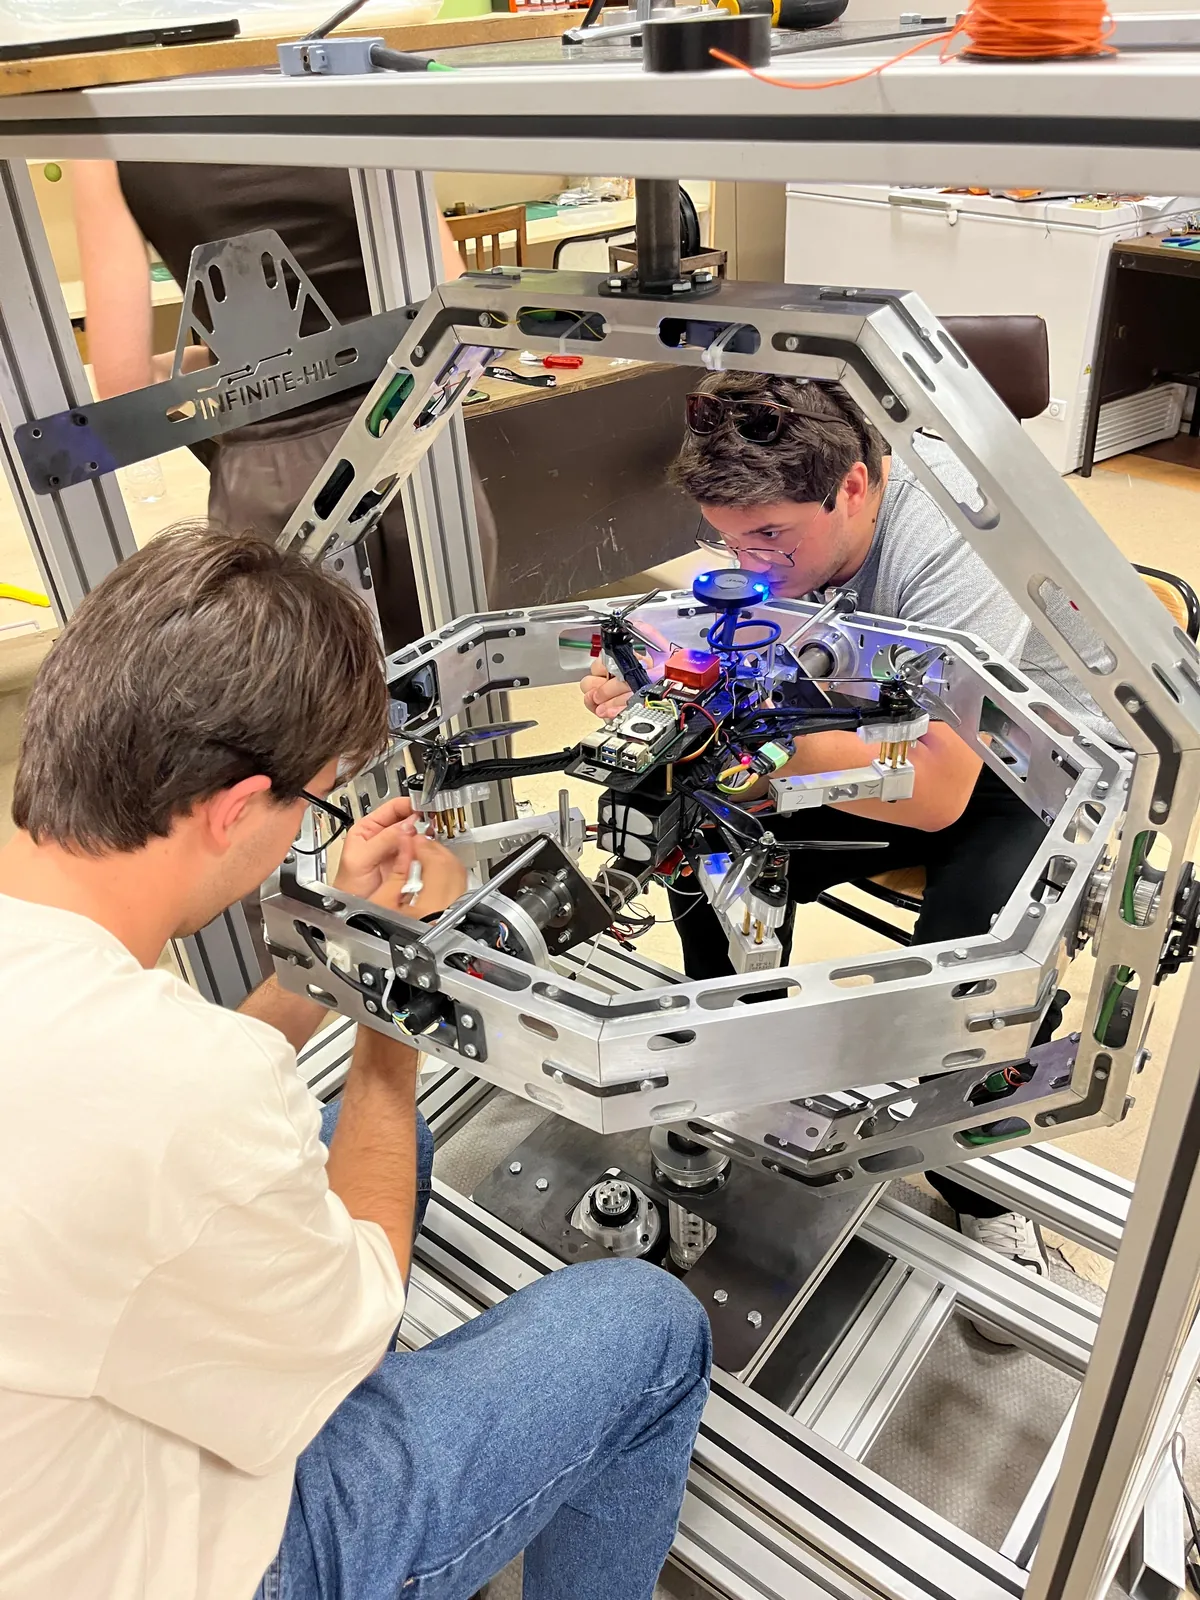
Araç, roll ekseni montaj arayüzüne uygun fikstürle sabitlenir. Ağırlık merkezi, açıklıklar ve test yükleri tasarımda birlikte ele alınır; fikstür müşteri tarafından sağlanabilir veya INFINITE-HIL tarafından geliştirilebilir.
Mekanik
Üç eksen, tek kesişim noktası
Yaw
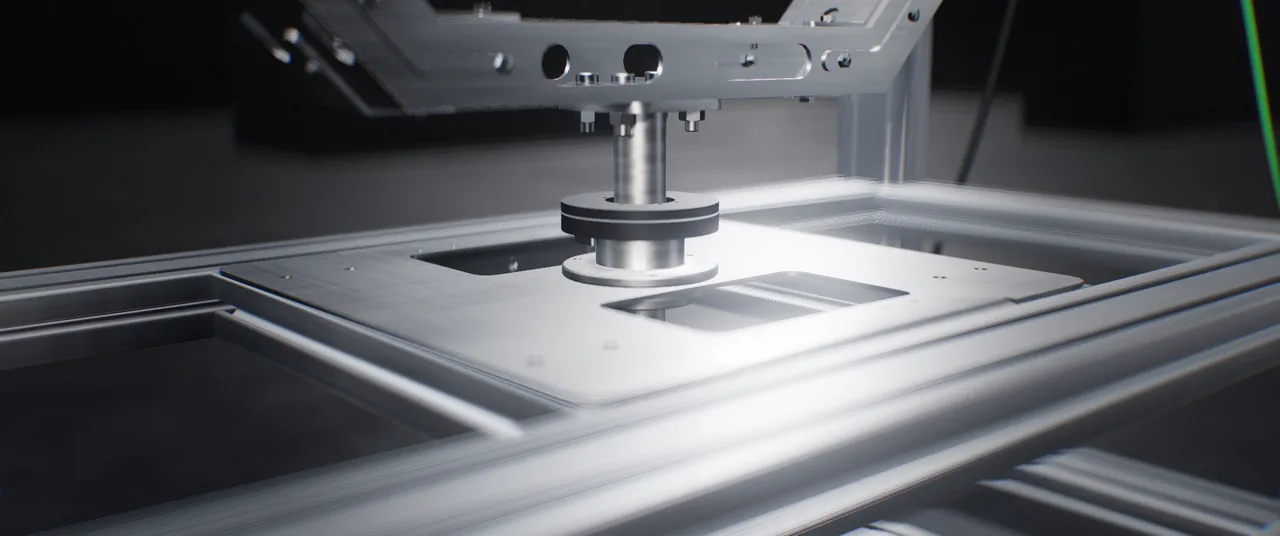
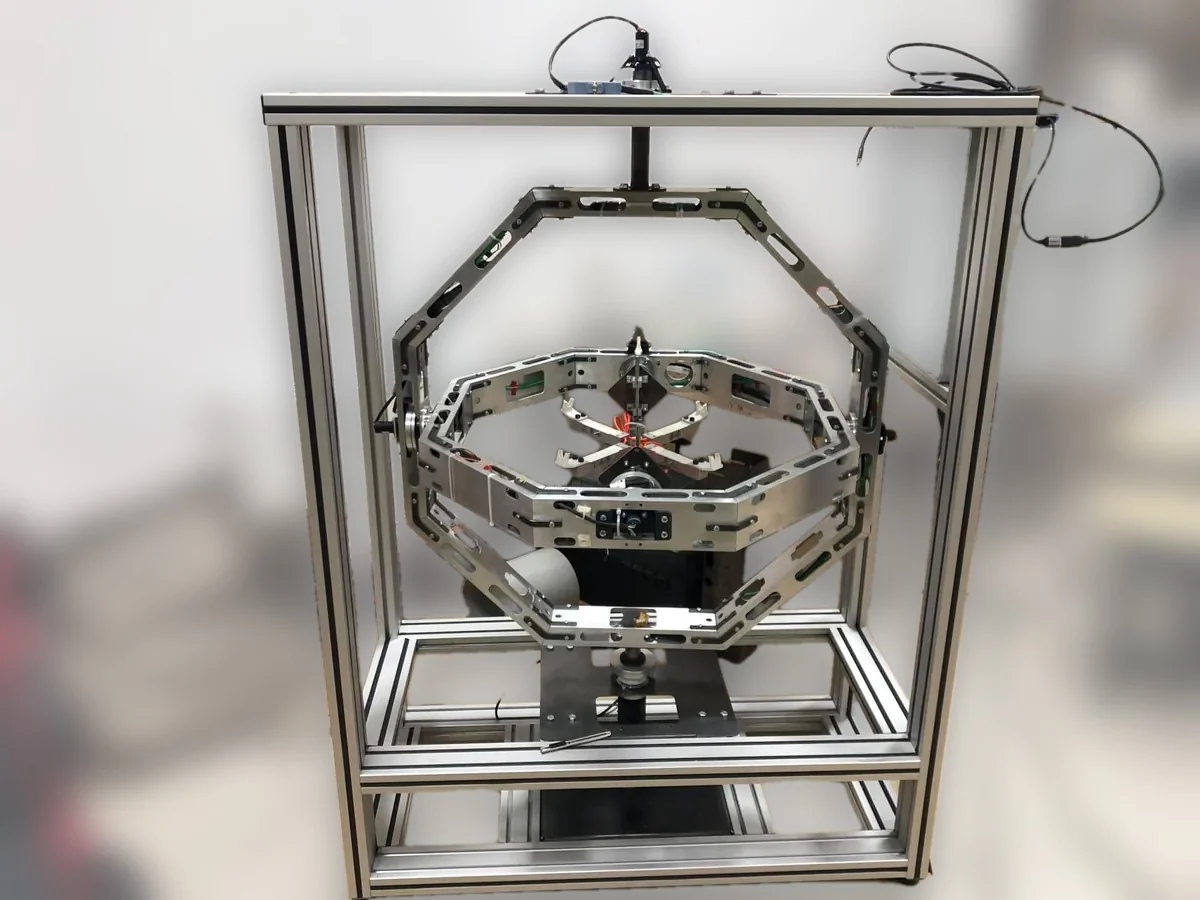
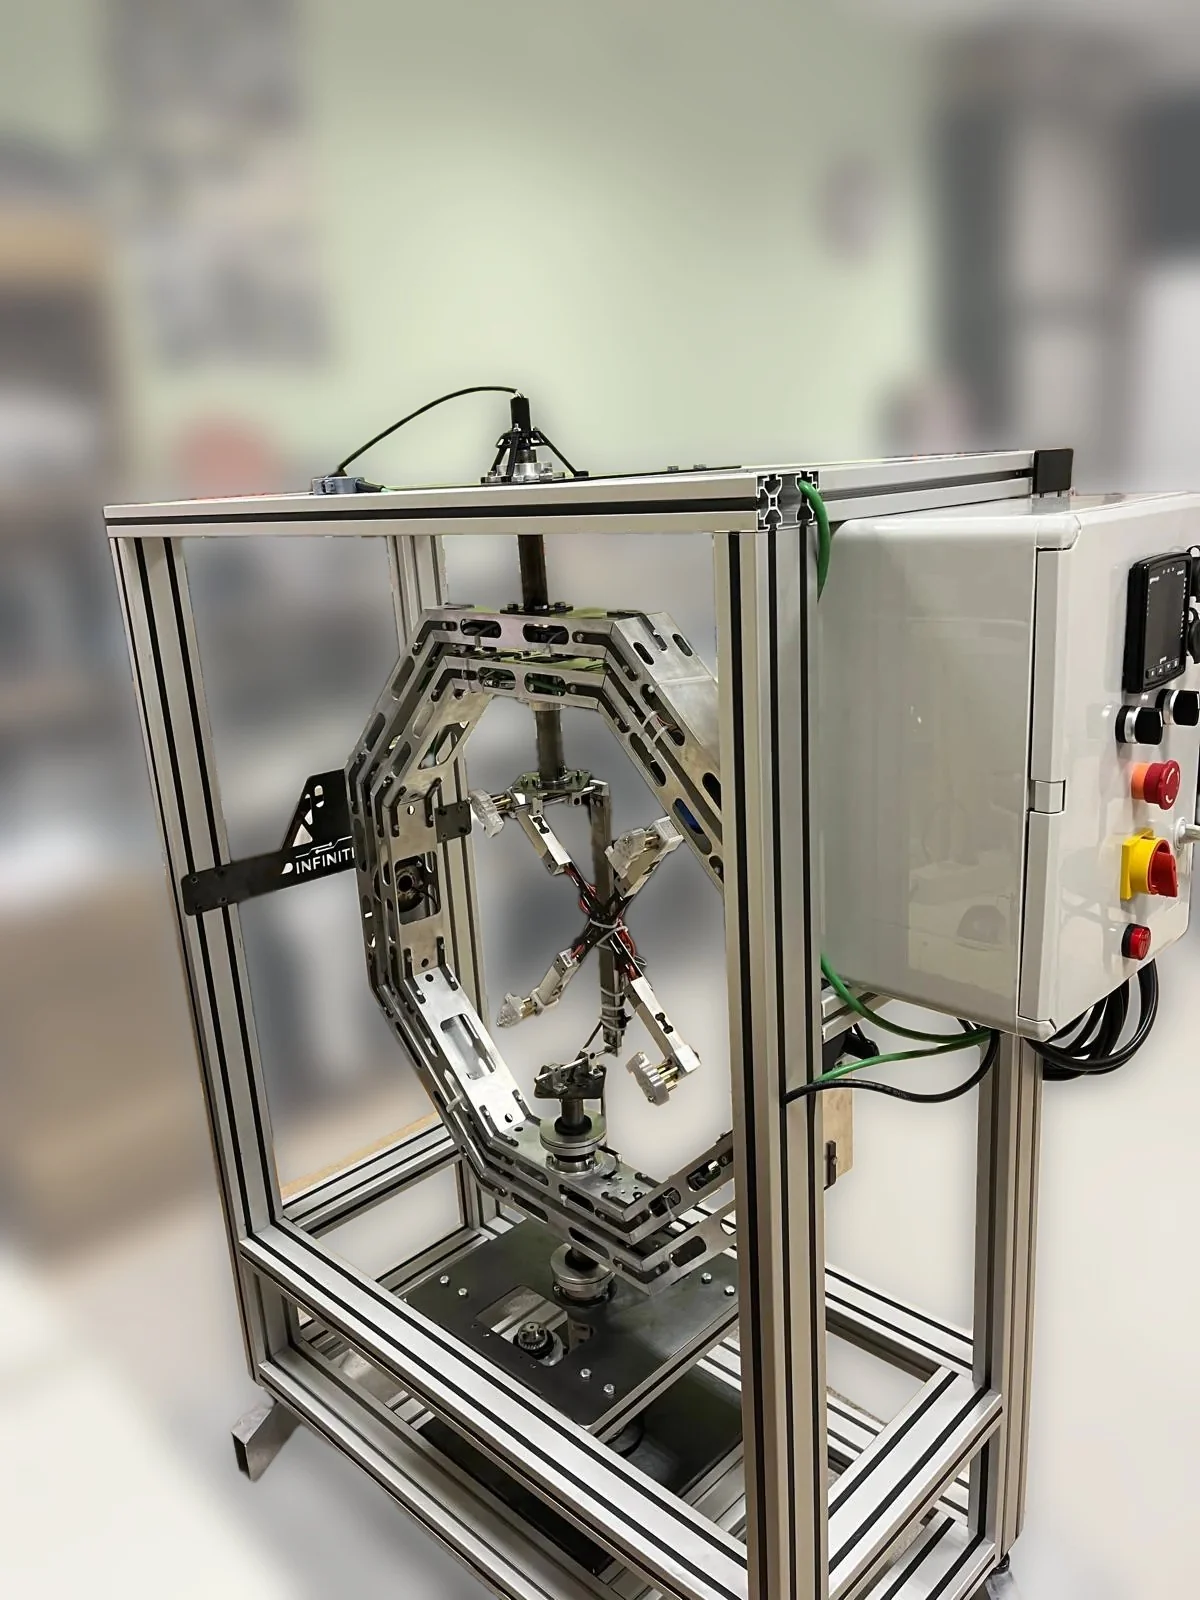
Yaw · dış sekizgen halka
Çelik taban plakasından tahrik edilir, siyah direk üzerindeki üst yatakla yönlendirilir. Üstteki slip-ring enerji ve sinyali dönen mafsal boyunca taşır.
Pitch
Pitch · iç halka
Dış halkanın iki karşı köşesindeki pivotlarda döner; bir tarafta tahrik ve kasnak, iki tarafta yataklar bulunur. Lazer kesim, bükülmüş alüminyum kanal segmentleri halkayı hafif ve rijit tutar.
Roll
Roll · araç fikstürü
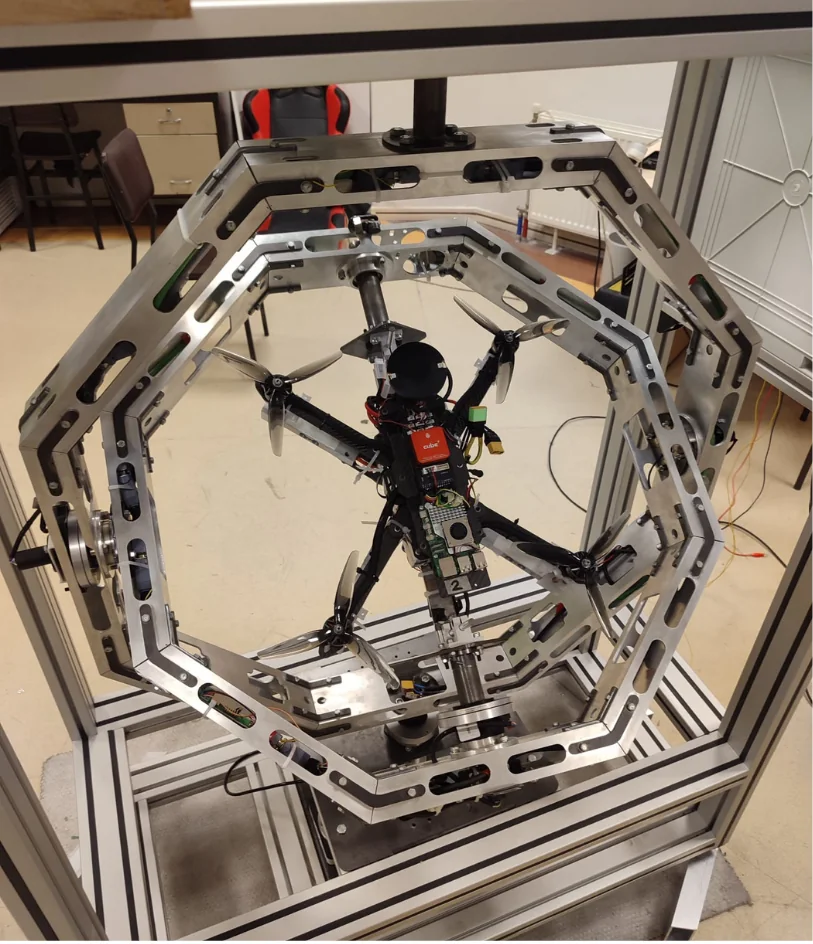
30 mm miller üzerinde iç halkanın çapı boyunca uzanır. Araç, roll ekseni montaj arayüzüne uygun fikstürle sabitlenir; ağırlık merkezi dönme merkeziyle hizalanır.
Etkileşimli 3B
X1’i gerçek zamanlı keşfedin
X1 simülasyonu. Döndürmek için sürükleyin, eksenleri sürgülerle kontrol edin.
X1 CAD modeli yükleniyor
Döndürmek için sürükleyin · yakınlaştırmak için kaydırın
Çalışma yaklaşımları
Test hedefinize uygun çalışma yaklaşımı.
Programlı yönelim dizileri, kapalı çevrim senaryoları ve serbest simülasyon yaklaşımı aynı ürün mimarisi içinde ele alınır. Seçilen mod, hareket ve ölçüm konfigürasyonuyla birlikte tanımlanır.
Programlı hareket ve yönelim testleri
Tanımlı açısal konumlar ve hareket dizileri üzerinden sensör, kalibrasyon ve birim karşılaştırma çalışmalarını yürütün. Profil, kayıt ve değerlendirme adımları test planınıza göre yapılandırılır.
HIL ve bozucu tork senaryoları
Kontrol sistemini gerçek donanım geri bildirimi ve modele dayalı test girdileriyle değerlendirin. Kapalı çevrim bozucu tork enjeksiyonu, uygulamaya göre tanımlanan dinamik etkilerin kontrol tepkisi üzerindeki etkisini incelemeye yardımcı olur.
Serbest simülasyon
Test edilen sistemin dönel tepkisini incelemek üzere serbest çalışma yaklaşımını kullanın. Bu modun mekanik davranışı ve kontrol ayarları; araç, hareket aralığı ve ölçüm hedeflerine göre belirlenir.
Laboratuvar ve yazılım
Güvenilir laboratuvar test ortamları için tasarlandı.
Kontrol altyapısı
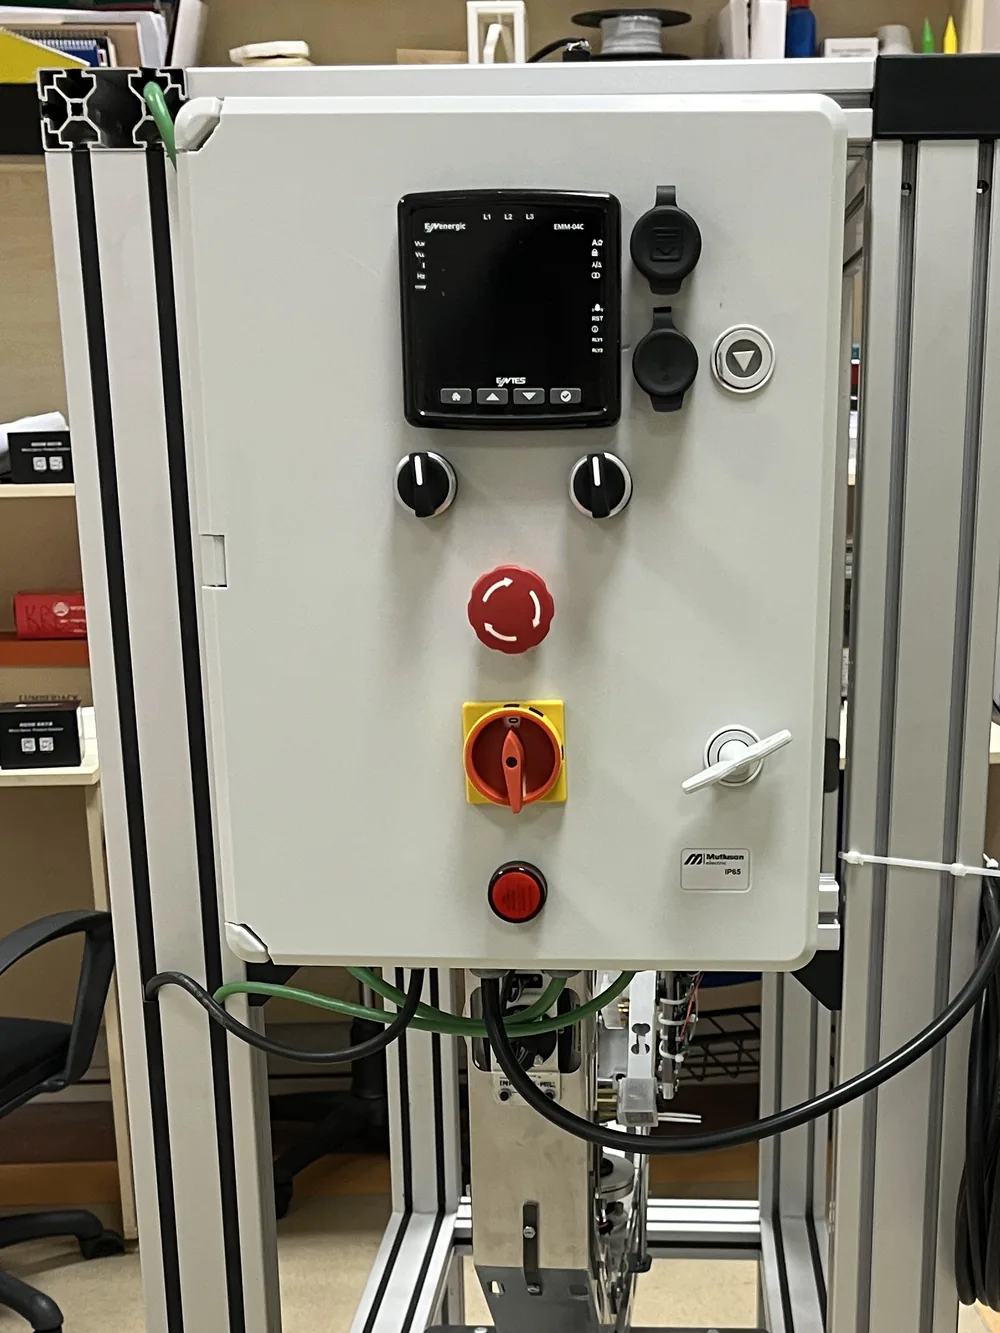
Servo hareket kontrolünü, sistem bağlantılarını ve operatör erişimini merkezi pano üzerinden yönetin. Test kurulumu ve çalışma sınırları, seçilen donanım ve uygulama gereksinimleriyle birlikte ele alınır.
Senkron ölçüm
Açısal referans, IMU ve projeye göre seçilen kuvvet/tork verilerini birlikte değerlendirin. Ölçüm noktaları ve sensör kapsamı, incelenecek fiziksel davranışa göre yapılandırılır.
Gerçek zamanlı izleme
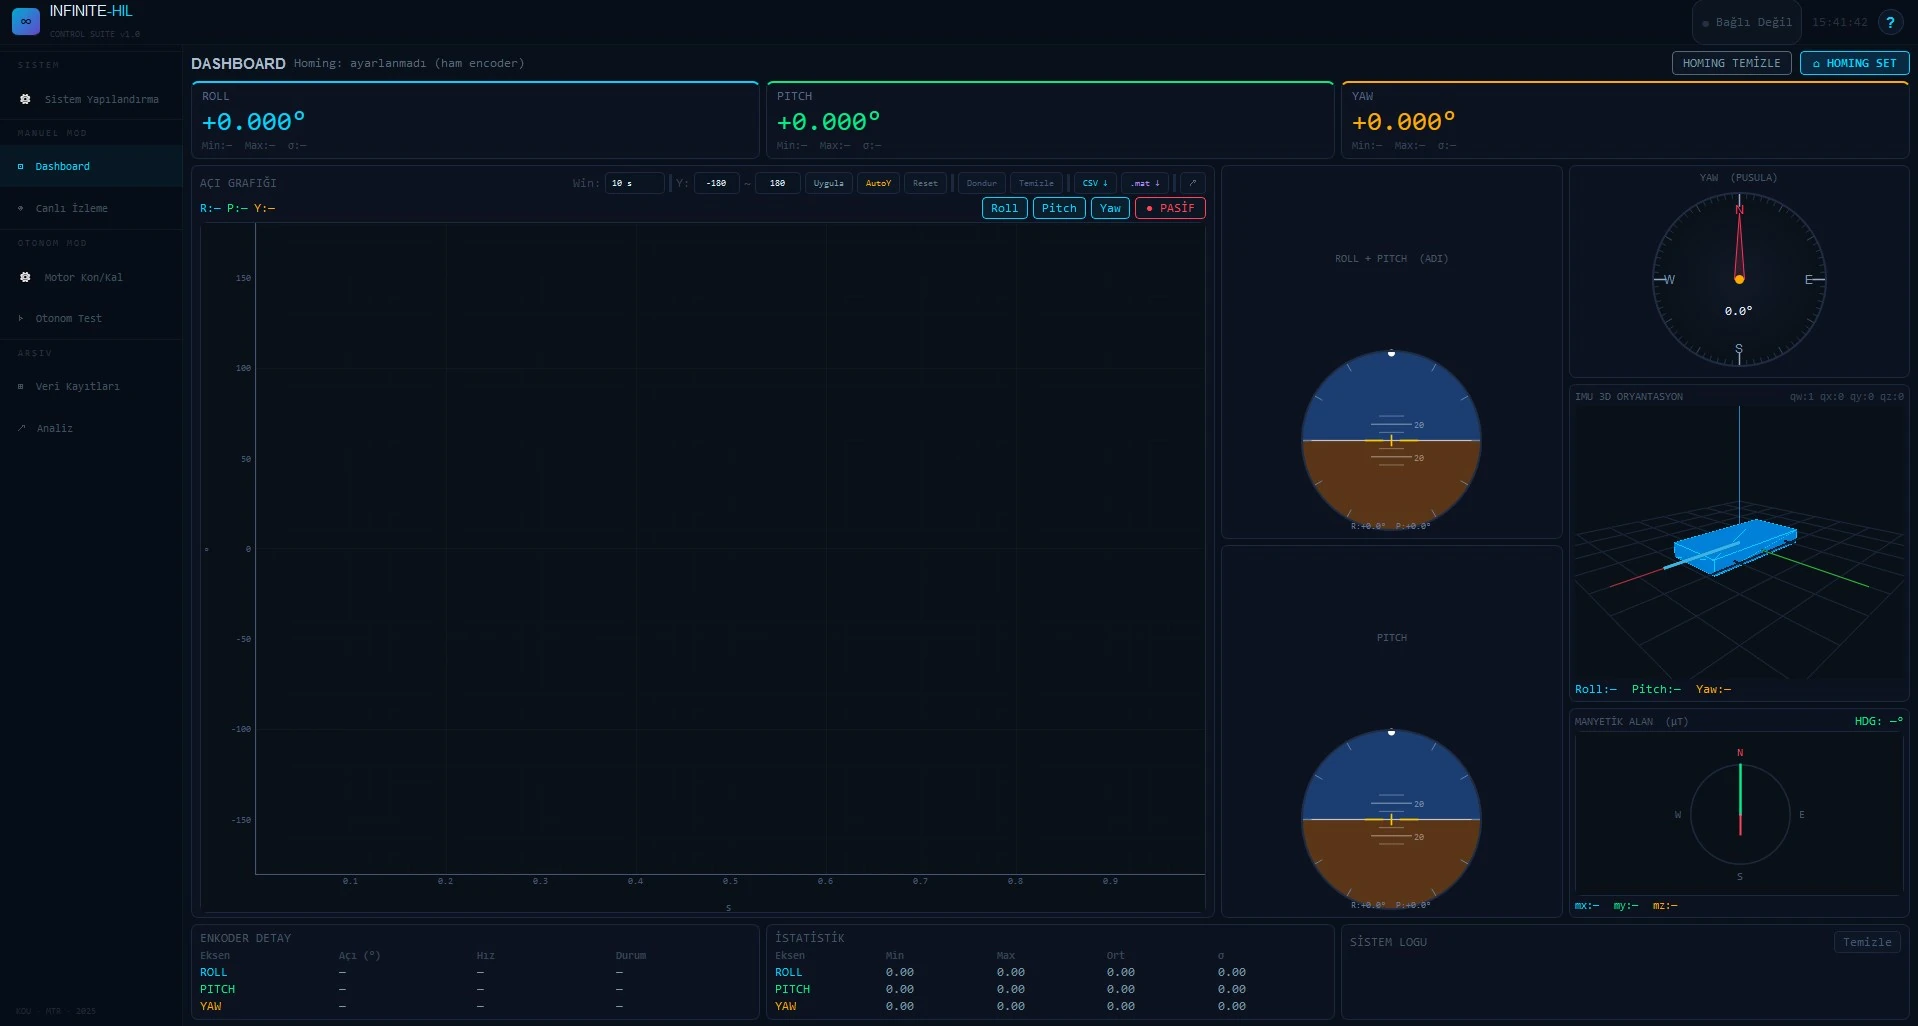
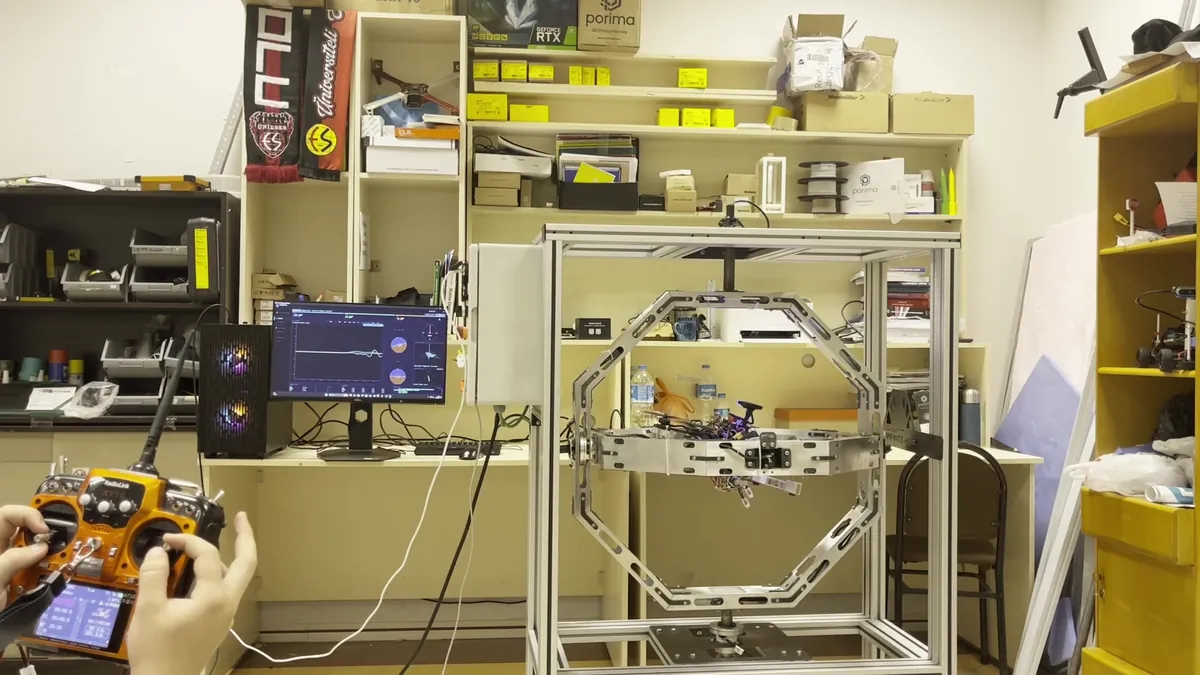
Tutum görünümü, pusula, hareket ve kalibrasyon panelleri ile telemetri grafiklerini ortak arayüzde takip edin. Test sırasında sistem davranışını ve kayıt verilerini ilişkili biçimde inceleyin.
Model ve yazılım entegrasyonu
MATLAB/Simulink Embedded Coder PIL/HIL akışını ve ROS 2/Gazebo dijital ikiz arayüzünü projenizin geliştirme sürecine bağlayın. Veri ve kontrol yolları mevcut altyapınıza göre yapılandırılır.
Kontrol panosu · ana şalter ve acil durdurmaINFINITE-HIL Control Suite · izleme arayüzü
Teknik özellikler
X1 teknik özellikleri
Mekanik hareket, sensör altyapısı ve yazılım entegrasyonu bir bütün olarak yapılandırılır. Referans konfigürasyonun aşağıdaki değerleri, projeniz için hazırlanacak teknik kapsamın başlangıç noktasını oluşturur.
X1 teknik özellikleri
Özellik
Referans konfigürasyon
Dönel hareket
3 eksen: roll, pitch, yaw; her eksende kesintisiz 360° dönüş.
Açısal ölçüm
Her eksende 21 bit, çok turlu mutlak enkoder.
Taşıma kapasitesi
Uygun konfigürasyonda 25 kg’a kadar; atalet, ağırlık merkezi ve hareket profiliyle birlikte değerlendirilir.
Araç zarfı
Referans montaj düzeninde rotorlar arası 600 mm’ye kadar; özel araçlar için ölçeklenebilir.
Ataletsel ölçüm
9 DOF IMU: ivmeölçer, jiroskop ve manyetometre.
Kuvvet ve tork
Uygulamaya göre seçilen ölçüm noktalarında çok kanallı edinim.
Kontrol ve haberleşme
Kapalı çevrim servo kontrol; CAN, Ethernet/UDP telemetri ve USB üzerinden seri iletişim.
Yazılım ve entegrasyon
Gerçek zamanlı izleme; MATLAB/Simulink Embedded Coder PIL/HIL iş akışı; ROS 2/Gazebo dijital ikiz arayüzü.
Çalışma yaklaşımları
Programlı yönelim dizileri, serbest simülasyon ve otonom bozucu tork enjeksiyonu.
Tahrik
Planet redüktörlü BLDC servo aktüatörler; eksen torku uygulamaya göre seçilir.
Kontrolcü ve ana bilgisayar
32 bit ARM Cortex-M4; Windows veya Linux izleme ve kontrol uygulaması.
Referans dış ölçüler
1040 × 520 × 1300 mm (genişlik × uzunluk × yükseklik); özel konfigürasyonlarda değişebilir.
Besleme
Kontrol panosu üzerinden tek faz 220 VAC, 50 Hz.
Çalışma sıcaklığı
Datasheet referans değeri: 0–70 °C; uygulamaya uygun konfigürasyon değerlendirmesine dahildir.
Değerler X1’in referans konfigürasyonunu tanımlar. Mekanik zarf, fikstür, taşıma kapasitesi, eksen torku, ölçüm donanımı ve yazılım kapsamı projenizin test gereksinimleri ve bütçesine göre belirlenir.
Üretilmiş sistem
Sistem görüntüleri
İç halkası yatay konumda INFINITE-HIL X1, önden görünümINFINITE-HIL X1 yandan görünüm, pano görünümüX1 halkaları içinde roll ekseni fikstürüne monte edilmiş İHATest İHA’sını X1’e monte eden mühendislerHIL testi sırasında RC kumanda, Control Suite monitörü ve X1
Projeniz
X1’i test gereksinimlerinize göre yapılandıralım.
Araç geometrinizi, hedeflediğiniz hareketleri ve ölçüm ihtiyaçlarınızı paylaşın; fikstür, tahrik, sensör ve yazılım kapsamını bütçenizle birlikte değerlendirelim.