INFINITE-HIL; kontrol sistemleri, aviyonik ve elektromekanik ürünlerin geliştirilmesi ve doğrulanması için modüler HIL platformları, özel test makineleri ve simülasyon altyapıları tasarlar ve üretir. Mekanik yapıdan ölçüm ve kontrol yazılımına kadar çözümü ürününüze, test hedeflerinize, proje kapsamınıza ve bütçenize göre yapılandırır.
ArduPilot · PixhawkX1 üzerinde laboratuvar testleri
Neden HIL?
Simülasyon ile fiziksel davranış arasındaki farkı görün.
Matematiksel modeller geliştirme sürecini hızlandırır; gerçek donanım ise sensör, montaj, zamanlama ve kontrol etkileşimlerini görünür kılar. HIL yaklaşımı bu iki dünyayı aynı test akışında buluşturarak tasarım kararlarınızı tekrarlanabilir ölçümlerle destekler.
01
Daha verimli geliştirme
Kontrol parametrelerini, sensör işleme yaklaşımlarını ve yazılım güncellemelerini tanımlı test profilleriyle değerlendirin. Aynı senaryoyu yeniden çalıştırarak değişikliklerin etkisini karşılaştırın; saha testine hazırlanırken daha fazla mühendislik verisi elde edin.
02
Gerçek donanımla değerlendirme
Uçuş kontrol kartını, sensörleri ve bağlantıları fiziksel hareket altında test edin. Enkoder referansı ve sensör verilerini birlikte inceleyerek yalnızca yazılım modelinde görünmeyebilen entegrasyon etkilerini araştırın.
03
Tekrarlanabilir test süreci
Ar-Ge ve kalite kontrol için tanımlı hareket dizileri, ortak ölçüm yaklaşımı ve kayıtlı sonuçlar oluşturun. Test kapsamını ürün gereksinimlerine göre yapılandırarak farklı sürüm ve birimler arasında karşılaştırılabilir değerlendirmeler yapın.
INFINITE-HIL X1
3 Eksenli HIL İHA Test ve Simülasyon Platformu
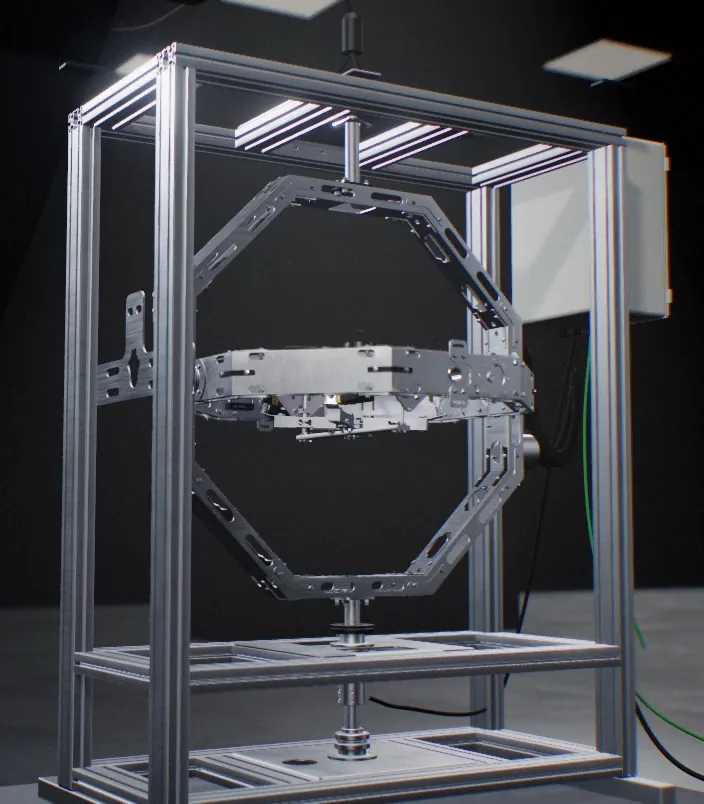
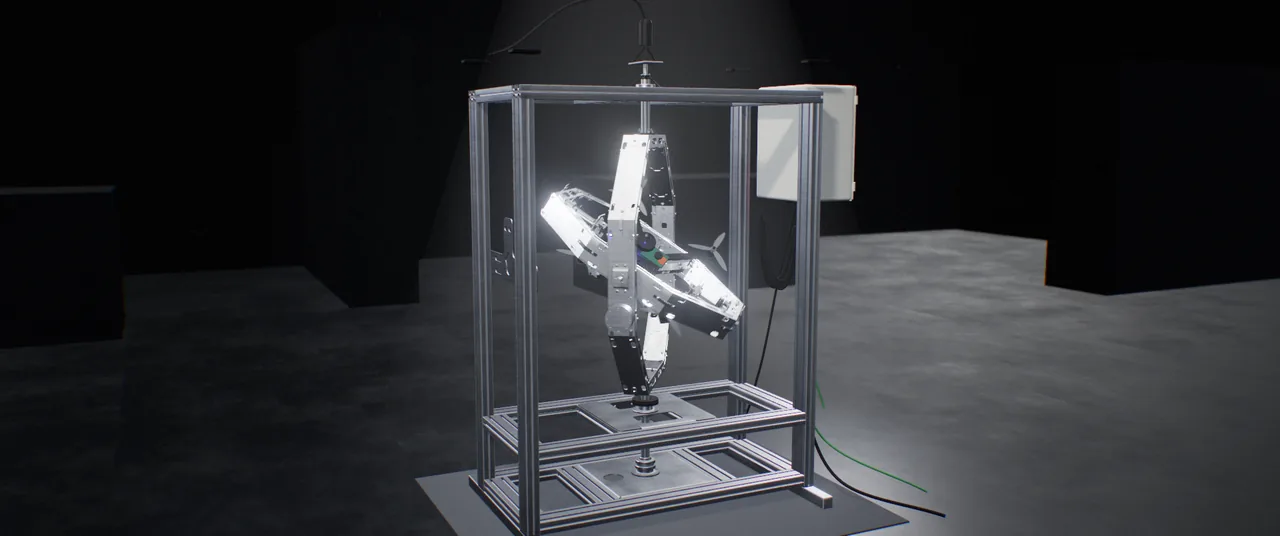
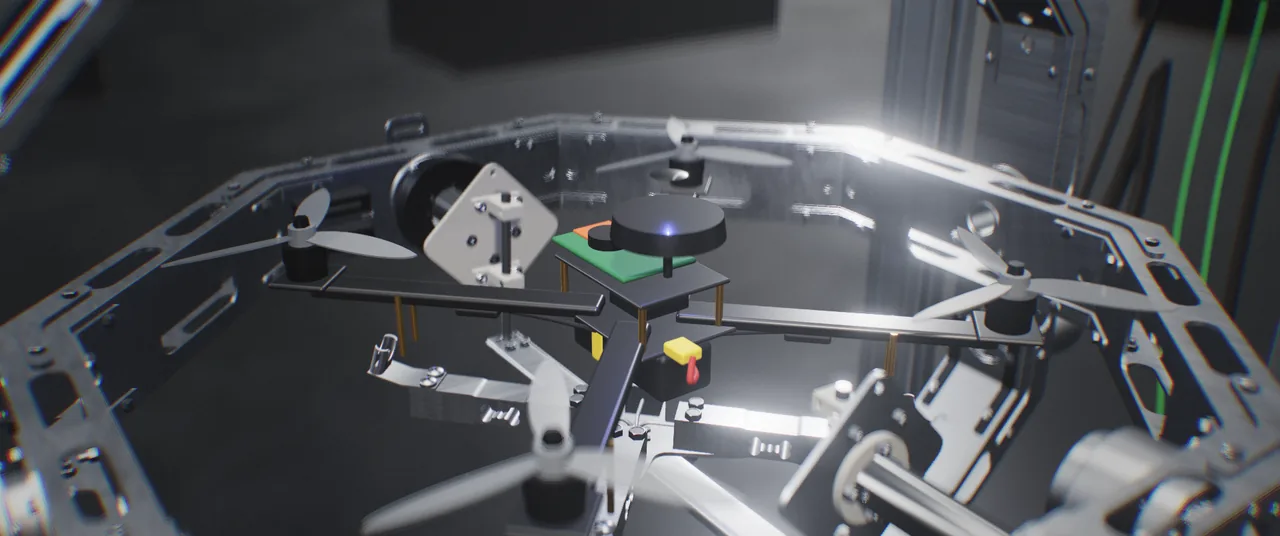
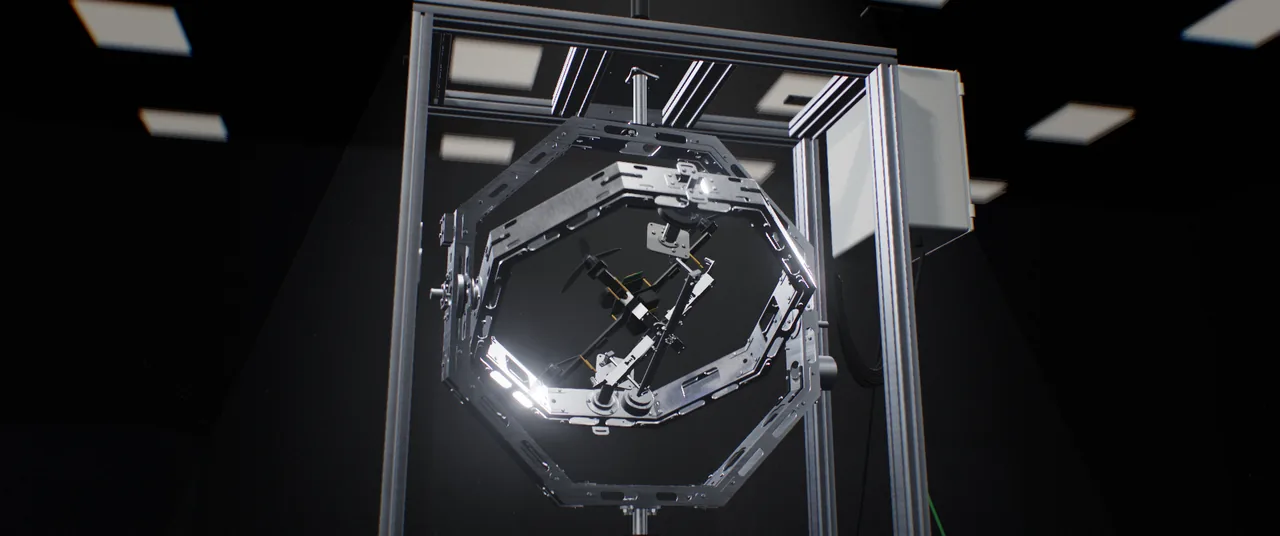
INFINITE-HIL X1; gerçek İHA donanımını roll, pitch ve yaw eksenlerinde kontrollü harekete taşıyan, ölçüm ve simülasyon altyapısıyla birlikte çalışan modüler bir platformdur. Kesintisiz dönüş mimarisi, mutlak açısal geri bildirim ve projeye göre seçilen sensörler; tutum kontrolü, sistem tanımlama ve kalite kontrol çalışmalarını destekler.
X1 CAD modeli yükleniyor
Yaw+0.0°Pitch+0.0°Roll+0.0°
01 / 06
Ortak merkezli üç eksen
İç içe dönel yapı, aracın tutum hareketlerini ortak bir merkez etrafında oluşturur; fikstür yerleşimi araç geometrisine ve ağırlık merkezine göre düzenlenir.
02 / 06
Yönelme hareketini inceleyin
Kesintisiz yaw dönüşüyle yönelim değişimlerini, manyetometre davranışını ve kontrol tepkisini tanımlı senaryolarda değerlendirin.
Yaw
03 / 06
Yunuslama tepkisini değerlendirin
Pitch eksenindeki hareket profilleriyle sensör geri bildirimini ve kontrol davranışını farklı yönelimlerde karşılaştırın.
Pitch
04 / 06
Yatış kontrolünü ölçümle ilişkilendirin
Roll eksenindeki fiziksel hareketi açısal referans ve araç telemetrisiyle birlikte izleyin.
Roll
05 / 06
Birleşik tutum senaryoları oluşturun
Eksenleri birlikte çalıştırarak kontrol ve sensör davranışını test hedeflerinize uygun hareket dizileri altında inceleyin.
06 / 06
İHA’nıza özel bağlantı
Araç, geometrisine ve test yüklerine göre tasarlanan fikstür aracılığıyla roll ekseni montaj arayüzüne sabitlenir.
Tarayıcı demosu
Platformu deneyimleyin.
Eksenleri kontrol edin, test senaryolarını değiştirin ve temsili sistem tepkisini grafiklerle izleyin.
X1 CAD modeli yükleniyor
Açı moduKumanda yok
Yaw
+0.0°
Pitch
+0.0°
Roll
+0.0°
Yaw
Pitch · Roll
— hedef— X1
Yaw · Takip RMS
0.0°
Pitch · Takip RMS
0.0°
Roll · Takip RMS
0.0°
Çubukları sürükleyin · klavye WASD + QE · ya da RC kumandanızı USB ile bağlayın (joystick modu)
Etkileşimli X1 simülasyonu · Temsili sistem tepkisi
Kullanıcılarımızla gerçekleştirdiğimiz testler
Uygulamada INFINITE-HIL
Farklı test oturumlarından platform hareketlerini, pilot girdilerini ve kontrol yazılımını birlikte inceleyin. Bu görüntüler, test altyapısının gerçek araç ve uygulama senaryolarına nasıl uyarlandığını gösterir.
Pilot kontrollü HIL testiKumanda girdileri, fiziksel platform hareketi ve Control Suite verileri aynı test akışında izlenir; kontrol tepkisinin değerlendirilmesi için ortak bir görünüm sunulur.
İHA’ya özel fikstürle montaj
Çok eksenli test senaryosu
Kontrollü eksen hareketi
Tanıtım filmi · 1:00
Uçuş kontrolünü sahaya çıkmadan değerlendirin.
X1’in hareket mimarisini, araç entegrasyonunu ve ölçüm yaklaşımını tanıtım filminde keşfedin.
Test yöntemlerini aynı mühendislik kriterleriyle karşılaştırın.
Uçuş testi, yazılım simülasyonu ve fiziksel test düzenekleri farklı ihtiyaçlara cevap verir. X1; gerçek donanımı, kontrollü üç eksenli hareketi ve ölçüm altyapısını aynı laboratuvar sürecinde bir araya getirir.
Tüm sütunları görmek için tabloyu yana kaydırın
İHA tutum kontrolü için yer test yöntemlerinin karşılaştırması
Kriter
Uçuş testi
SIL simülasyonu
İtki test standı
Küresel mafsal / bağlı düzenek
INFINITE-HIL X1
Gerçek uçuş kontrol kartı ve sensörler
KarşılanırGerçek donanım
KarşılanmazYalnız model
Kısmen / konfigürasyona bağlıDüzeneğe bağlı
KarşılanırDonanım bağlanabilir
KarşılanırAraç / kart / sensörler
Üç eksende gerçek tutum hareketi
KarşılanırAraç kabiliyetine bağlı
KarşılanmazFiziksel hareket yok
Kısmen / konfigürasyona bağlıSabit / sınırlı eksen
Kısmen / konfigürasyona bağlıSınırlı açılar
KarşılanırKontrollü roll / pitch / yaw
Kesintisiz 360° dönüş
Kısmen / konfigürasyona bağlıManevraya bağlı
KarşılanırSanal dönüş
KarşılanmazTemel işlev değil
Kısmen / konfigürasyona bağlıMekanik / kablo sınırı
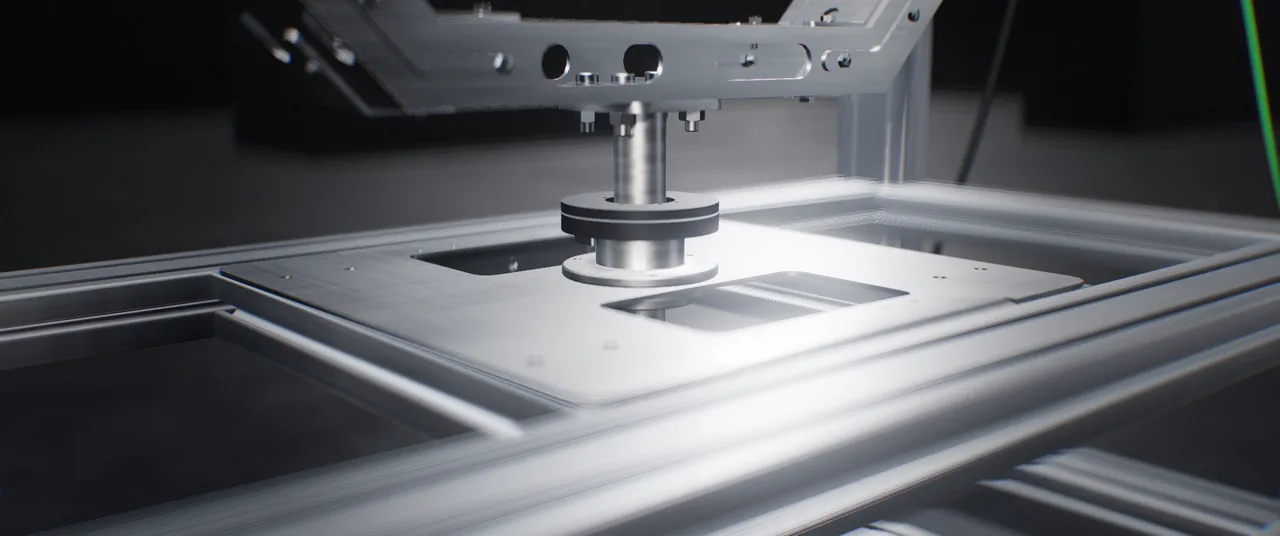
KarşılanırHer eksende slip-ring
Araca yönelik risk
KarşılanmazUçuş / çarpışma riski
KarşılanırFiziksel test aracı yok
Kısmen / konfigürasyona bağlıDönen eleman riski
Kısmen / konfigürasyona bağlıSabitlemeye bağlı
KarşılanırFikstürle kontrollü test
Tekrarlanabilir, programlı profiller
Kısmen / konfigürasyona bağlıHava / pilot / saha etkisi
KarşılanırAynı model / girdi
Kısmen / konfigürasyona bağlıSınırlı komut dizisi
Kısmen / konfigürasyona bağlıAktüatör / kontrole bağlı
KarşılanırProgramlı hareket / test dizisi
Ölçülen tutum referansı
Kısmen / konfigürasyona bağlıSensör / ek referans
KarşılanırSayısal referans
Kısmen / konfigürasyona bağlıEk ölçüme bağlı
Kısmen / konfigürasyona bağlıEk ölçüm donanımı
KarşılanırMutlak enkoder / IMU
Üretim kalite kontrolüne uygunluk
Kısmen / konfigürasyona bağlıSaha / operasyon yükü
Kısmen / konfigürasyona bağlıFiziksel doğrulama yok
Kısmen / konfigürasyona bağlıMotor / itki alt sistemi
Kısmen / konfigürasyona bağlıÖlçüm / otomasyon
KarşılanırBirim bazlı veri / kabul
Tik: karşılanır · çarpı: karşılanmaz · çizgi: kısmi veya konfigürasyona bağlı. Risk satırında tik, “risk yok” değil daha kontrollü koşul anlamına gelir. SIL’de dönüş ve referans sanaldır.
X1; kesintisiz üç eksenli hareketi, yüksek çözünürlüklü açısal geri bildirim ve yapılandırılabilir ölçüm altyapısıyla birleştirir. Aşağıdaki değerler referans konfigürasyonu tanımlar; araç boyutu, yük, hareket profili ve bütçe birlikte değerlendirilerek uygun sistem kapsamı belirlenir.
360°360°Kesintisiz dönüşHer dönel eksende slip-ring üzerinden kesintisiz hareket.
33Bağımsız dönel eksenRoll, pitch ve yaw hareketleri için ortak merkezli mimari.
21bit21 bitMutlak açısal ölçümHer eksende çok turlu mutlak enkoder geri bildirimi.
25kg’a kadar25 kg’a kadarYapılandırılabilir taşıma kapasitesiAraç, atalet ve hareket profiline uygun konfigürasyonda.
Dönel hareket
3 eksen: roll, pitch, yaw; her eksende kesintisiz 360° dönüş.
Açısal ölçüm
Her eksende 21 bit, çok turlu mutlak enkoder.
Taşıma kapasitesi
Uygun konfigürasyonda 25 kg’a kadar; atalet, ağırlık merkezi ve hareket profiliyle birlikte değerlendirilir.
Araç zarfı
Referans montaj düzeninde rotorlar arası 600 mm’ye kadar; özel araçlar için ölçeklenebilir.
Ataletsel ölçüm
9 DOF IMU: ivmeölçer, jiroskop ve manyetometre.
Kuvvet ve tork
Uygulamaya göre seçilen ölçüm noktalarında çok kanallı edinim.
Kontrol ve haberleşme
Kapalı çevrim servo kontrol; CAN, Ethernet/UDP telemetri ve USB üzerinden seri iletişim.
Yazılım ve entegrasyon
Gerçek zamanlı izleme; MATLAB/Simulink Embedded Coder PIL/HIL iş akışı; ROS 2/Gazebo dijital ikiz arayüzü.
Değerler X1’in referans konfigürasyonunu tanımlar. Mekanik zarf, fikstür, taşıma kapasitesi, eksen torku, ölçüm donanımı ve yazılım kapsamı projenizin test gereksinimleri ve bütçesine göre belirlenir.
Gerçek kontrol donanımını, sensörleri ve fiziksel dönel hareketi aynı test sürecinde değerlendiren laboratuvar altyapısıdır. X1, roll, pitch ve yaw hareketlerini üretirken ölçüm ve simülasyon katmanlarıyla kontrol davranışını incelemeyi sağlar.
HIL, yazılım simülasyonundan nasıl ayrılır?
Yazılım simülasyonunda kontrol ve çevre modelleri sayısal ortamda çalışır. HIL testinde gerçek kontrol donanımı döngüye dahil edilir; X1 ayrıca fiziksel tutum hareketi sağlar. Sensör ve entegrasyon etkileri bu fiziksel kapsam içinde değerlendirilebilir.
Farklı araçlara uyarlanabilir mi?
Fikstür, mekanik zarf, eksen torku ve ölçüm donanımı araç geometrisi, kütle, atalet ve test profiline göre seçilir. Datasheet’te referans montaj düzeni için rotorlar arası 600 mm’ye kadar ölçü ve uygun konfigürasyonda 25 kg’a kadar kapasite belirtilir; uygunluk bu iki sayıyla tek başına belirlenmez.
Üretim kalite kontrolünde kullanılabilir mi?
X1; tanımlı yönelim dizileri, sensör verisi kaydı ve birim bazlı değerlendirme için yapılandırılabilir. Otomasyon seviyesi, veri arayüzleri ve kabul/ret mantığı müşterinin üretim ve kalite güvence süreçlerine göre belirlenir.
Kesintisiz dönüş ne sağlar?
Slip-ring güç ve sinyal aktarımı her dönel eksende kablo sarılmasına bağlı hareket sınırını azaltır ve kesintisiz 360° dönüş sağlar. Birleşik eksen hareketlerinin uygulanabilirliği yine geometriye, hareket profiline ve seçilen konfigürasyona bağlıdır.
İhtiyaca ve bütçeye özel çözüm geliştiriyor musunuz?
Evet. İHA uygulamalarının yanında farklı sektörler için özel makine, test ve simülasyon sistemleri tasarlıyoruz. Mekanik, elektronik, sensör, kontrol ve yazılım kapsamını test hedefleri, ürün gereksinimleri ve bütçeyle birlikte belirliyoruz.
Ürününüzü, doğrulamak istediğiniz davranışları ve proje hedeflerinizi paylaşın. Mekanik yapıdan ölçüm ve yazılım entegrasyonuna kadar ihtiyacınıza ve bütçenize uygun çözümü birlikte tanımlayalım.