
更高效的开发
依据定义的测试剖面评估控制参数、传感器处理方法和软件更新。重复同一场景以比较改动,在外场测试前积累更有力的工程依据。
INFINITE-HIL · 测试与仿真系统
用可测量的数据支撑工程决策。
INFINITE-HIL 设计并制造模块化 HIL 平台、定制测试设备和仿真基础设施,用于控制系统、航电和机电产品的开发与验证。从机械设计到测量仪器和控制软件,每套方案都根据您的产品、测试目标、项目范围和预算进行配置。
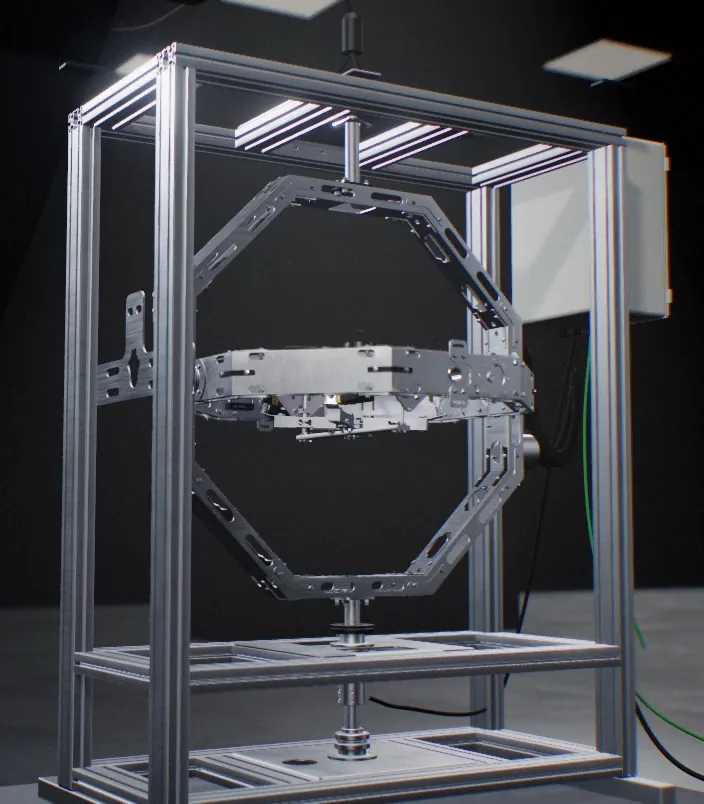
INFINITE-HIL X1 · 三轴 HIL 测试平台
为什么选择 HIL
数学模型可以加快开发;真实硬件则揭示传感器、安装、时序和控制之间的相互作用。HIL 将两者融合到同一测试流程中,以可重复的测量支撑设计决策。
依据定义的测试剖面评估控制参数、传感器处理方法和软件更新。重复同一场景以比较改动,在外场测试前积累更有力的工程依据。
在实际运动下测试飞控、传感器和连接。对比编码器基准与传感器数据,排查纯软件模型中可能无法显现的集成效应。
为研发和质量控制建立定义的运动序列、一致的测量方法和可追溯的记录结果。根据产品需求配置测试范围,以比较不同版本和单台产品。
INFINITE-HIL X1
INFINITE-HIL X1 是一款模块化平台,将真实无人机硬件的受控横滚、俯仰和偏航运动与测量和仿真基础设施相结合。连续旋转、绝对角度反馈和按项目选配的测量仪器,可支持姿态控制开发、系统辨识和质量控制工作。
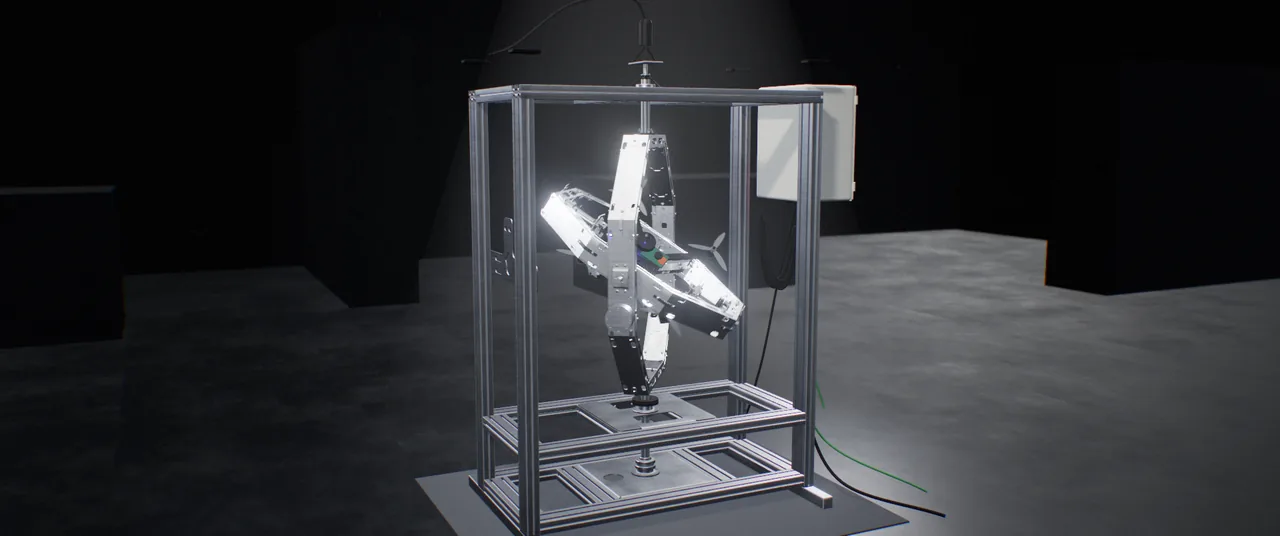
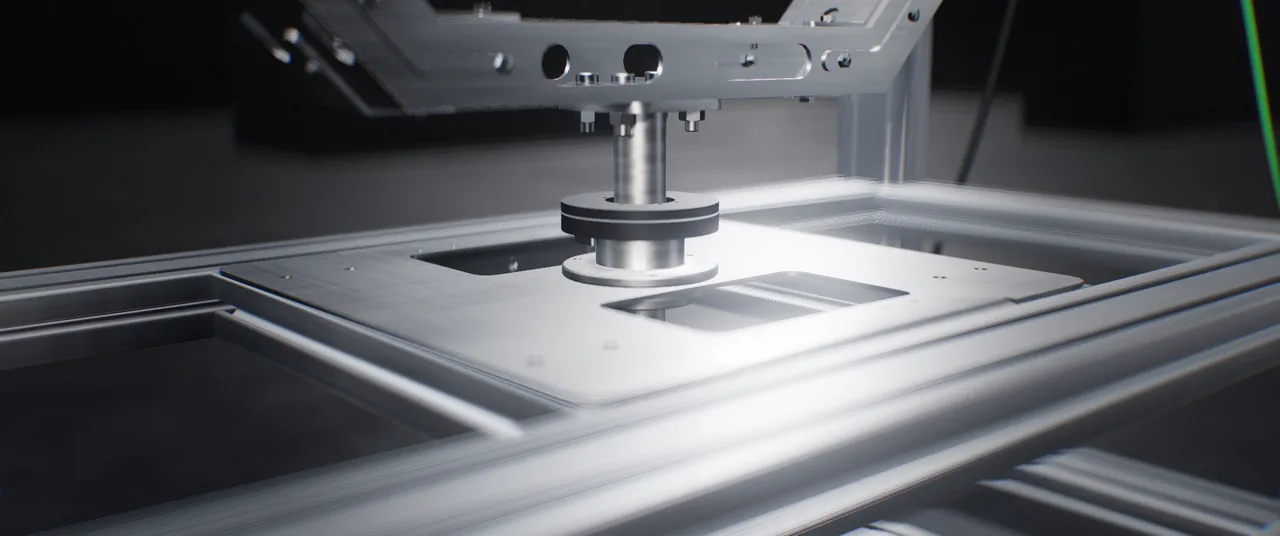
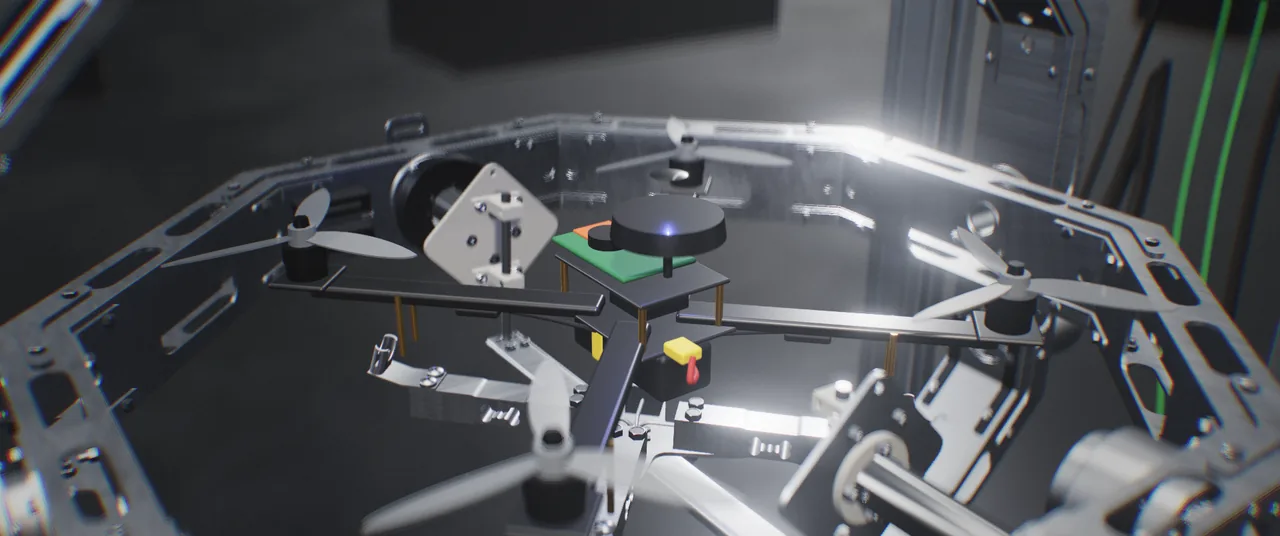
同心结构围绕共同中心产生姿态运动;夹具位置根据飞行器几何形状和重心进行配置。
利用连续偏航旋转,在定义的场景中考察航向变化、磁力计行为和控制响应。
偏航施加俯仰运动剖面,比较不同姿态下的传感器反馈和控制行为。
俯仰同步监测实际横滚运动、角度基准和飞行器遥测。
横滚协调各轴运动,在符合测试目标的运动序列下考察控制和传感器行为。
飞行器通过按其几何形状和测试载荷设计的夹具,固定在横滚轴安装接口上。
浏览器演示
控制各轴、切换测试场景,并通过实时图表查看示意性的系统响应。
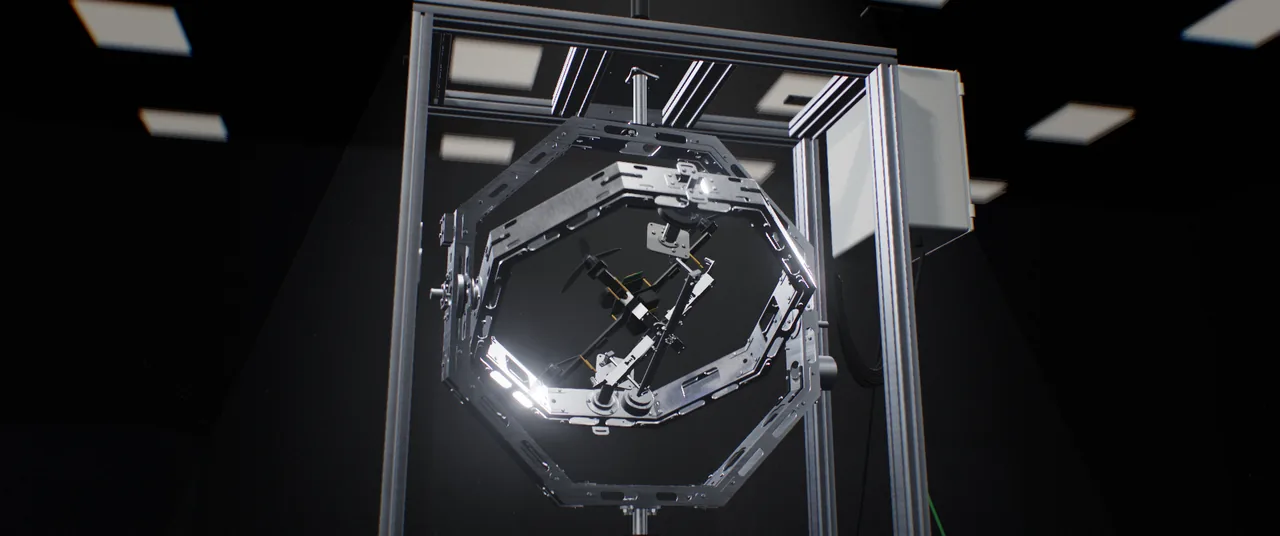
拖动摇杆 · 键盘 WASD + QE · 或连接遥控器(USB 摇杆模式)
X1 交互式仿真 · 示意性系统响应
与用户共同完成的测试
了解不同测试中的平台运动、飞手输入和控制软件。这些示例展示了测试基础设施如何适配真实飞行器和应用场景。
对比
飞行测试、软件仿真和实物测试台各有用途。X1 将真实硬件、受控三轴运动和测量整合到同一实验室流程中。
| 指标 | 飞行测试 | SIL 仿真 | 推力测试台 | 球铰 / 系留测试台 | INFINITE-HIL X1 |
|---|---|---|---|---|---|
| 真实飞控与传感器 | 满足真实硬件 | 不满足仅有模型 | 部分满足 / 取决于配置取决于搭建方式 | 满足可安装硬件 | 满足飞行器 / 主板 / 传感器 |
| 三轴实际姿态运动 | 满足取决于飞行器能力 | 不满足无实际运动 | 部分满足 / 取决于配置固定 / 受限轴 | 部分满足 / 取决于配置角度受限 | 满足受控横滚 / 俯仰 / 偏航 |
| 连续 360° 旋转 | 部分满足 / 取决于配置取决于机动 | 满足虚拟旋转 | 不满足非主要功能 | 部分满足 / 取决于配置受机械 / 线缆限制 | 满足每轴均有滑环 |
| 对飞行器的风险 | 不满足飞行 / 坠毁风险 | 满足无需实体飞行器 | 部分满足 / 取决于配置存在旋转部件风险 | 部分满足 / 取决于配置取决于固定方式 | 满足夹具上的受控测试 |
| 可重复的程序化剖面 | 部分满足 / 取决于配置受天气 / 飞手 / 场地影响 | 满足相同模型 / 输入 | 部分满足 / 取决于配置指令序列有限 | 部分满足 / 取决于配置取决于驱动 / 控制 | 满足程序化运动 / 测试序列 |
| 实测姿态基准 | 部分满足 / 取决于配置机载传感器 / 外部基准 | 满足数值基准 | 部分满足 / 取决于配置需额外测量 | 部分满足 / 取决于配置需额外测量仪器 | 满足绝对式编码器 / IMU |
| 生产质检适用性 | 部分满足 / 取决于配置外场与运行负担大 | 部分满足 / 取决于配置无实物验证 | 部分满足 / 取决于配置电机 / 推力子系统 | 部分满足 / 取决于配置取决于测量 / 自动化 | 满足逐台数据 / 合格判定 |
对勾:满足 · 叉号:不满足 · 短横:部分满足或取决于配置。风险一行中的对勾表示条件更可控,并非零风险。SIL 中的旋转与基准均为虚拟。
技术特性
X1 将连续三轴运动与高分辨率角度反馈和可配置测量仪器相结合。以下数值描述参考配置;飞行器尺寸、载荷、运动剖面和预算需综合评估,以确定合适的系统范围。
以上数值描述 X1 的参考配置。机械包络、夹具、承载能力、轴扭矩、测量仪器和软件范围将根据您的项目需求和预算确定。
常见问题
它是一种实验室基础设施,用于在同一测试流程中评估真实控制硬件、传感器和实际旋转运动。X1 产生横滚、俯仰和偏航运动,测量与仿真层则用于分析控制响应。
软件仿真以数值方式运行控制模型和环境模型。HIL 则将真实控制硬件纳入回路;X1 还提供实际的姿态运动,从而可以在这一物理范围内评估传感器和集成效应。
夹具、机械包络、轴扭矩和测量仪器根据飞行器的几何形状、质量、惯量和测试剖面进行选择。产品数据表给出参考安装方式下旋翼间距最大 600 mm、合适配置下承载最大 25 kg;仅凭这两个数字并不能判断是否适用。
X1 可配置为执行定义的姿态序列、记录传感器数据并逐台评估。自动化程度、数据接口和合格判定逻辑根据客户的生产和质量保证流程确定。
通过滑环传输电源和信号,每个旋转轴都可实现连续 360° 旋转,不受线缆缠绕造成的行程限制。多轴组合运动仍取决于几何形状、运动剖面和所选配置。
是的。除无人机应用外,我们还为不同行业设计定制机械、测试系统和仿真基础设施。机械、电子、传感、控制和软件范围根据测试目标、产品需求和预算共同确定。