
Entwicklung von Regelparametern
Vergleichen Sie die Wirkung von PID- und verwandten Regelparametern auf das physische System unter definierten Orientierungs- und Bewegungsprofilen. Untersuchen Sie verschiedene Einstellungen im selben Szenario.
Lösung · HIL-Tests für Flugregler
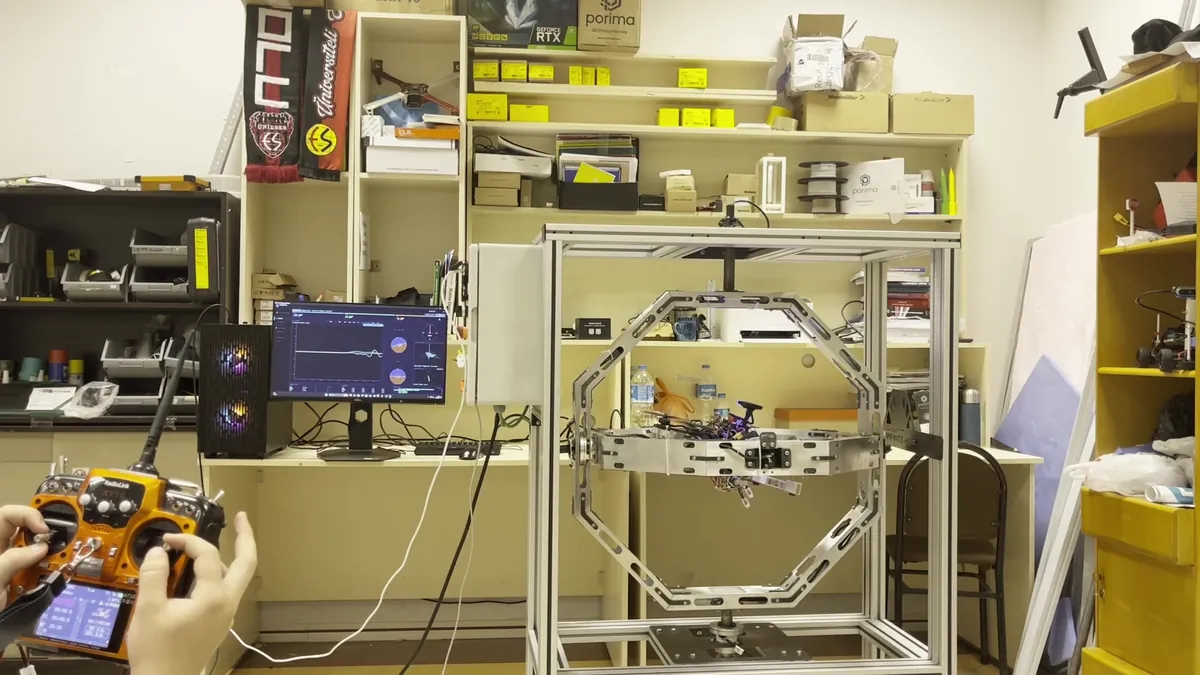
Testen Sie Flugregler, Sensoren und Verbindungen unter kontrollierter Drei-Achsen-Bewegung. INFINITE-HIL X1 verbindet physische Lagebewegung mit Mess-, Regelungs- und Simulationsebenen und bringt Algorithmenentwicklung, Integration und Validierung ins Labor.
Definition
Hardware-in-the-Loop (HIL) ist ein Testansatz, bei dem reale Steuerungshardware im geschlossenen Regelkreis mit einem simulierten System oder einer simulierten Umgebung zusammenwirkt. Die Ausgänge der Hardware beeinflussen das Testmodell, während die Rückmeldung aus Modell oder physischem Prüfstand an die Steuerung zurückgeführt wird. So lässt sich das Softwareverhalten zusammen mit realer Hardware und ihren Schnittstellen bewerten.
Eine Drei-Achsen-Bewegungsplattform verändert zusätzlich die physische Orientierung des UAV. Seine IMU und weitere lagebezogene Sensoren erfahren eine reale Drehbewegung, während weitere vom Test benötigte Dynamiken über Modelle und Datenschnittstellen abgebildet werden. X1 verbindet diese physische Bewegung mit gemessener Winkelreferenz und konfigurierbaren Testszenarien.
Der Testregelkreis
Was Sie testen können
Typische Aufgaben am Flugregler- und Autopilot-Prüfstand – von der PID-Abstimmung über IMU- und Sensorfusionsprüfungen bis zu Regressionstests.
Vergleichen Sie die Wirkung von PID- und verwandten Regelparametern auf das physische System unter definierten Orientierungs- und Bewegungsprofilen. Untersuchen Sie verschiedene Einstellungen im selben Szenario.
Bewerten Sie IMU- und Magnetometerdaten zusammen mit der Drehgeberreferenz. Untersuchen Sie Einbaulage-, Offset- und Kalibriereffekte im Messumfang Ihrer Anwendung.
Konfigurieren Sie Closed-Loop-Szenarien mit anwendungsdefinierten Störmomenteingaben. Bewerten Sie die Regelantwort unter den Bedingungen, die das gewählte Modell und die physische Bewegung abbilden.
Wiederholen Sie dieselbe Testabfolge nach einem Hardware- oder Software-Update. Verfolgen Sie die Wirkung von Änderungen durch den Vergleich von Mess- und Fahrzeugdaten unter gleichen Bedingungen.
Beobachten Sie RC-Eingaben, Plattformbewegung und Fahrzeugantwort gemeinsam. Beziehen Sie die Bedienerinteraktion in den Labortestplan ein, um das Regelverhalten zu bewerten.
Untersuchen Sie die Antwort orientierungsempfindlicher Module und stabilisierter Sensoren unter kontrollierter Bewegung. Passen Sie Montage, Datenschnittstellen und Messumfang an die Produktanforderungen an.
Vergleich
Jeder Ansatz liefert eine andere Art von Nachweis. Ein wirksamer Testplan kombiniert frühe Softwareentwicklung, Bewertung mit realer Hardware und Feldvalidierung.
| Kriterium | SIL | HIL mit X1 | Flugtest |
|---|---|---|---|
| Physische Elemente | Regelungssoftware; Fahrzeug und Sensoren sind Modelle. | Steuerung, Sensoren, Verbindungen und physische Lagebewegung. | Fahrzeug, Umgebung und Flugwechselwirkungen. |
| Modellierter / begrenzter Umfang | Fahrzeugdynamik, Sensoren und Umgebung. | Szenarioabhängige Modelle; Translation und Aerodynamik sind nicht vollständig physisch. | Betriebsbedingungen, die Szenario und Testgelände abdecken. |
| Risiko und Umgebung | Kein physisches Testfahrzeug nötig. | Fahrzeug in einer Vorrichtung; Bewegung und drehende Teile erfordern einen definierten Aufbau. | Flug-, Umwelt- und Betriebsrisiken werden gesteuert. |
| Wiederholbarkeit | Hoch bei gleichem Modell und gleichen Eingaben. | Programmierte Profile und gemessene Winkelreferenz. | Beeinflusst von Wetter, Pilot, Gelände und Fahrzeugzustand. |
| Hardwareeffekte | Physische Sensor- oder Verkabelungseffekte werden nicht direkt gemessen. | Montage-, Offset-, Kalibrier-, Schnittstellen- und Timingeffekte lassen sich untersuchen. | Im Betrieb sichtbar; Ursachen sind schwerer zu isolieren. |
| Typischer Einsatz | Algorithmenentwicklung und modellbasierte Bewertung. | Regelungsabstimmung, Integration, Regression und konfigurierte QC. | Betriebsverhalten und abschließende Feldvalidierung. |
Integration
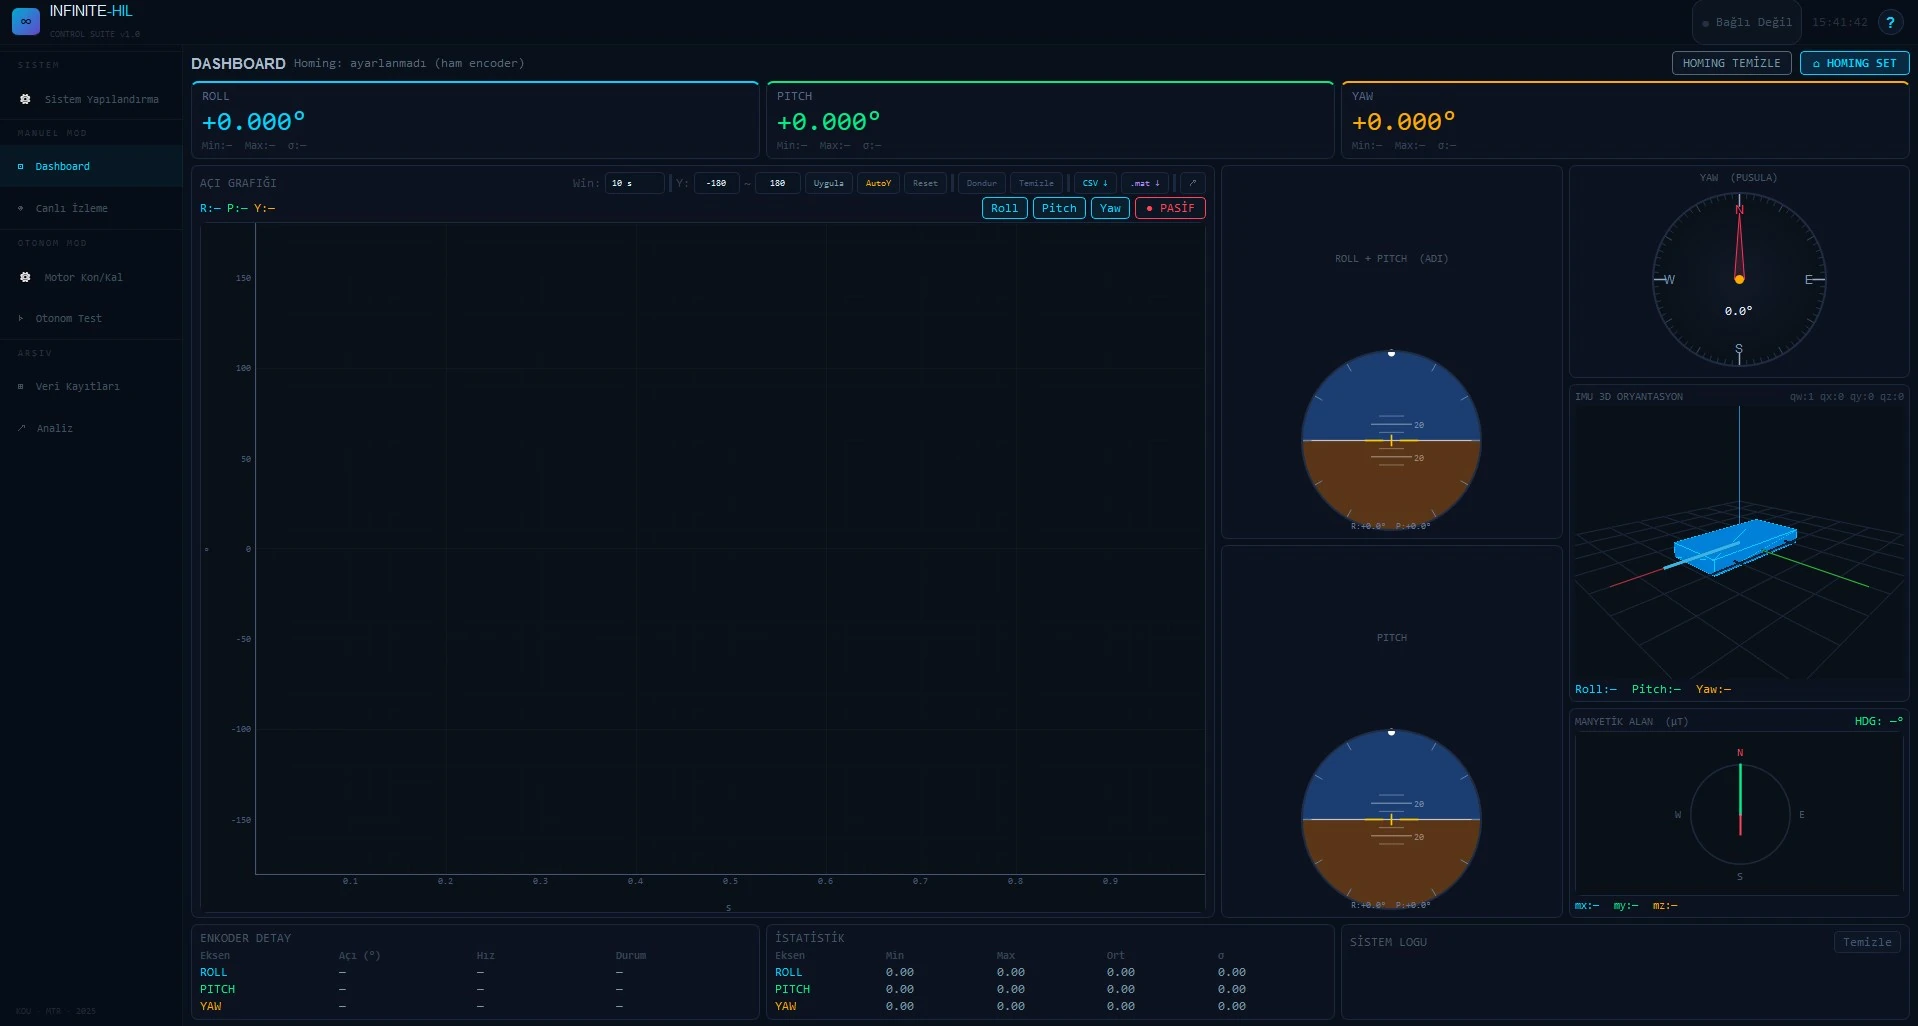
Wir berücksichtigen Ihr bestehendes Testumfeld – vom Flugregler bis zur Analysesoftware. Physische Bewegung, Telemetrie-, Modell- und Aufzeichnungsschnittstellen werden auf Ihre Regelungsarchitektur und Ihre Validierungsziele ausgelegt.
Vergleich
Flugtests, Softwaresimulation und physische Prüfstände dienen unterschiedlichen Zwecken. X1 vereint reale Hardware, kontrollierte Drei-Achsen-Bewegung und Messtechnik in einem Laborablauf.
| Kriterium | Flugtest | SIL-Simulation | Schubprüfstand | Kugelgelenk / Fesselprüfstand | INFINITE-HIL X1 |
|---|---|---|---|---|---|
| Realer Flugregler und reale Sensoren | ErfülltReale Hardware | Nicht erfülltNur Modell | Teilweise / konfigurationsabhängigAufbauabhängig | ErfülltHardware montierbar | ErfülltFahrzeug / Board / Sensoren |
| Physische Lagebewegung in drei Achsen | ErfülltIm Rahmen der Fahrzeugfähigkeit | Nicht erfülltKeine physische Bewegung | Teilweise / konfigurationsabhängigFest / begrenzte Achsen | Teilweise / konfigurationsabhängigBegrenzte Winkel | ErfülltKontrolliert Rollen / Nicken / Gieren |
| Kontinuierliche 360°-Drehung | Teilweise / konfigurationsabhängigManöverabhängig | ErfülltVirtuelle Drehung | Nicht erfülltKeine Kernfunktion | Teilweise / konfigurationsabhängigMechanik- / Kabelgrenzen | ErfülltSchleifring auf jeder Achse |
| Risiko für das Fahrzeug | Nicht erfülltFlug- / Absturzrisiko | ErfülltKein physisches Testfahrzeug | Teilweise / konfigurationsabhängigGefahr durch drehende Teile | Teilweise / konfigurationsabhängigAbhängig von der Fixierung | ErfülltKontrollierter Test in der Vorrichtung |
| Wiederholbare, programmierte Profile | Teilweise / konfigurationsabhängigWetter- / Piloten- / Geländeeinfluss | ErfülltGleiches Modell / gleiche Eingaben | Teilweise / konfigurationsabhängigBegrenzte Befehlsfolgen | Teilweise / konfigurationsabhängigAbhängig von Antrieb / Regelung | ErfülltProgrammierte Bewegung / Testabfolgen |
| Gemessene Lagereferenz | Teilweise / konfigurationsabhängigSensoren / Zusatzreferenz | ErfülltNumerische Referenz | Teilweise / konfigurationsabhängigZusätzliche Messung nötig | Teilweise / konfigurationsabhängigZusätzliche Messtechnik | ErfülltAbsolutwertgeber / IMU |
| Eignung für Produktions-QC | Teilweise / konfigurationsabhängigHoher Feld- / Betriebsaufwand | Teilweise / konfigurationsabhängigKeine physische Prüfung | Teilweise / konfigurationsabhängigMotor- / Schubsubsystem | Teilweise / konfigurationsabhängigMesstechnik / Automatisierung | ErfülltDaten je Einheit / Annahme |
Haken: erfüllt · Kreuz: nicht erfüllt · Strich: teilweise oder konfigurationsabhängig. In der Risikozeile steht der Haken für die kontrolliertere Bedingung, nicht für null Risiko. Bei SIL sind Drehung und Referenz virtuell.
Ihr Testregelkreis
Teilen Sie uns Ihre Flugregelungsarchitektur, Ihr Modell und Ihre Messziele mit, damit wir Integrationsumfang, mechanische Konfiguration und Budget gemeinsam bewerten können.