Was „3-DOF“ bei einem Drohnenprüfstand bedeutet
Ein starrer Körper im Raum hat sechs Freiheitsgrade: drei Translationen (x, y, z) und drei Rotationen (Rollen, Nicken, Gieren). Ein 3-DOF-Prüfstand für UAVs fixiert die Translationen und lässt die drei Rotationen frei – genau die Bewegungen, für die ein Lageregler zuständig ist.
Damit ist ein 3-DOF-Prüfstand der natürliche Ort, um die Lageregelung abzustimmen und zu verifizieren: Das Fahrzeug kann nicken, rollen und drehen wie im Flug, aber es kann nicht wegfliegen, abstürzen oder irgendwo anstoßen.
Bauarten von Drohnenprüfständen
- Schubprüfstände messen Schub und Drehmoment von Motor und Propeller. Unverzichtbar für den Antrieb, aber statisch – keine Lagebewegung.
- Ein- und Zweiachs-Prüfstände (eine Drohne an einer Stange oder einem Scharnier) sind günstig und für einen ersten PID-Regelkreis nützlich, koppeln die Achsen aber künstlich und erfassen weder das Gieren noch Kreuzkopplungen.
- Kugelgelenk- und Fesselprüfstände erlauben 3 Rotationen, aber nur innerhalb von ±20–40° und mit Reibung, die sich mit der Last ändert.
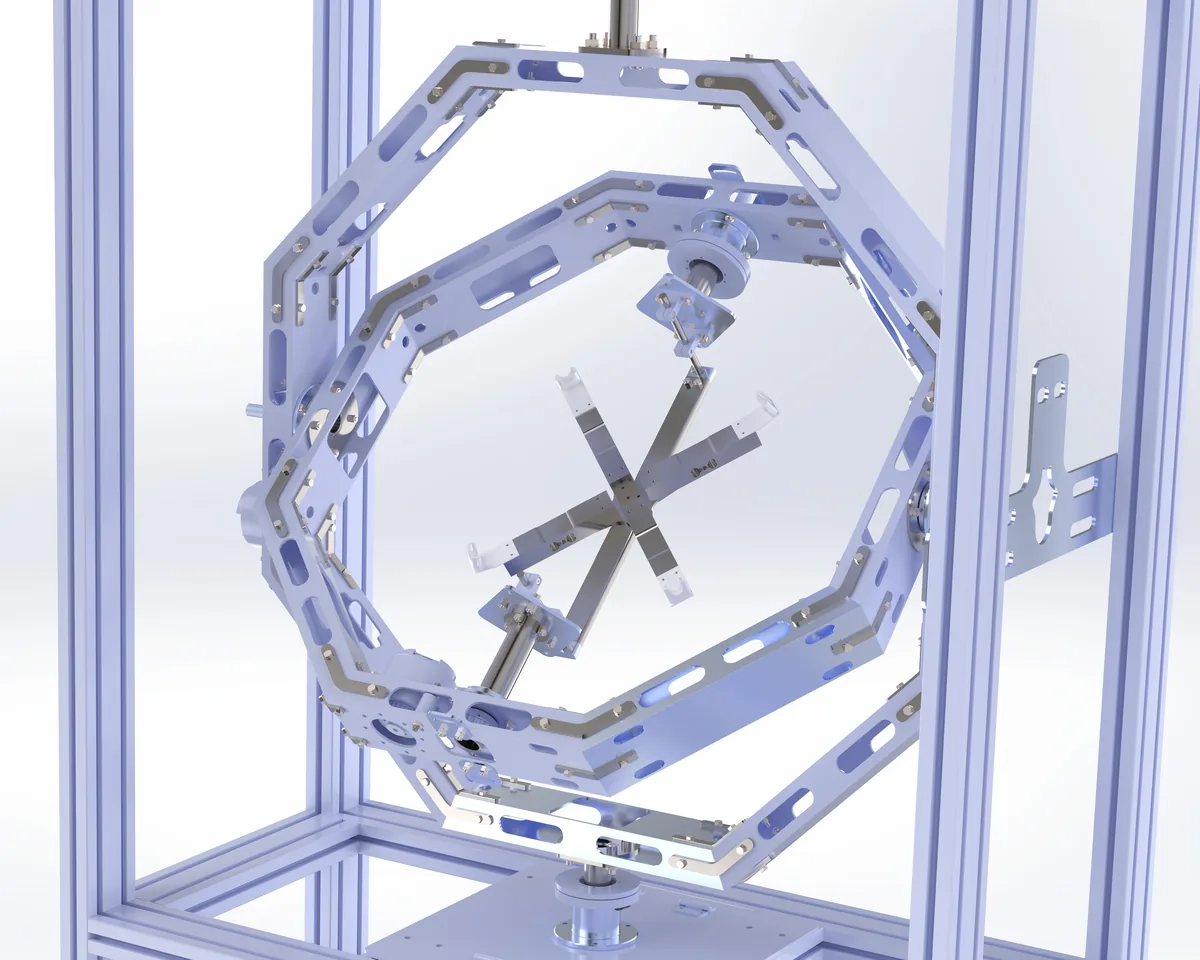
- Verschachtelte Gimbal-Prüfstände (Ringe nach Art eines Kreisels) bieten alle drei Rotationen durch den Fahrzeugmittelpunkt – mit Schleifringen kontinuierlich über 360°. Das ist die Architektur der X1.
- Bewegungssimulatoren und Drehtische sind präzise Werkzeuge für Inertialsensoren und Avionik, aber dafür gebaut, Sensoren und Geräte zu bewegen, nicht ein komplettes UAV zu tragen – und meist teuer und exportkontrolliert.
Worauf es bei einem 3-DOF-Prüfstand ankommt
- Drehzentrum im Schwerpunkt des Fahrzeugs. Andernfalls erzeugt die Schwerkraft ein Moment, das das Fahrzeug im Flug nie spürt.
- Kontinuierliche Drehung. Endanschläge und aufgewickelte Kabel beschränken Ihre Tests auf kleine Winkel. Schleifringe beseitigen beides.
- Geringe und bekannte Reibung und Trägheit. Ringträgheit und Lagerreibung verändern die Dynamik; sie müssen klein sein, gemessen oder aktiv kompensiert werden.
- Eine gemessene Referenz. Encoder an jeder Achse liefern die Ground Truth, mit der Sie die Lageschätzung des Fahrzeugs vergleichen.
- Datensynchronisation. Kommandierte und gemessene Signale brauchen eine gemeinsame Zeitbasis – Millisekunden zählen.
- Sicherheit. Ein Not-Halt, Schutzeinrichtungen und ein gesichertes Fahrzeug – besonders, wenn sich jemals Propeller drehen sollen.
| Kriterium | Flugtest | SIL-Simulation | Schubprüfstand | Kugelgelenk / Fesselprüfstand | INFINITE-HIL X1 |
|---|---|---|---|---|---|
| Realer Flugregler und reale Sensoren | ErfülltReale Hardware | Nicht erfülltNur Modell | Teilweise / konfigurationsabhängigAufbauabhängig | ErfülltHardware montierbar | ErfülltFahrzeug / Board / Sensoren |
| Physische Lagebewegung in drei Achsen | ErfülltIm Rahmen der Fahrzeugfähigkeit | Nicht erfülltKeine physische Bewegung | Teilweise / konfigurationsabhängigFest / begrenzte Achsen | Teilweise / konfigurationsabhängigBegrenzte Winkel | ErfülltKontrolliert Rollen / Nicken / Gieren |
| Kontinuierliche 360°-Drehung | Teilweise / konfigurationsabhängigManöverabhängig | ErfülltVirtuelle Drehung | Nicht erfülltKeine Kernfunktion | Teilweise / konfigurationsabhängigMechanik- / Kabelgrenzen | ErfülltSchleifring auf jeder Achse |
| Risiko für das Fahrzeug | Nicht erfülltFlug- / Absturzrisiko | ErfülltKein physisches Testfahrzeug | Teilweise / konfigurationsabhängigGefahr durch drehende Teile | Teilweise / konfigurationsabhängigAbhängig von der Fixierung | ErfülltKontrollierter Test in der Vorrichtung |
| Wiederholbare, programmierte Profile | Teilweise / konfigurationsabhängigWetter- / Piloten- / Geländeeinfluss | ErfülltGleiches Modell / gleiche Eingaben | Teilweise / konfigurationsabhängigBegrenzte Befehlsfolgen | Teilweise / konfigurationsabhängigAbhängig von Antrieb / Regelung | ErfülltProgrammierte Bewegung / Testabfolgen |
| Gemessene Lagereferenz | Teilweise / konfigurationsabhängigSensoren / Zusatzreferenz | ErfülltNumerische Referenz | Teilweise / konfigurationsabhängigZusätzliche Messung nötig | Teilweise / konfigurationsabhängigZusätzliche Messtechnik | ErfülltAbsolutwertgeber / IMU |
| Eignung für Produktions-QC | Teilweise / konfigurationsabhängigHoher Feld- / Betriebsaufwand | Teilweise / konfigurationsabhängigKeine physische Prüfung | Teilweise / konfigurationsabhängigMotor- / Schubsubsystem | Teilweise / konfigurationsabhängigMesstechnik / Automatisierung | ErfülltDaten je Einheit / Annahme |
Haken: erfüllt · Kreuz: nicht erfüllt · Strich: teilweise oder konfigurationsabhängig. In der Risikozeile steht der Haken für die kontrolliertere Bedingung, nicht für null Risiko. Bei SIL sind Drehung und Referenz virtuell.
Ein Wort zum Gimbal Lock
Jeder verschachtelte Dreiachs-Gimbal hat eine singuläre Stellung, wenn die mittlere Achse ±90° erreicht: Zwei Achsen fluchten, und eine Drehrichtung geht kurzzeitig verloren. Das ist eine Eigenschaft der Geometrie, kein Mangel. Gute Testprofile und Bewegungssteuerungen berücksichtigen sie, und bei den meisten Tests der Lageregelung wird sie konstruktiv vermieden.
Vom Prüfstand zu Hardware-in-the-Loop
Ein passiver Prüfstand lässt das Fahrzeug sich selbst bewegen. Eine motorisch angetriebene 3-DOF-Plattform kann Bewegung auch vorgeben: skriptbasierte Profile für Sensorprüfungen und QC oder die Lage, die ein Fahrzeugmodell aus den Ausgängen des Flugreglers berechnet. Der zweite Fall sind Hardware-in-the-Loop-Tests – echter Flugregler und echte Sensoren im geschlossenen Regelkreis mit einer Simulation.
Drei-Achsen-Tests und Validierung mit X1
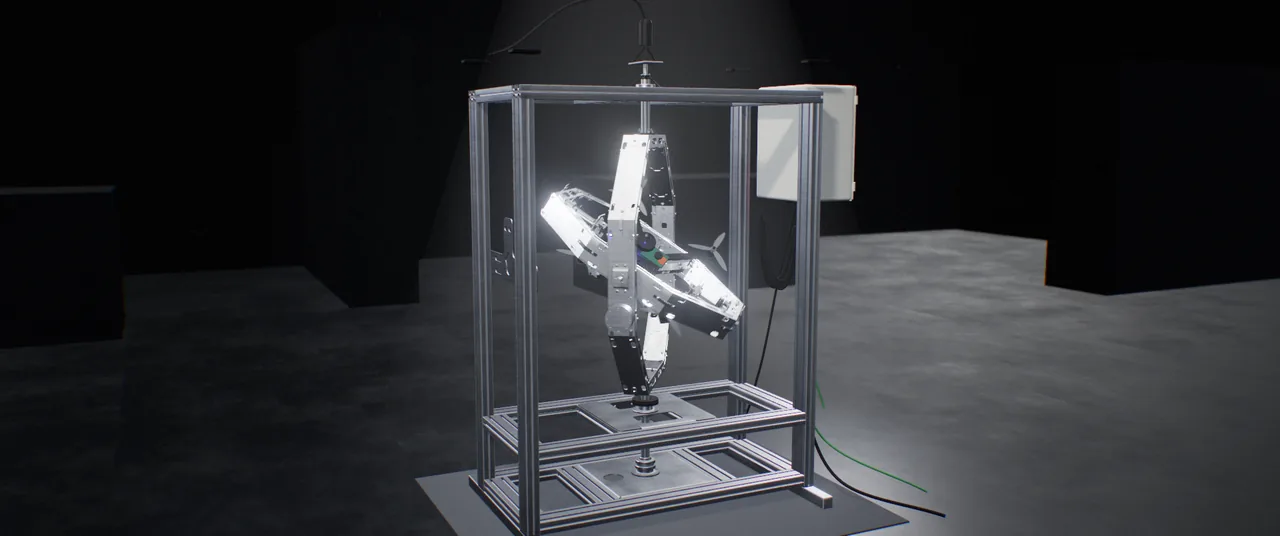
INFINITE-HIL X1 ist eine Drei-Achsen-HIL-Test- und Simulationsplattform zur Bewertung von UAV-Systemen unter kontrollierten Laborbedingungen. Durch die Kombination von Gier-, Nick- und Rollbewegung in einem Aufbau unterstützt sie die Bewertung von Flugregelungshardware und Sensorantwort unter physischer Bewegung.
Mechanische Struktur, Antriebssystem und Softwareintegration lassen sich auf Ihr UAV, Ihre Testszenarien und Ihr Budget abstimmen. Bewegungsleistung und Messmöglichkeiten hängen von der gewählten Konfiguration ab.
- Drei-Achsen-BewegungKontrollierte Lagebewegung um Gier-, Nick- und Rollachse mit wiederholbaren Testszenarien.
- UAV-spezifische MontageAuf den Testaufbau abgestimmte Montage über eine für die UAV-Struktur ausgelegte Rollachsen-Vorrichtung.
- EchtzeitüberwachungGemeinsame Überwachung von Achs- und Sensordaten über die INFINITE-HIL Control Suite.
- Projektspezifische KonfigurationMechanik-, Hardware- und Softwareoptionen passend zum Testumfang.