
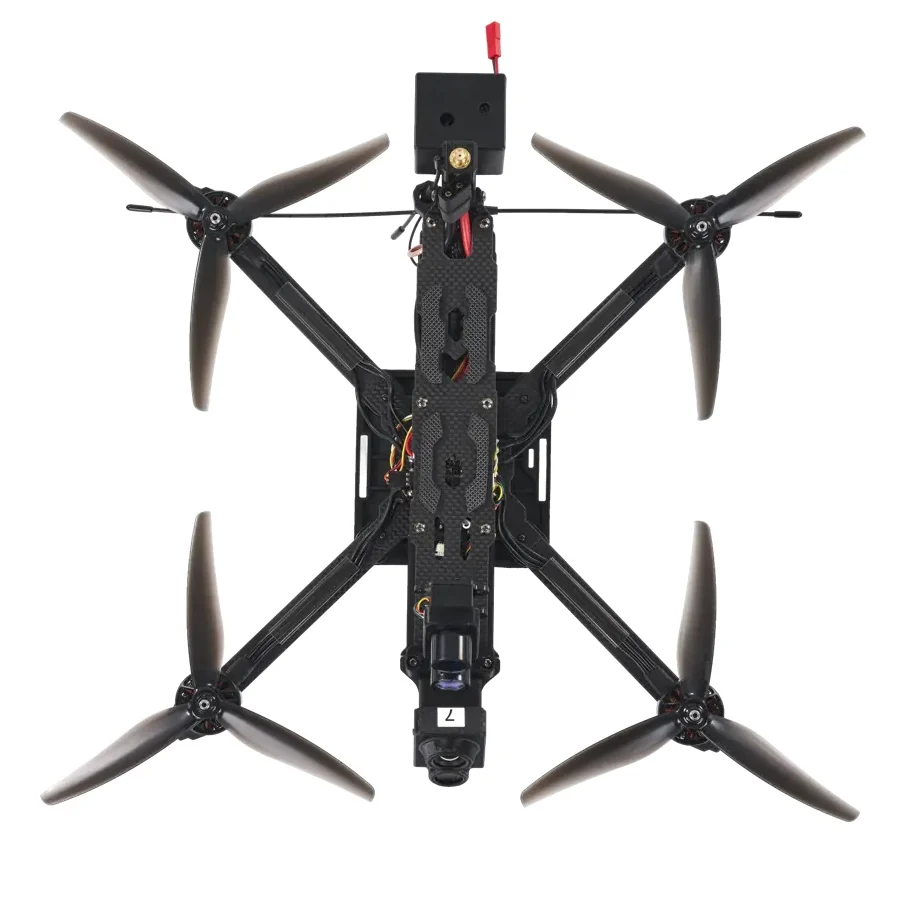
INFINITE-HIL · 无人机姿态控制测试台
多旋翼无人机
在真实飞行器上开发姿态控制。利用受控运动剖面,研究四旋翼及其他多旋翼平台的控制响应、传感器融合和机械集成效应。按飞行器定制的夹具和测量仪器支持在同一场景中比较不同设置或产品版本。
- PID 与控制参数对比
- IMU/磁力计评估
- 版本对比与生产测试剖面
应用
从飞控开发、航电验证到生产质量控制和科学研究,测试基础设施都应围绕被评估的系统来设计。INFINITE-HIL 将真实硬件与受控运动、测量和仿真结合,为不同应用提供可配置的工程解决方案。
飞行器或产品的几何形状、目标物理行为、测量仪器、软件接口和预算将综合评估。除 X1 的三轴架构外,还可按项目为其他行业的需求设计定制测试设备以及航空航天测试与仿真平台。
INFINITE-HIL · 无人机姿态控制测试台
在真实飞行器上开发姿态控制。利用受控运动剖面,研究四旋翼及其他多旋翼平台的控制响应、传感器融合和机械集成效应。按飞行器定制的夹具和测量仪器支持在同一场景中比较不同设置或产品版本。
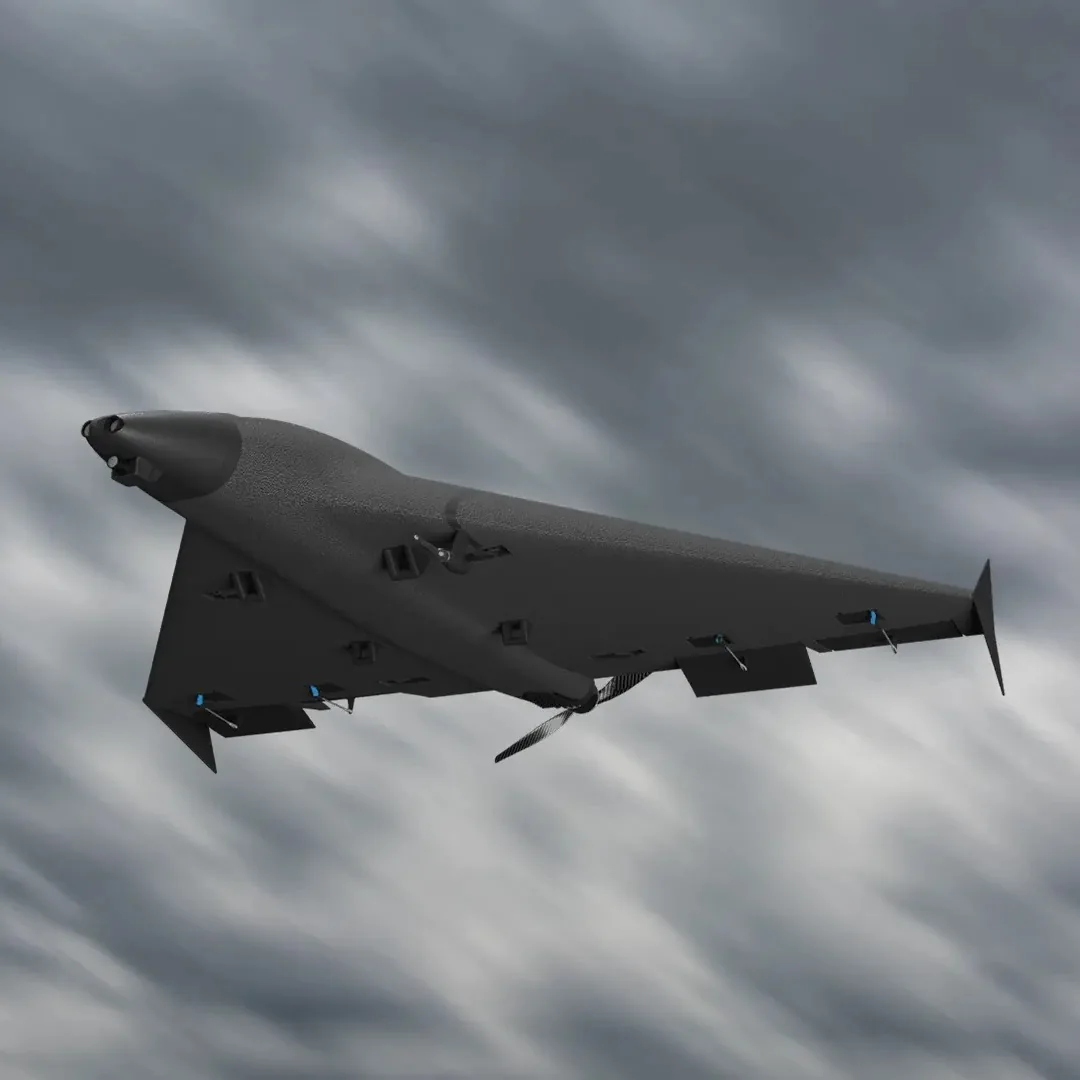
INFINITE-HIL · 固定翼自动驾驶仪 HIL 测试
在实验室中评估固定翼飞行器的航电、自动驾驶仪和姿态控制。飞控、姿态估计和相应的控制接口可与实际姿态运动一同研究。夹具和运动包络根据机翼几何形状、重心和测试目标设计;该范围不同于气动性能测试。
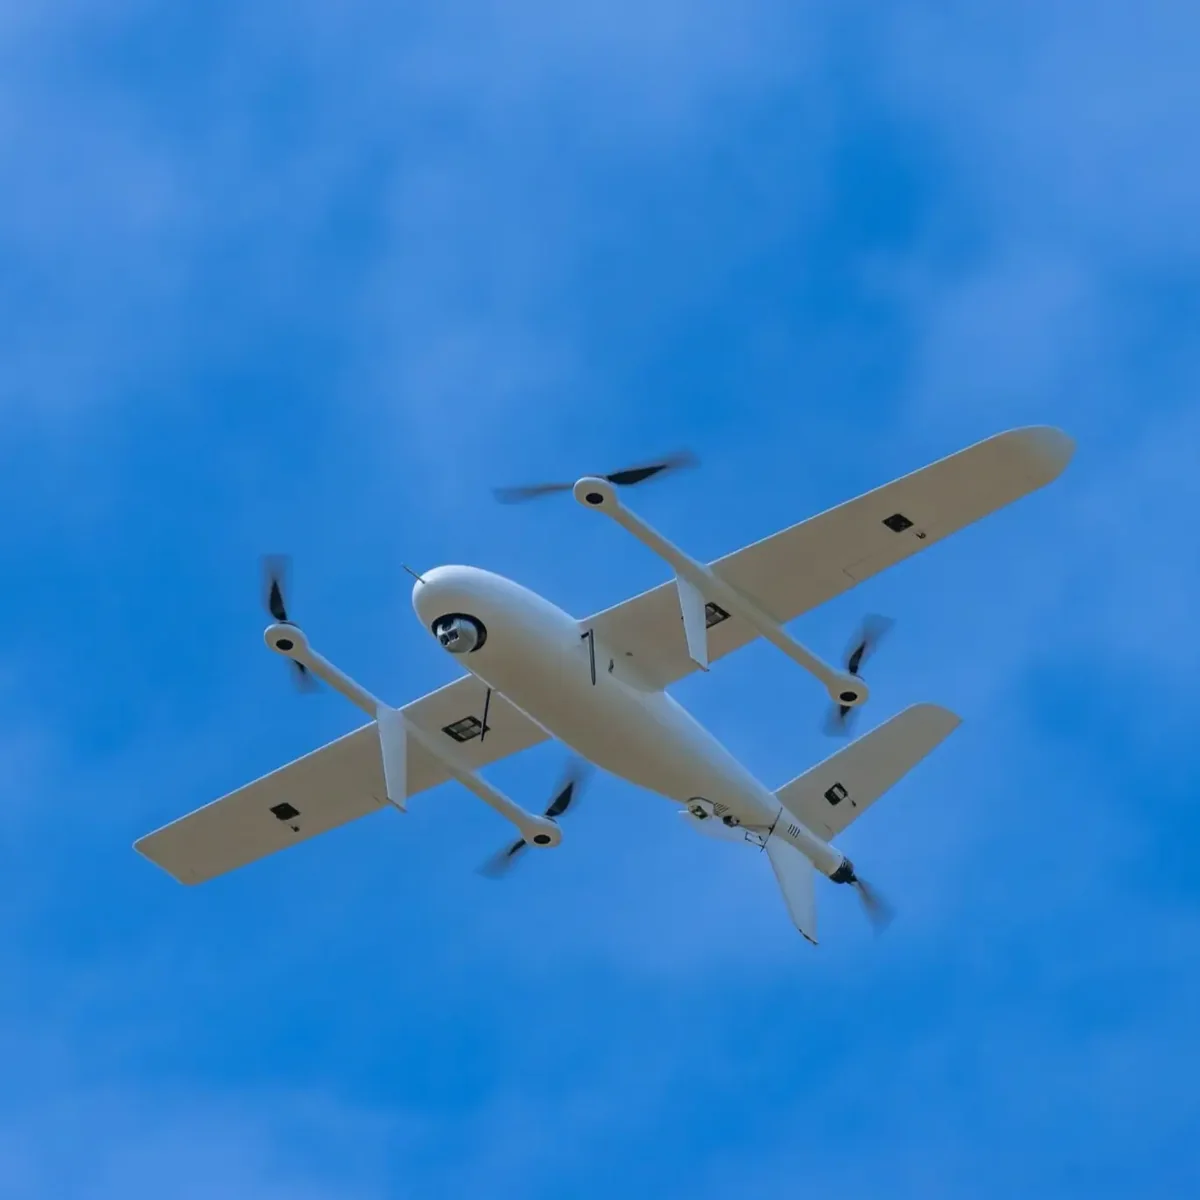
INFINITE-HIL · VTOL 飞控 HIL 测试
在统一的 HIL 测试方法中研究垂直起降与复合翼飞行器多种飞行模式的飞控逻辑。垂直起降与前飞模式的算法、传感器响应和过渡逻辑,可在配置了合适模型和硬件接口的场景中评估。测试范围根据飞行器架构和待验证行为确定。
INFINITE-HIL · 飞控测试台
测量算法与硬件之间的相互作用。借助实际运动、角度基准和协同数据评估主板、传感器和软件更新。可重复的剖面为版本对比和传感器集成研究提供统一基础。
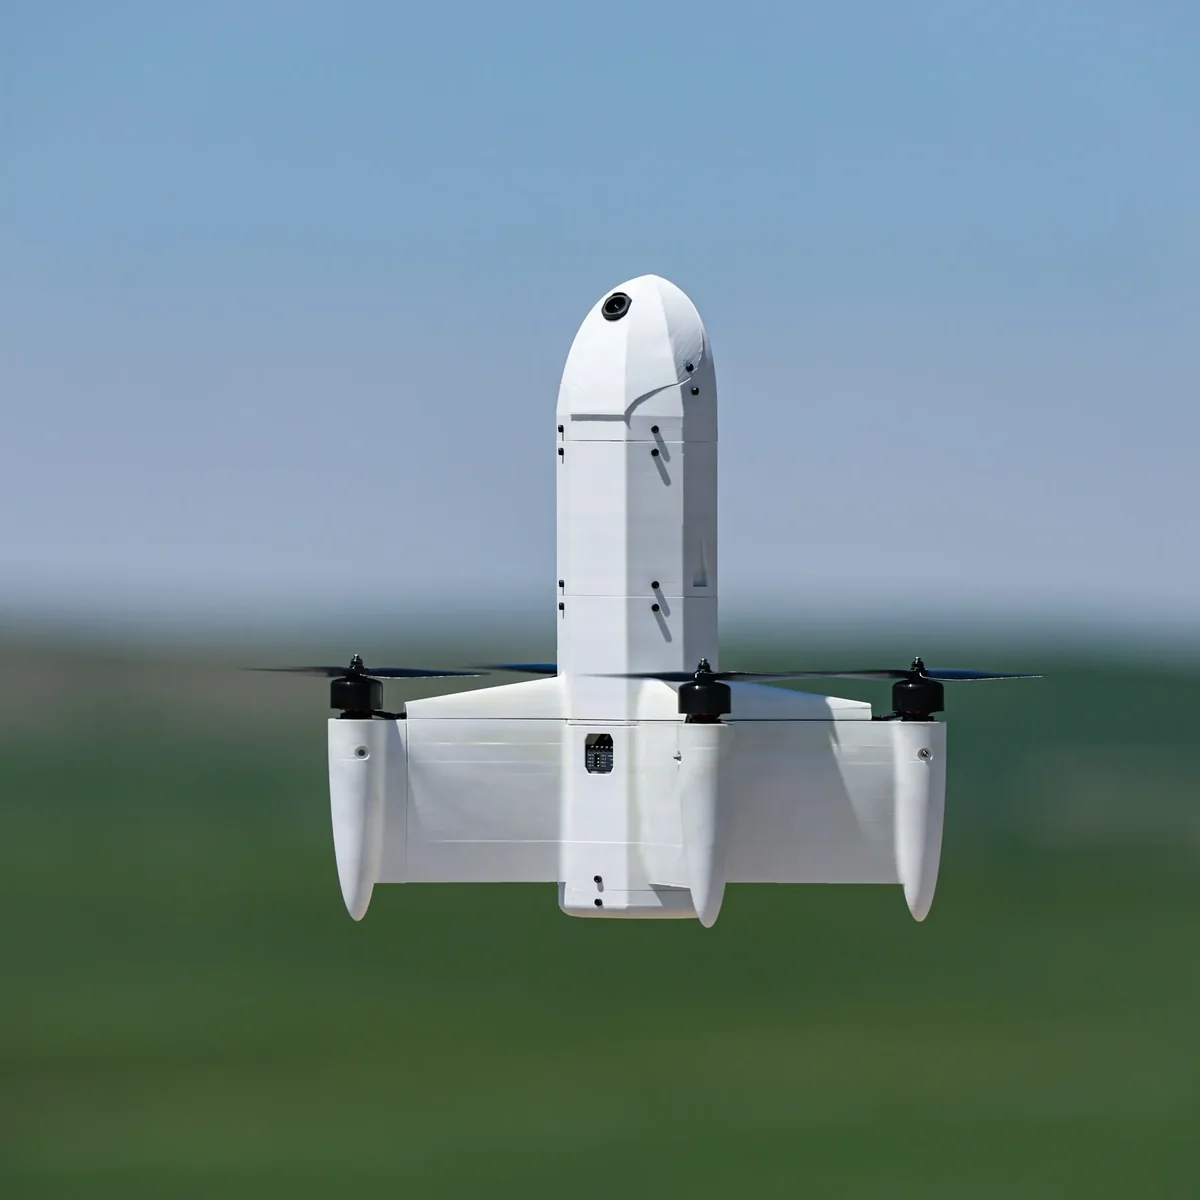
INFINITE-HIL · 定制无人机测试基础设施
面向机构验证流程的可配置基础设施。为自主平台、航电和对姿态敏感的传感器,将控制、测量和测试软件纳入同一工程范围。机械设计和集成根据机构的接口和测试要求进行调整。
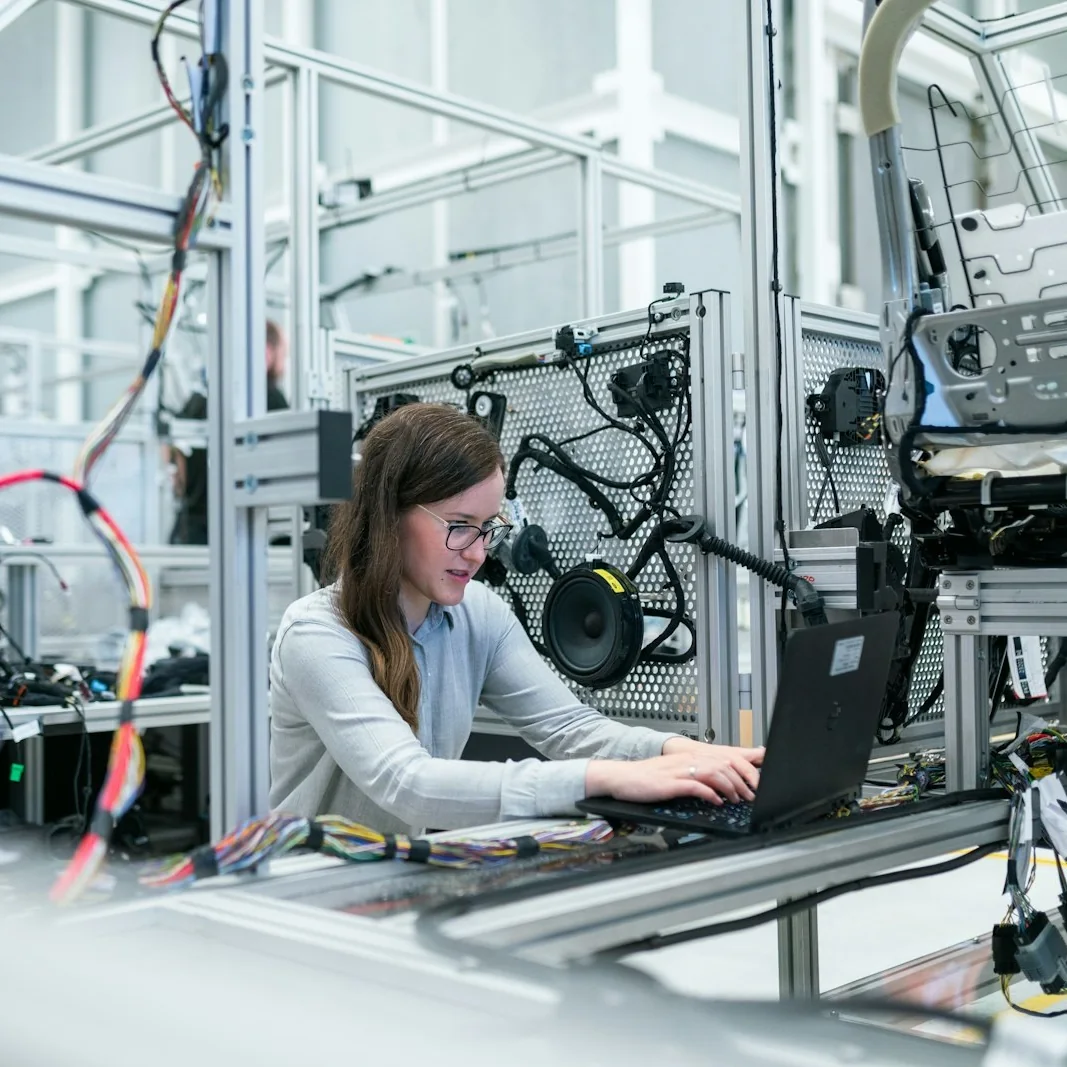
INFINITE-HIL · 控制研究用 3-DOF 平台
用物理实验检验模型。在控制理论、传感器融合和系统辨识研究中结合真实硬件、测量和仿真。模块化方法可根据研究范围和实验室预算选择夹具、传感器和软件。
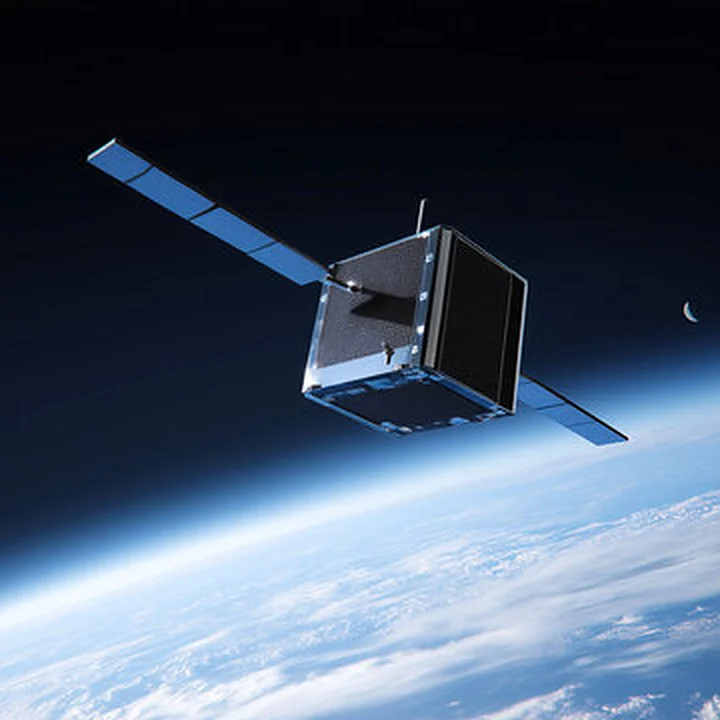
INFINITE-HIL · CubeSat ADCS 研究装置
面向卫星姿态确定与控制研究的可调整方案。通过合适的机械和传感器配置,三轴运动和角度测量可用于 ADCS 实验室工作,例如 CubeSat 姿态控制测试和硬件在环实验。涉及反作用轮、磁环境或任务条件的实验需另行定义;不假定标准 X1 具备航天资质。