
Kontrol parametresi geliştirme
PID ve ilgili kontrol parametrelerinin fiziksel sistem üzerindeki etkisini tanımlı yönelim ve hareket profillerinde karşılaştırın. Aynı senaryoda farklı ayarların yanıtını inceleyin.
Çözüm · Uçuş kontrol kartı HIL testi
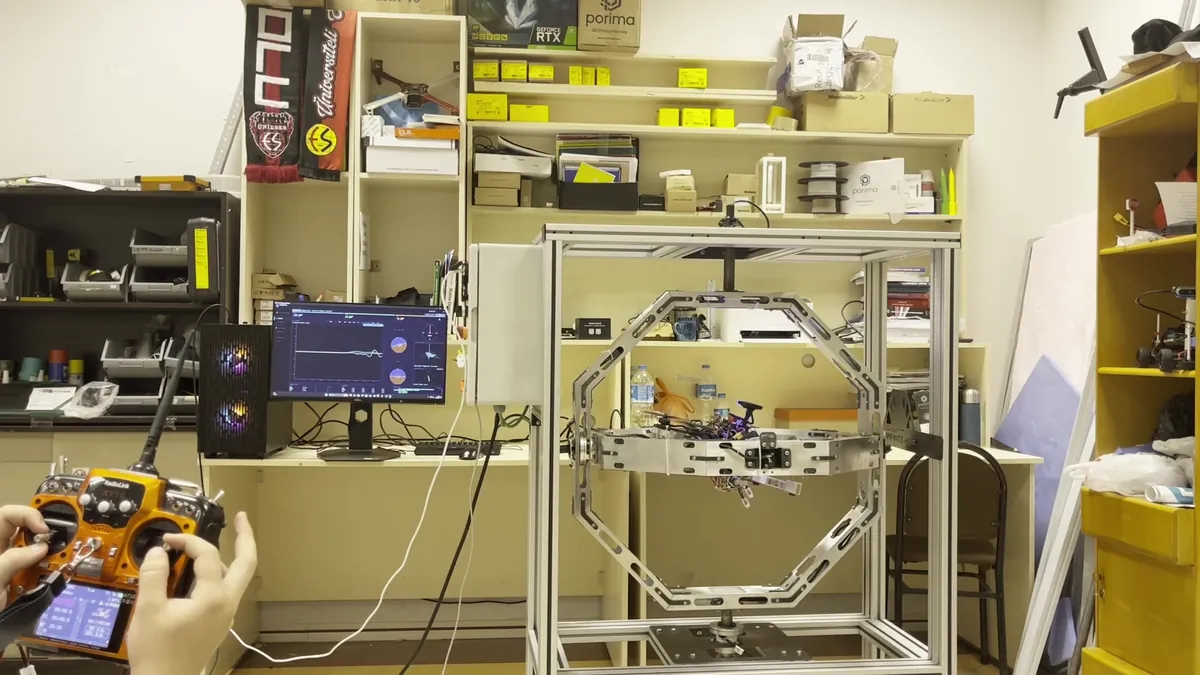
Uçuş kontrol kartınızı, sensörlerinizi ve bağlantılarınızı kontrollü üç eksenli hareket altında test edin. INFINITE-HIL X1; fiziksel tutum hareketini ölçüm, kontrol ve simülasyon katmanlarıyla birleştirerek algoritma geliştirme, entegrasyon ve doğrulama çalışmalarını laboratuvara taşır.
Tanım
Hardware-in-the-Loop (HIL), gerçek kontrol donanımının simüle edilen sistem veya çevreyle kapalı çevrim etkileşim içinde çalıştırıldığı bir test yaklaşımıdır. Donanımdan alınan çıktılar test modelini etkiler; model veya fiziksel düzenek tarafından üretilen geri bildirim yeniden kontrol sistemine iletilir. Böylece yazılımın davranışı, gerçek donanım ve arayüzleriyle birlikte değerlendirilebilir.
Üç eksenli bir hareket platformunda İHA’nın kendisi de fiziksel olarak yönlendirilir. IMU ve diğer tutumla ilişkili sensörler gerçek dönel harekete maruz kalırken, testin ihtiyaç duyduğu diğer dinamikler model ve veri arayüzleriyle ele alınır. X1’in katkısı, fiziksel hareketi ölçülen açısal referans ve yapılandırılabilir test senaryolarıyla aynı çalışma ortamında buluşturmasıdır.
Test döngüsü
Neleri test edebilirsiniz
PID ayarından IMU ve sensör füzyonu kontrollerine, regresyon testlerine kadar uçuş kontrol kartı ve otopilot test düzeneğindeki tipik çalışmalar.
PID ve ilgili kontrol parametrelerinin fiziksel sistem üzerindeki etkisini tanımlı yönelim ve hareket profillerinde karşılaştırın. Aynı senaryoda farklı ayarların yanıtını inceleyin.
IMU ve manyetometre verilerini enkoder referansıyla birlikte değerlendirin. Montaj yönelimi, ofset ve kalibrasyon etkilerini uygulamanızın ölçüm kapsamı içinde araştırın.
Kapalı çevrim senaryolarını uygulamaya göre tanımlanan bozucu tork girdileriyle yapılandırın. Kontrol tepkisini, seçilen model ve fiziksel hareketin kapsadığı koşullarda değerlendirin.
Donanım veya yazılım güncellemesinden sonra aynı test dizisini yeniden uygulayın. Ölçüm ve araç verilerini ortak koşullar altında karşılaştırarak değişikliklerin etkisini izleyin.
Kumanda girdisini, platform hareketini ve araç tepkisini birlikte gözlemleyin. Operatör etkileşimini laboratuvar test planına dahil ederek kontrol davranışını inceleyin.
Yönelime duyarlı modüllerin ve stabilize sensörlerin tepkisini kontrollü hareket altında inceleyin. Montaj, veri arayüzü ve ölçüm kapsamını ilgili ürünün gereksinimlerine göre uyarlayın.
Karşılaştırma
Her yaklaşım farklı türde kanıt üretir. Uygun test planı, erken yazılım geliştirmeden gerçek donanım değerlendirmesine ve saha doğrulamasına uzanan bu yöntemleri birlikte ele alır.
| Kriter | SIL | X1 ile HIL | Uçuş testi |
|---|---|---|---|
| Gerçek olan | Kontrol yazılımı; araç ve sensörler modeldir. | Kontrol kartı, sensörler, bağlantılar ve fiziksel tutum hareketi. | Araç, çevre ve uçuş etkileşimi. |
| Modellenen / sınırlandırılan | Araç dinamiği, sensörler ve çevre. | Senaryoya bağlı çevre/dinamik modeller; öteleme ve aerodinamiğin tamamı fiziksel değildir. | Senaryo ve test sahasının kapsadığı operasyon koşulları. |
| Risk ve test ortamı | Fiziksel test aracı gerekmez. | Fikstüre bağlı araç; hareket ve döner elemanlar için test düzeni gerekir. | Uçuş, çevre ve operasyon riskleri yönetilir. |
| Tekrarlanabilirlik | Aynı model ve girdilerle yüksek. | Programlı profiller ve ölçülen açısal referansla karşılaştırma. | Hava, pilot, saha ve araç koşullarından etkilenir. |
| Donanım sorunları | Gerçek sensör/bağlantı etkilerini doğrudan ölçmez. | Montaj, ofset, kalibrasyon, arayüz ve zamanlama etkileri incelenebilir. | Gerçek kullanımda görülür; kaynağını ayırmak daha zor olabilir. |
| Tipik kullanım | Algoritma geliştirme ve model tabanlı ön değerlendirme. | Kontrol ayarı, entegrasyon, regresyon ve yapılandırılmış QC. | Operasyonel davranış ve nihai saha doğrulaması. |
Entegrasyon
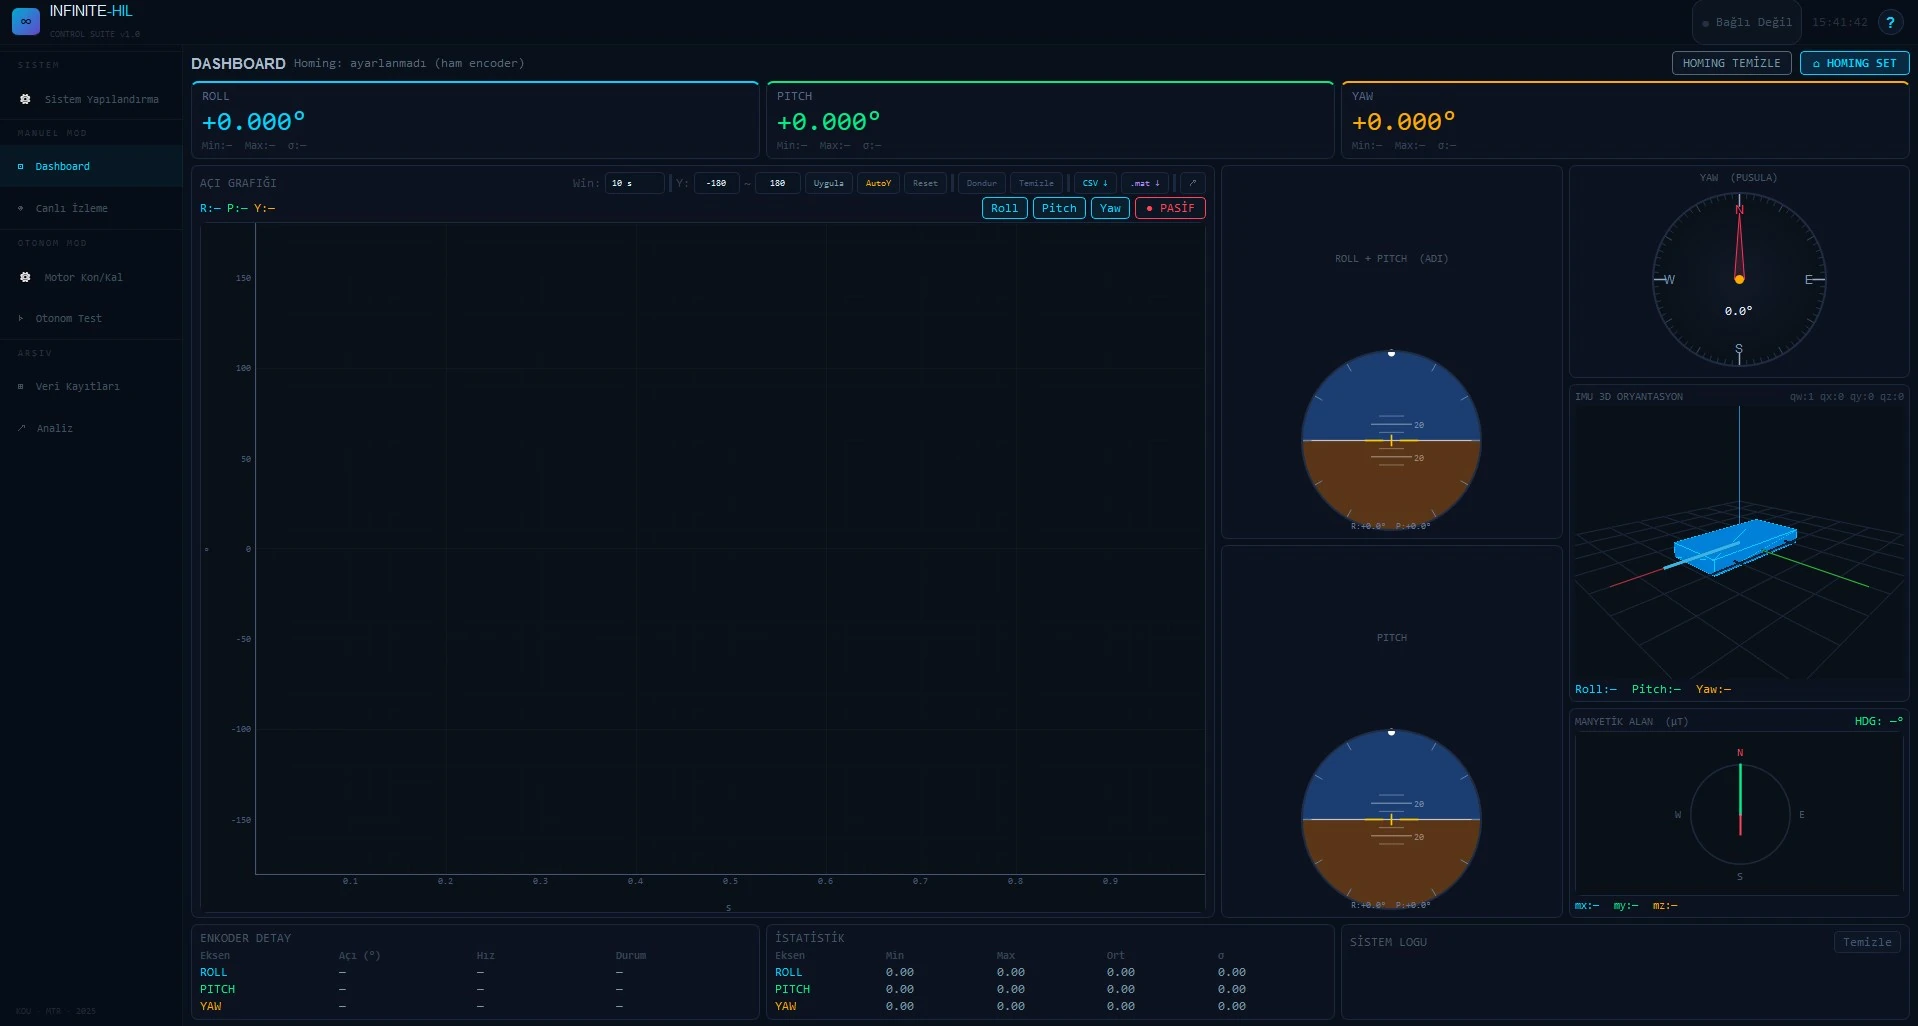
Uçuş kontrol kartından analiz yazılımına kadar mevcut test ekosisteminizi birlikte ele alıyoruz. Fiziksel hareket, telemetri, model ve kayıt arayüzleri; kontrol mimarinize ve doğrulama hedeflerinize göre yapılandırılır.
Karşılaştırma
Uçuş testi, yazılım simülasyonu ve fiziksel test düzenekleri farklı ihtiyaçlara cevap verir. X1; gerçek donanımı, kontrollü üç eksenli hareketi ve ölçüm altyapısını aynı laboratuvar sürecinde bir araya getirir.
| Kriter | Uçuş testi | SIL simülasyonu | İtki test standı | Küresel mafsal / bağlı düzenek | INFINITE-HIL X1 |
|---|---|---|---|---|---|
| Gerçek uçuş kontrol kartı ve sensörler | KarşılanırGerçek donanım | KarşılanmazYalnız model | Kısmen / konfigürasyona bağlıDüzeneğe bağlı | KarşılanırDonanım bağlanabilir | KarşılanırAraç / kart / sensörler |
| Üç eksende gerçek tutum hareketi | KarşılanırAraç kabiliyetine bağlı | KarşılanmazFiziksel hareket yok | Kısmen / konfigürasyona bağlıSabit / sınırlı eksen | Kısmen / konfigürasyona bağlıSınırlı açılar | KarşılanırKontrollü roll / pitch / yaw |
| Kesintisiz 360° dönüş | Kısmen / konfigürasyona bağlıManevraya bağlı | KarşılanırSanal dönüş | KarşılanmazTemel işlev değil | Kısmen / konfigürasyona bağlıMekanik / kablo sınırı | KarşılanırHer eksende slip-ring |
| Araca yönelik risk | KarşılanmazUçuş / çarpışma riski | KarşılanırFiziksel test aracı yok | Kısmen / konfigürasyona bağlıDönen eleman riski | Kısmen / konfigürasyona bağlıSabitlemeye bağlı | KarşılanırFikstürle kontrollü test |
| Tekrarlanabilir, programlı profiller | Kısmen / konfigürasyona bağlıHava / pilot / saha etkisi | KarşılanırAynı model / girdi | Kısmen / konfigürasyona bağlıSınırlı komut dizisi | Kısmen / konfigürasyona bağlıAktüatör / kontrole bağlı | KarşılanırProgramlı hareket / test dizisi |
| Ölçülen tutum referansı | Kısmen / konfigürasyona bağlıSensör / ek referans | KarşılanırSayısal referans | Kısmen / konfigürasyona bağlıEk ölçüme bağlı | Kısmen / konfigürasyona bağlıEk ölçüm donanımı | KarşılanırMutlak enkoder / IMU |
| Üretim kalite kontrolüne uygunluk | Kısmen / konfigürasyona bağlıSaha / operasyon yükü | Kısmen / konfigürasyona bağlıFiziksel doğrulama yok | Kısmen / konfigürasyona bağlıMotor / itki alt sistemi | Kısmen / konfigürasyona bağlıÖlçüm / otomasyon | KarşılanırBirim bazlı veri / kabul |
Tik: karşılanır · çarpı: karşılanmaz · çizgi: kısmi veya konfigürasyona bağlı. Risk satırında tik, “risk yok” değil daha kontrollü koşul anlamına gelir. SIL’de dönüş ve referans sanaldır.
Test döngünüz
Uçuş kontrol altyapınızı, modelinizi ve ölçüm hedeflerinizi paylaşın; entegrasyon kapsamını, mekanik konfigürasyonu ve bütçeyi birlikte değerlendirelim.