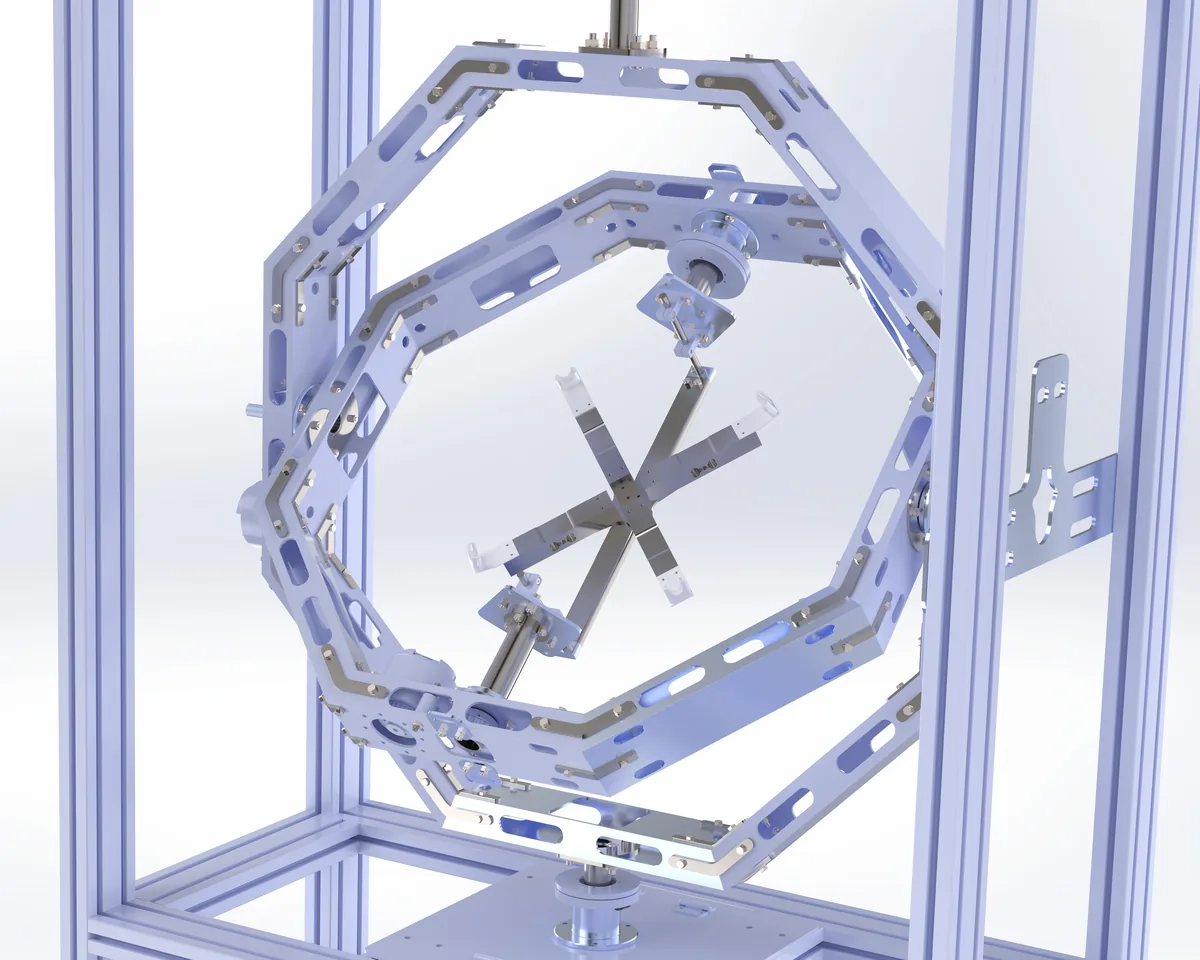
Dron test düzeneği için “3-DOF” ne demek
Uzaydaki rijit bir cismin altı serbestlik derecesi vardır: üç öteleme (x, y, z) ve üç dönme (roll, pitch, yaw). 3 eksenli İHA test düzeneği ötelemeleri sabitler, üç dönmeyi serbest bırakır — tam olarak bir tutum kontrolcüsünün sorumlu olduğu hareketleri.
Bu yüzden 3 eksenli düzenek, tutum kontrolünü ayarlamak ve doğrulamak için doğal yerdir: araç uçuştaki gibi yunuslama, yatış ve dönüş yapabilir, ama uçup gidemez, düşemez, hiçbir şeye çarpamaz.
Dron test düzeneği türleri
- İtki standları motor ve pervane itkisini ve torkunu ölçer. İtki sistemi için vazgeçilmezdir ama statiktir — tutum hareketi yoktur.
- Tek ve iki eksenli düzenekler (çubuk ya da menteşe üzerinde dron) ucuzdur ve ilk PID döngüsü için faydalıdır; ancak eksenleri yapay olarak bağlar, yaw’ı ve çapraz etkileşimi kaçırır.
- Bilyeli mafsal ve ip düzenekleri üç dönmeye izin verir; ama yalnızca ±20–40° içinde ve yükle değişen sürtünmeyle.
- İç içe gimbal düzenekleri (jiroskop tipi halkalar) üç dönmeyi aracın merkezinden verir — slip-ring’lerle 360° kesintisiz. X1 mimarisi budur.
- Hareket simülatörleri ve hız tablaları ataletsel sensörler ve aviyonik için hassas araçlardır; ancak eksiksiz bir İHA’yı değil, sensör ve kutuları taşımak için yapılır — genellikle pahalıdır ve ihracat kontrolüne tabidir.
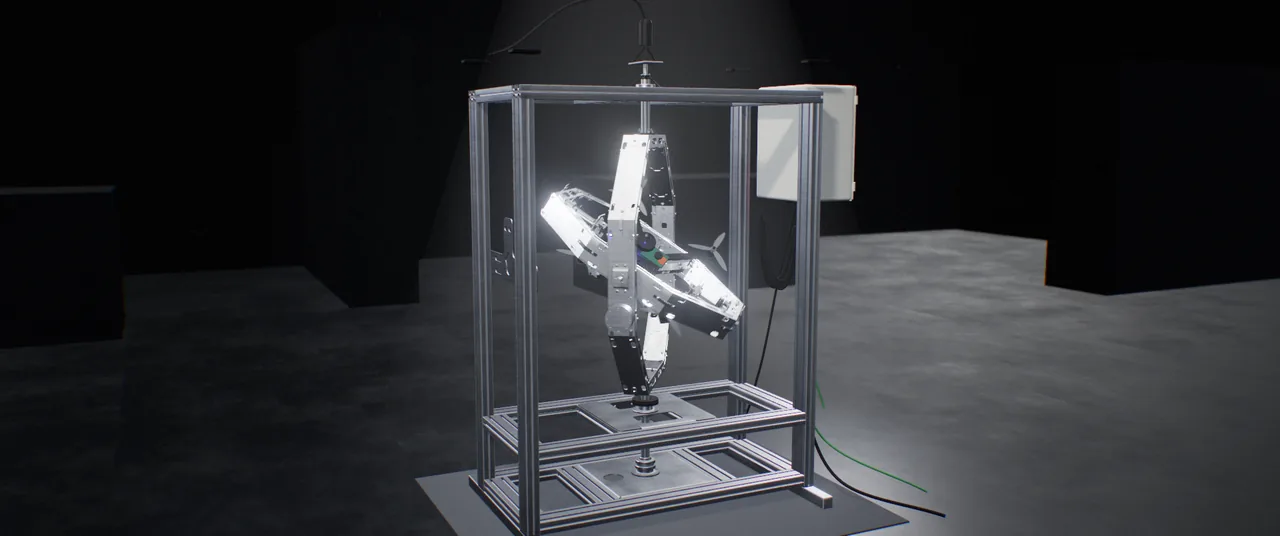
3 eksenli test düzeneğinde nelere bakmalı
- Dönme merkezi aracın kütle merkezinde olmalı. Aksi halde yerçekimi, aracın uçuşta hiç hissetmediği bir tork ekler.
- Kesintisiz dönüş. Mekanik stoplar ve kablo sarılması testleri küçük açılarla sınırlar. Slip-ring’ler ikisini de ortadan kaldırır.
- Düşük ve bilinen sürtünme ve atalet. Halka ataleti ve yatak sürtünmesi dinamiği değiştirir; küçük, ölçülmüş ya da aktif olarak telafi edilmiş olmalıdır.
- Ölçülen referans. Her eksendeki enkoderler, aracın kendi tutum kestirimiyle karşılaştıracağınız gerçek değeri verir.
- Veri senkronizasyonu. Komut edilen ve ölçülen sinyaller ortak bir zaman tabanına ihtiyaç duyar — milisaniyeler önemlidir.
- Güvenlik. Acil stop, koruma ve sabitlenmiş araç — özellikle pervaneler bir gün dönecekse.
| Kriter | Uçuş testi | SIL simülasyonu | İtki test standı | Küresel mafsal / bağlı düzenek | INFINITE-HIL X1 |
|---|---|---|---|---|---|
| Gerçek uçuş kontrol kartı ve sensörler | KarşılanırGerçek donanım | KarşılanmazYalnız model | Kısmen / konfigürasyona bağlıDüzeneğe bağlı | KarşılanırDonanım bağlanabilir | KarşılanırAraç / kart / sensörler |
| Üç eksende gerçek tutum hareketi | KarşılanırAraç kabiliyetine bağlı | KarşılanmazFiziksel hareket yok | Kısmen / konfigürasyona bağlıSabit / sınırlı eksen | Kısmen / konfigürasyona bağlıSınırlı açılar | KarşılanırKontrollü roll / pitch / yaw |
| Kesintisiz 360° dönüş | Kısmen / konfigürasyona bağlıManevraya bağlı | KarşılanırSanal dönüş | KarşılanmazTemel işlev değil | Kısmen / konfigürasyona bağlıMekanik / kablo sınırı | KarşılanırHer eksende slip-ring |
| Araca yönelik risk | KarşılanmazUçuş / çarpışma riski | KarşılanırFiziksel test aracı yok | Kısmen / konfigürasyona bağlıDönen eleman riski | Kısmen / konfigürasyona bağlıSabitlemeye bağlı | KarşılanırFikstürle kontrollü test |
| Tekrarlanabilir, programlı profiller | Kısmen / konfigürasyona bağlıHava / pilot / saha etkisi | KarşılanırAynı model / girdi | Kısmen / konfigürasyona bağlıSınırlı komut dizisi | Kısmen / konfigürasyona bağlıAktüatör / kontrole bağlı | KarşılanırProgramlı hareket / test dizisi |
| Ölçülen tutum referansı | Kısmen / konfigürasyona bağlıSensör / ek referans | KarşılanırSayısal referans | Kısmen / konfigürasyona bağlıEk ölçüme bağlı | Kısmen / konfigürasyona bağlıEk ölçüm donanımı | KarşılanırMutlak enkoder / IMU |
| Üretim kalite kontrolüne uygunluk | Kısmen / konfigürasyona bağlıSaha / operasyon yükü | Kısmen / konfigürasyona bağlıFiziksel doğrulama yok | Kısmen / konfigürasyona bağlıMotor / itki alt sistemi | Kısmen / konfigürasyona bağlıÖlçüm / otomasyon | KarşılanırBirim bazlı veri / kabul |
Tik: karşılanır · çarpı: karşılanmaz · çizgi: kısmi veya konfigürasyona bağlı. Risk satırında tik, “risk yok” değil daha kontrollü koşul anlamına gelir. SIL’de dönüş ve referans sanaldır.
Gimbal kilidi hakkında
İç içe her üç eksenli gimbalde orta eksen ±90°’ye ulaştığında tekil bir konfigürasyon oluşur: iki eksen hizalanır ve bir dönme yönü anlık olarak kaybolur. Bu bir kusur değil, geometrinin özelliğidir. İyi test profilleri ve hareket kontrolcüleri bunu hesaba katar; çoğu tutum kontrol testinde tasarım gereği kaçınılır.
Test düzeneğinden donanım-döngüye
Pasif bir düzenek aracın kendini hareket ettirmesine izin verir. Motorlu 3 eksenli bir platform ise hareketi dayatabilir: sensör kontrolleri ve QC için betikli profiller ya da uçuş kontrol kartının çıkışlarından bir araç modelinin hesapladığı tutum. İkinci durum donanım-döngüde testtir — gerçek uçuş kontrol kartı ve sensörler simülasyonla kapalı döngüde.
X1 ile üç eksenli test ve doğrulama
INFINITE-HIL X1, İHA sistemlerini kontrollü laboratuvar koşullarında değerlendirmek için geliştirilen üç eksenli bir HIL test ve simülasyon platformudur. Yaw, pitch ve roll hareketlerini aynı düzenekte birleştirerek uçuş kontrol donanımı ve sensörlerin fiziksel hareket altındaki tepkilerinin incelenmesini destekler.
Mekanik yapı, tahrik sistemi ve yazılım entegrasyonu; İHA’nızın özelliklerine, test senaryolarınıza ve bütçenize göre yapılandırılabilir. Hareket performansı ve ölçüm olanakları, seçilen konfigürasyon doğrultusunda belirlenir.
- Üç eksenli hareketYaw, pitch ve roll eksenlerinde kontrollü tutum hareketleri ve tekrarlanabilir test senaryoları.
- İHA’ya uygun montajİHA yapısına göre tasarlanan roll ekseni fikstürüyle test düzeneğine uygun montaj.
- Gerçek zamanlı izlemeEksen ve sensör verilerinin INFINITE-HIL Control Suite üzerinden birlikte izlenmesi.
- Projeye özel yapılandırmaTest kapsamına uygun mekanik, donanım ve yazılım seçenekleri.